
ロボティクス
全軸ワイヤ干渉駆動機構の研究開発
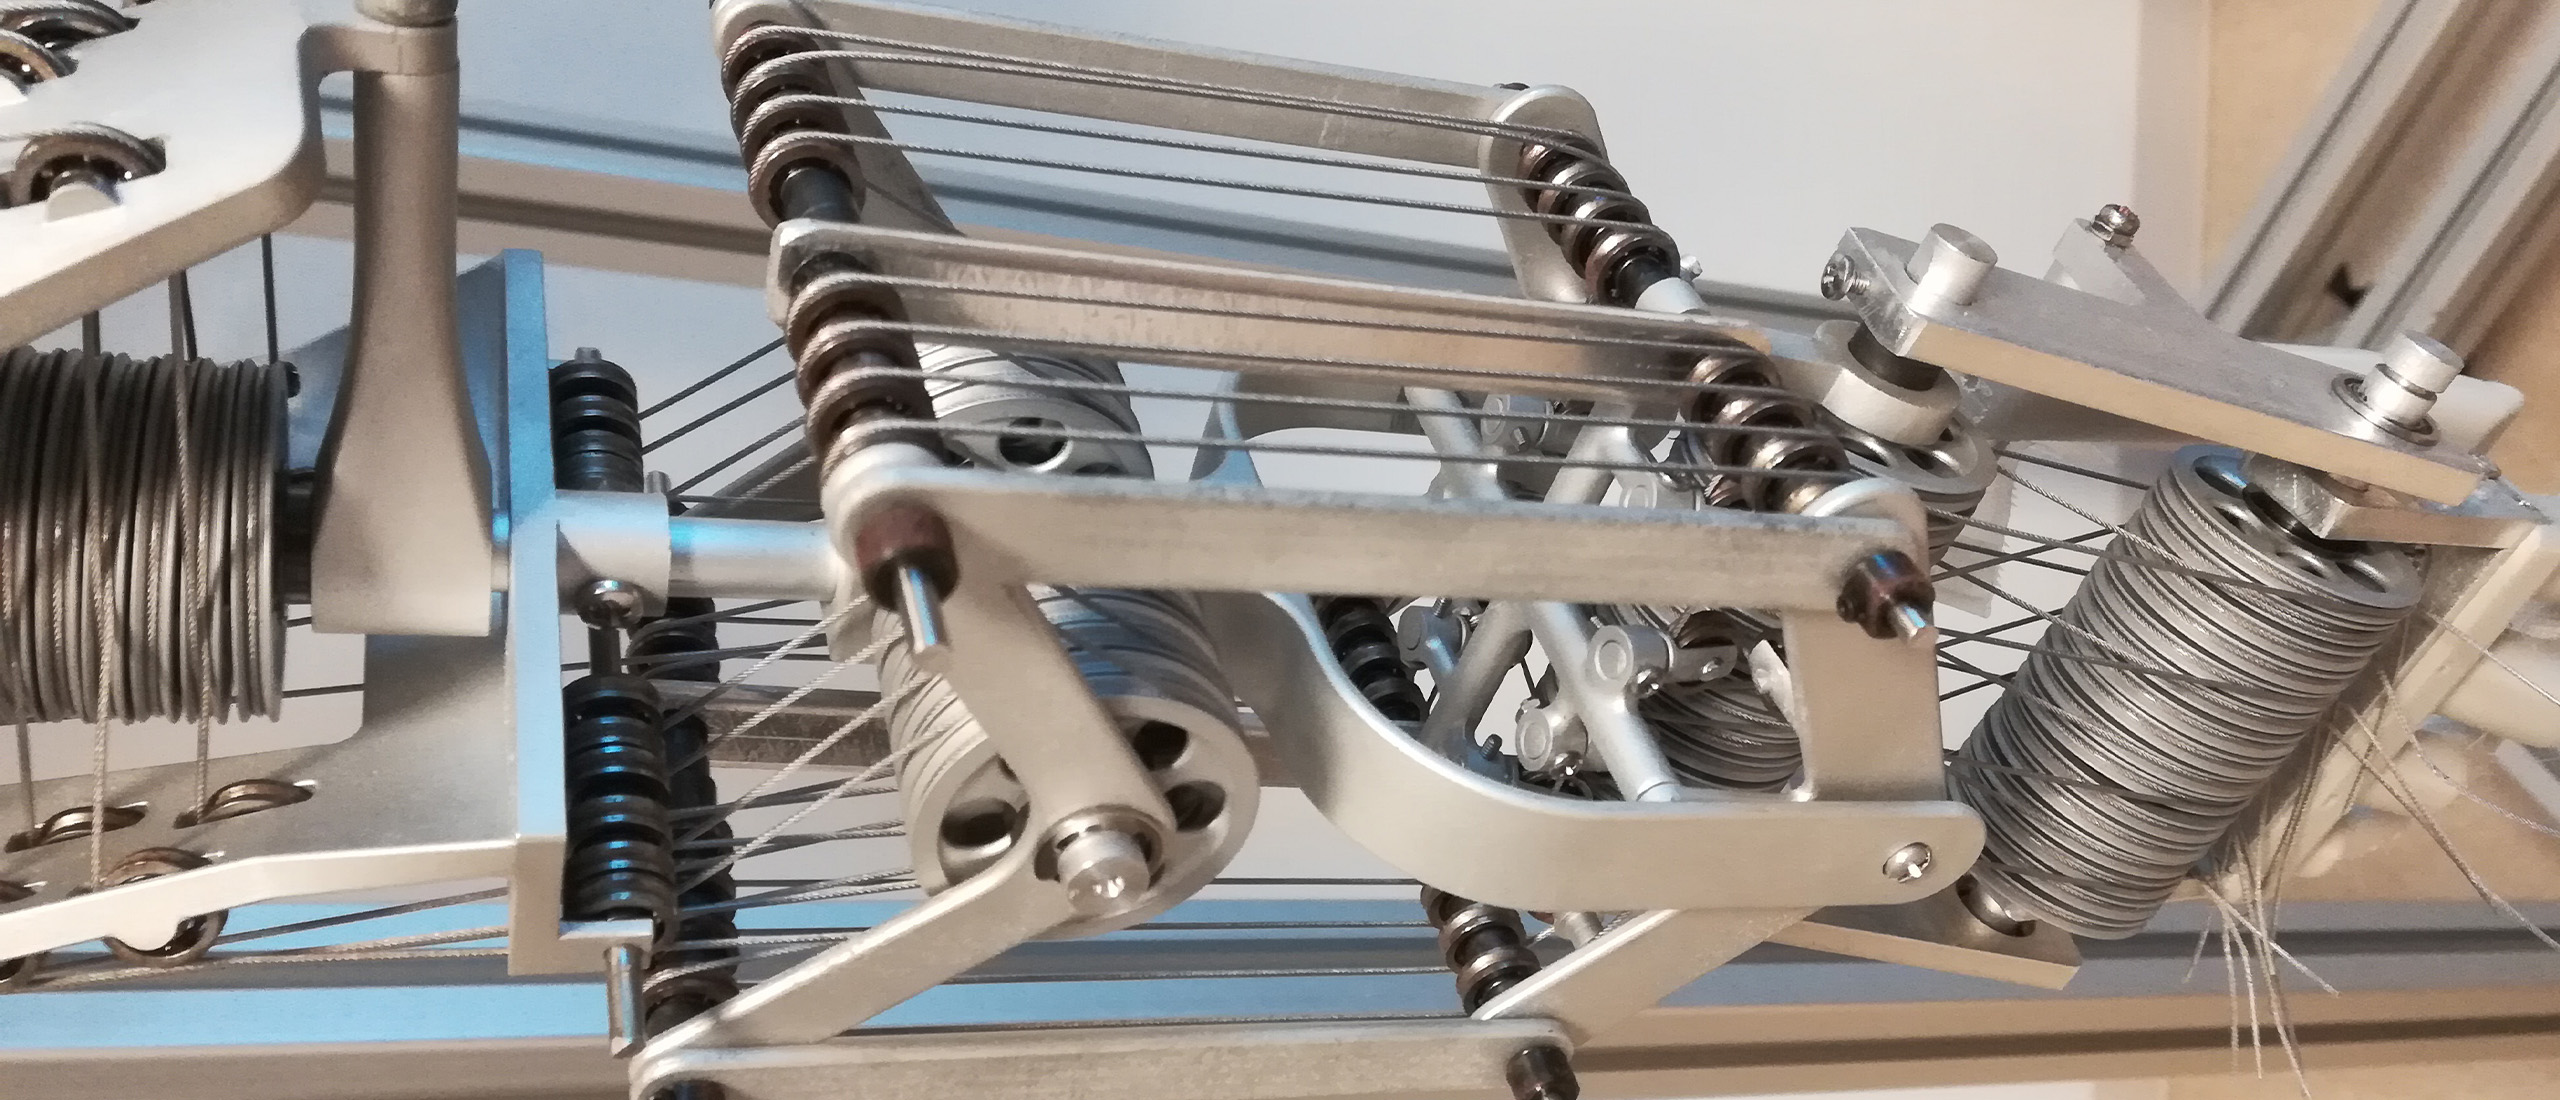
全軸ワイヤ干渉駆動機構は,全てのアクチュエータ出力が全ての関節に干渉する駆動機構です.出力の合算により小さなアクチュエータで大きな関節出力を得られるため,軽量・高出力なロボットの実現につながります.本研究では,その理論構築と実機実装を行っています.
現在の担当学生:佐藤 裕騎(M2)・羅 聿洲(M2)・李 澤文(M1)
全軸ワイヤ干渉駆動機構の研究開発
2018 〜 現在
研究概要
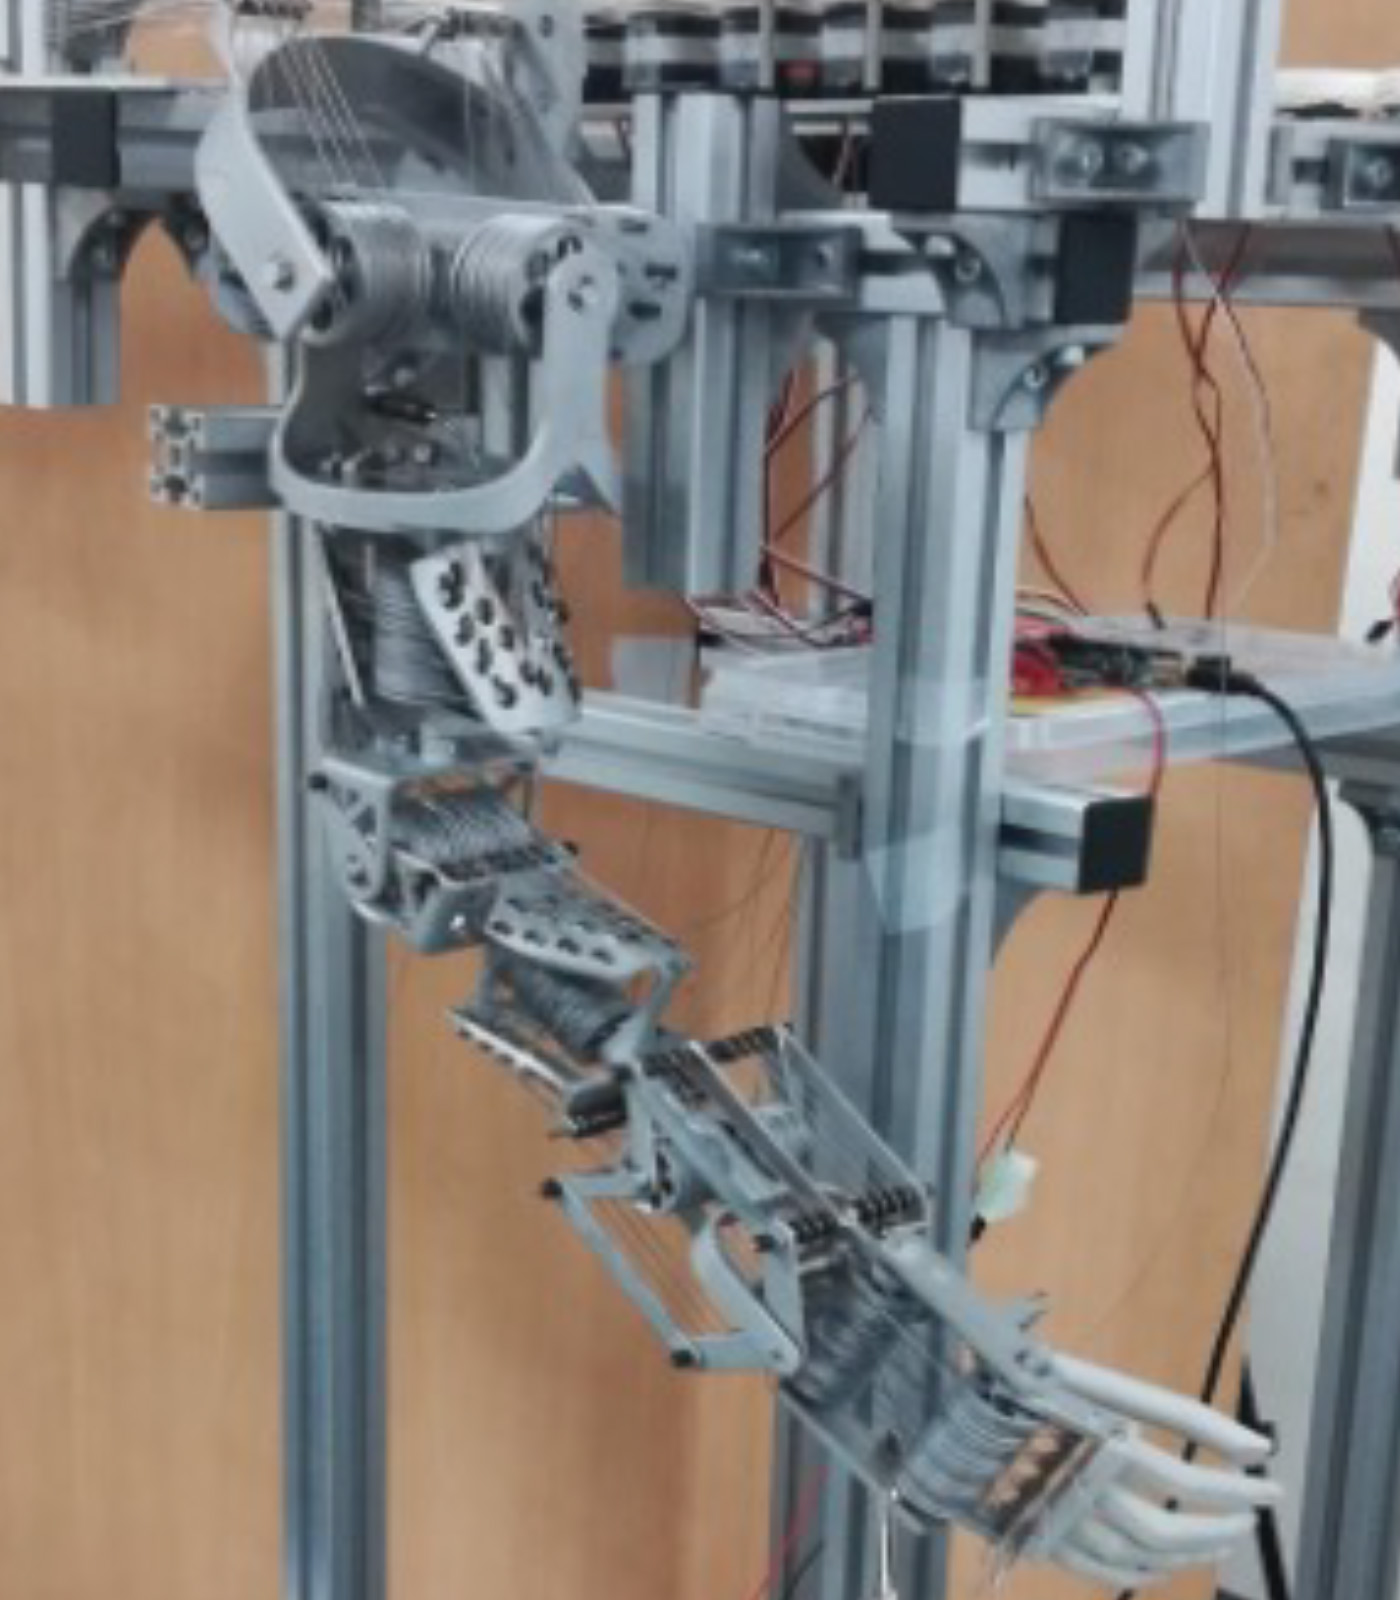
ヒトの腕と手を模した8関節のロボットアームの8つのアクチュエータ出力が,すべての関節に干渉する,8軸ワイヤ干渉駆動機構の設計理論の構築と実機実装を行っています.装着型の軽量・高出力なロボットアームの実現を目指しています.
技術的特徴
- アダマール行列型の干渉行列に基づく機構設計理論
- 関節モジュール化によるメンテナンス性の向上
- ワイヤ牽引機構に関連する多様な要素技術の開発
スペック
- 自由度:8
- 本体重量:片腕約2.4 kg(モータ除く)
- サイズ:上肢長約70 cm・上腕囲約30 cm
研究の成果
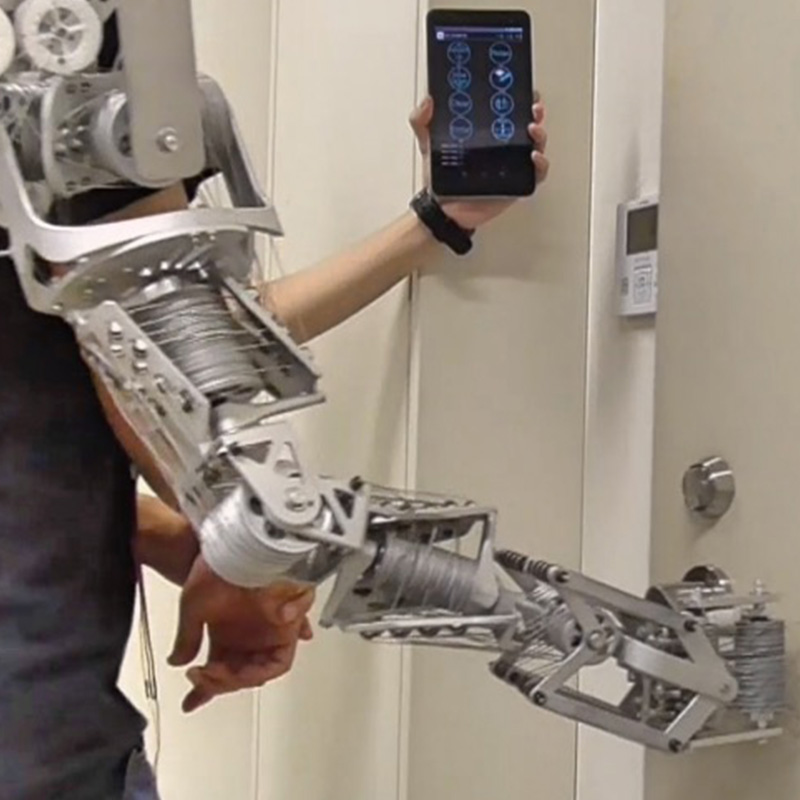
身体に装着可能な,8軸ワイヤ干渉駆動機構ロボットアームを開発しました
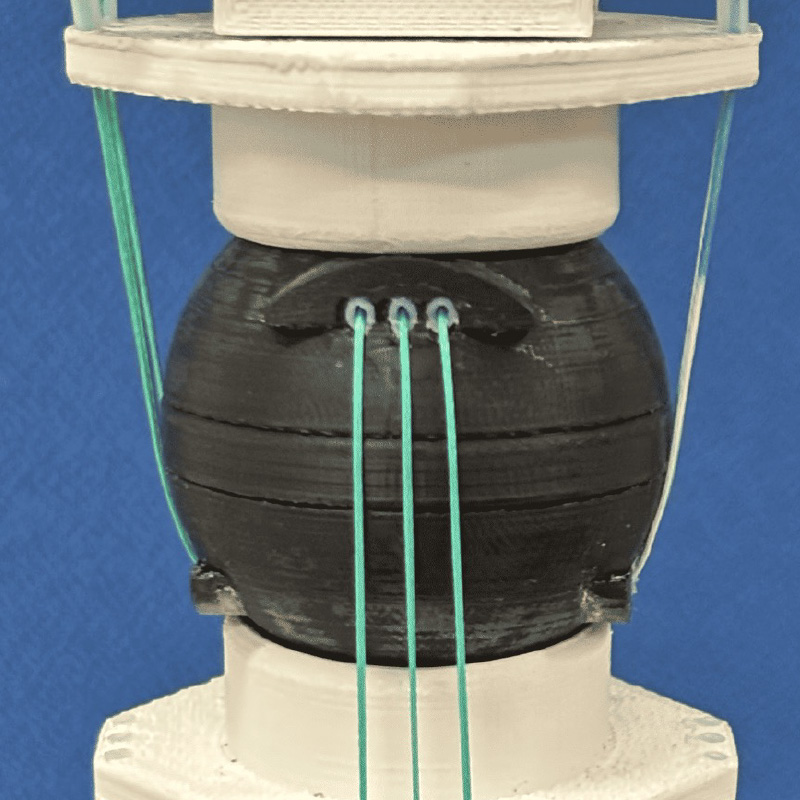
ワイヤ干渉駆動機構を球関節に適用しました
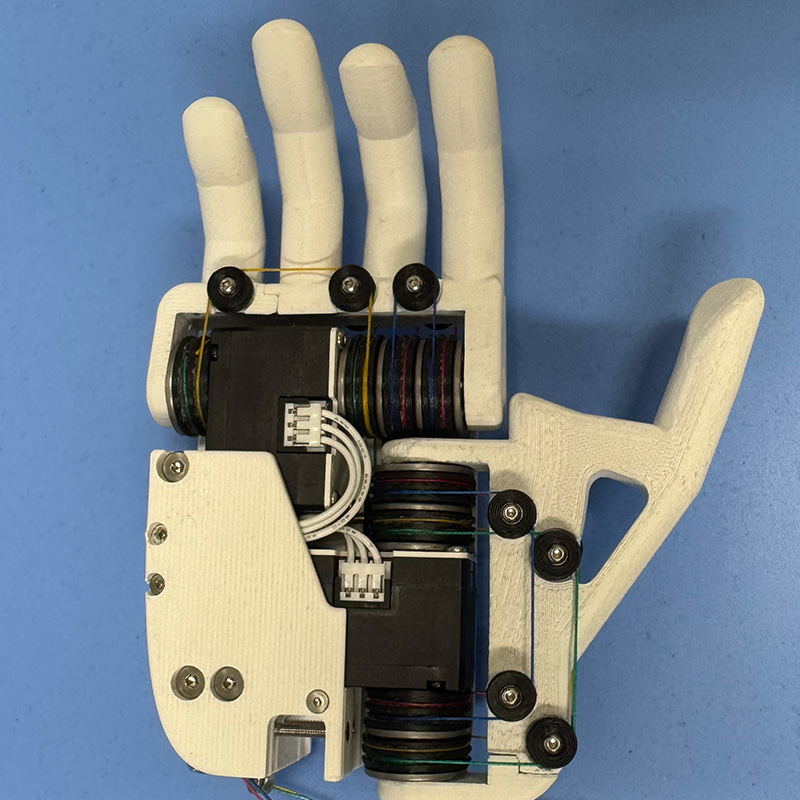
2軸干渉の小児サイズのロボットハンドを開発しました
ワイヤ無限巻取り機構の研究開発
2020 〜 現在
研究概要
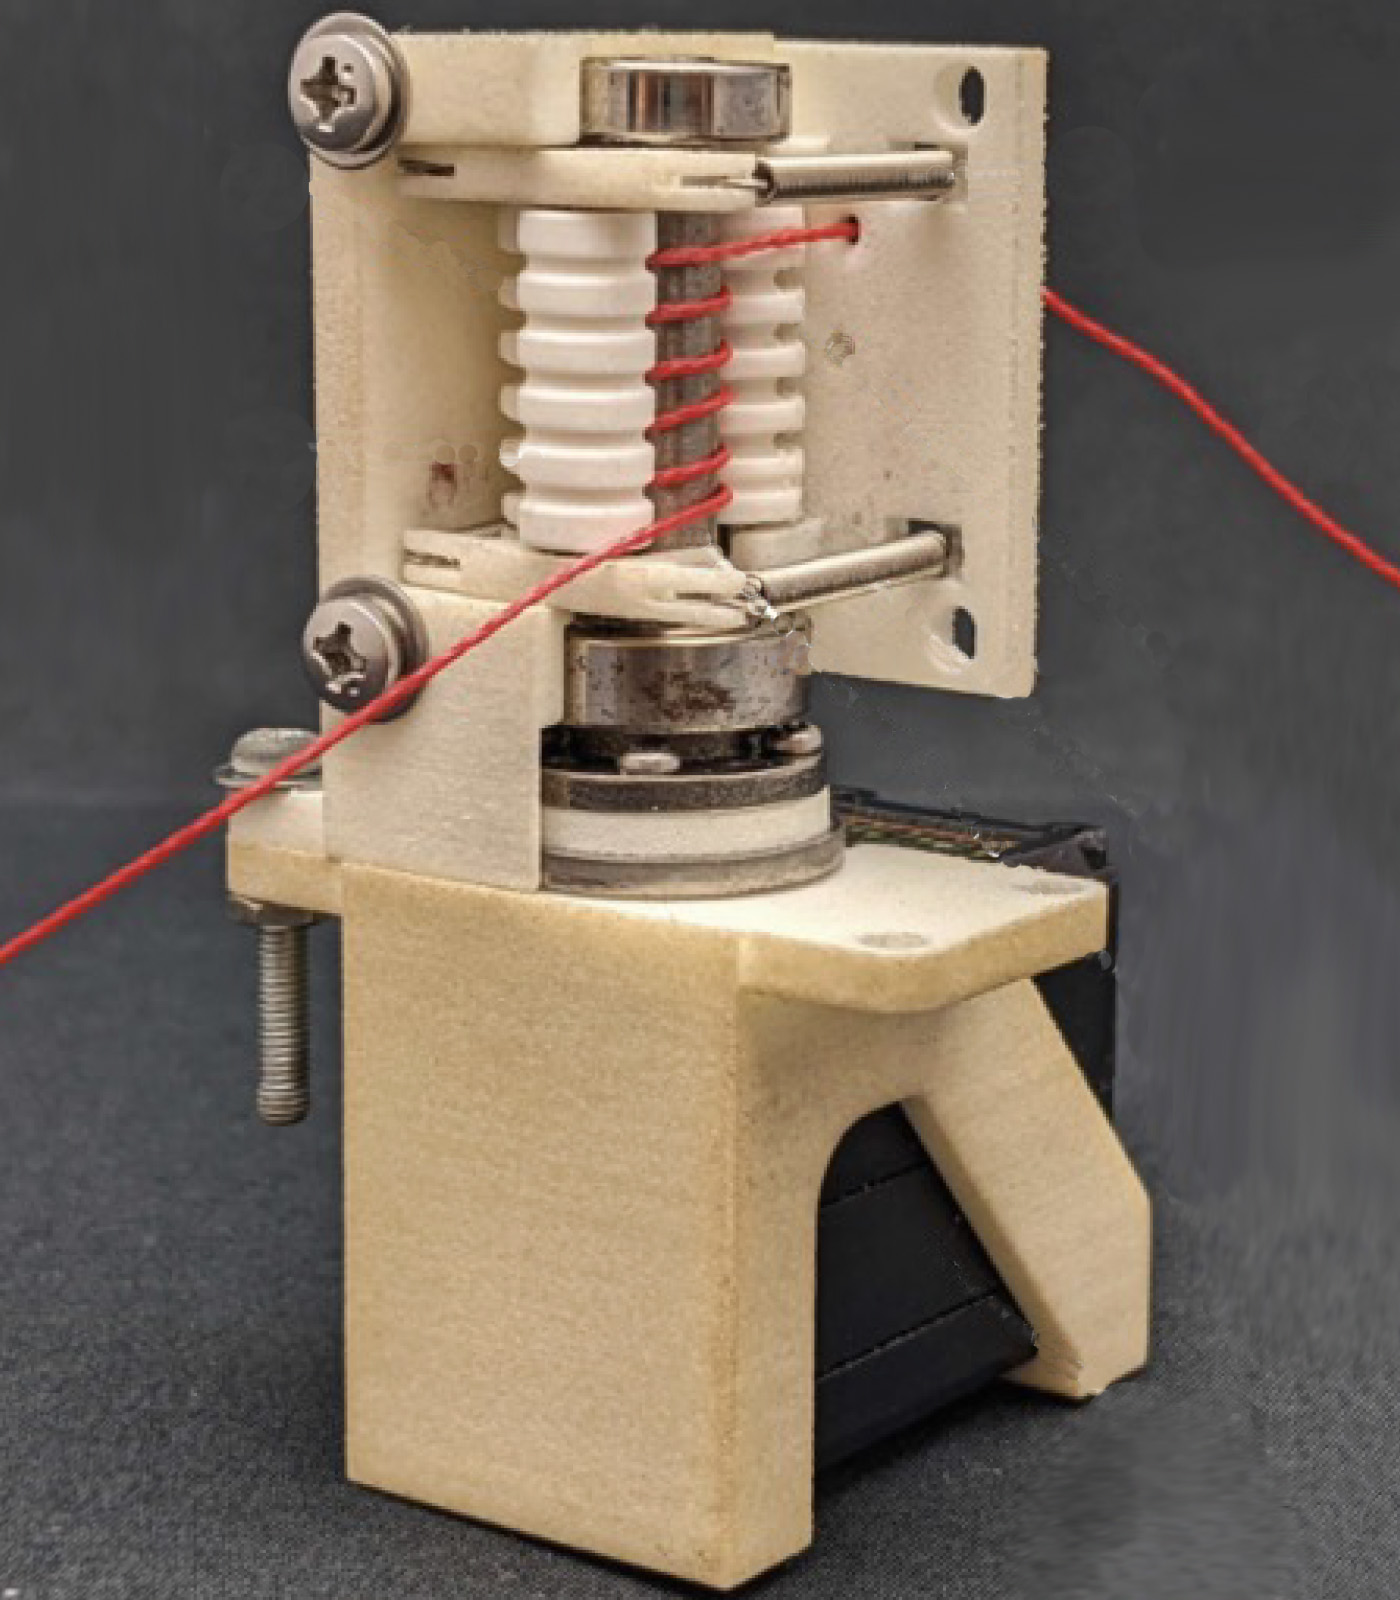
通常のワイヤ駆動は,ドラムに巻き取れるワイヤ長によって可動域が制限されます.本研究では,ワイヤを無限に巻き取れる機構を開発してこの制限を解消します.押しつけ型・同期型・引張型と,3世代にわたって改良を重ねています.
技術的特徴
- 巻取り軸とワイヤ間の摩擦による牽引伝達
- 巻取り長の制限なく小径で連続巻取りが可能
- 小型軽量ながら高い牽引力
スペック
- 方式:ドラム押しつけ型/同期型/引張型の3方式を開発
- 特長:ワイヤ可動域の制限を解消
- 用途:ワイヤ駆動ロボットの長ストローク牽引
研究の成果
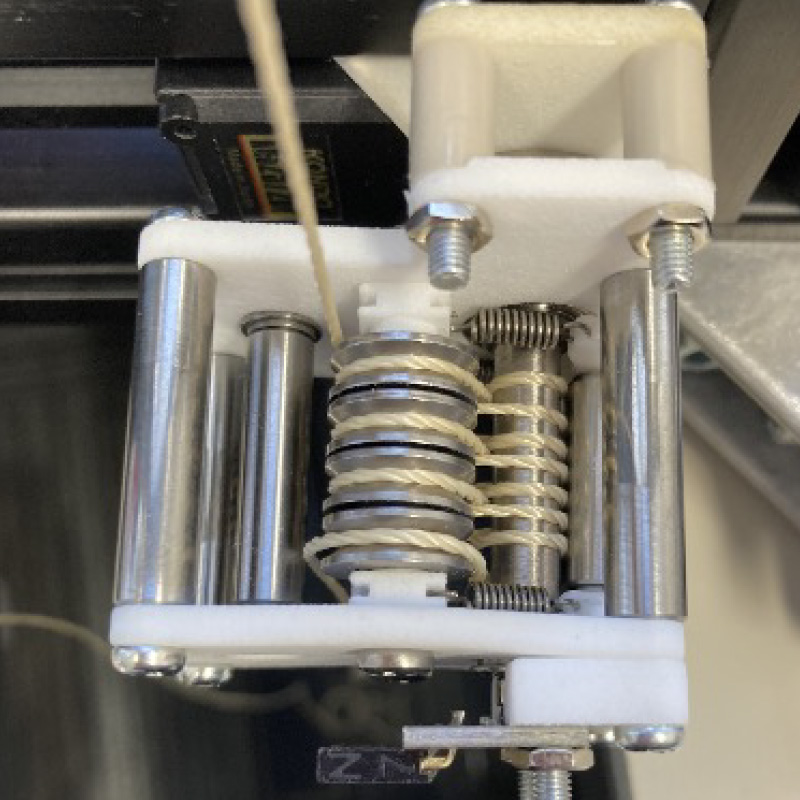
ドラム押しつけ型のワイヤ無限巻取り機構を開発しました
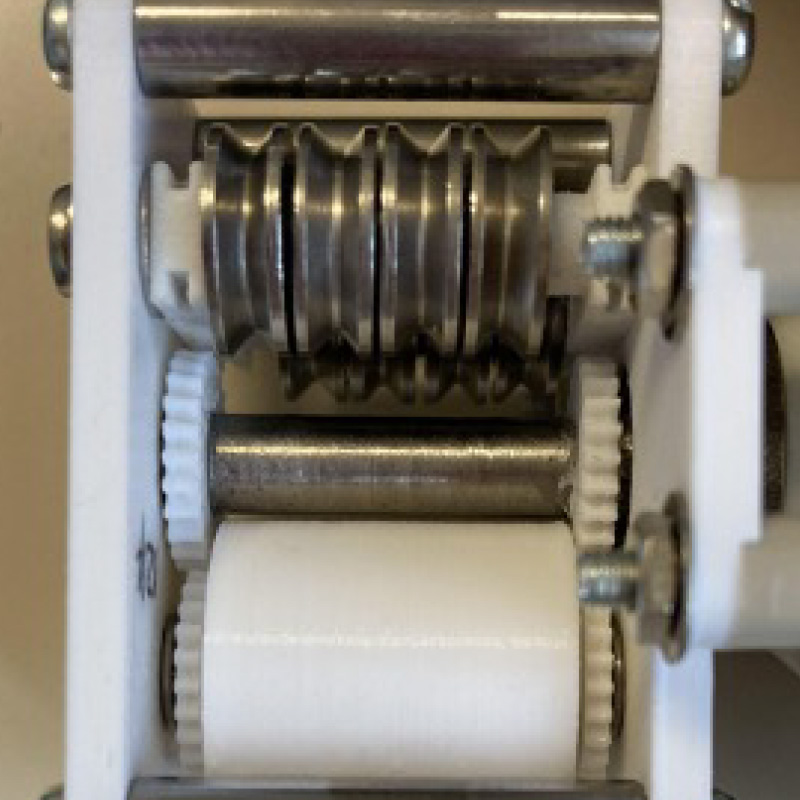
ドラム同期型のワイヤ無限巻取り機構を開発しました
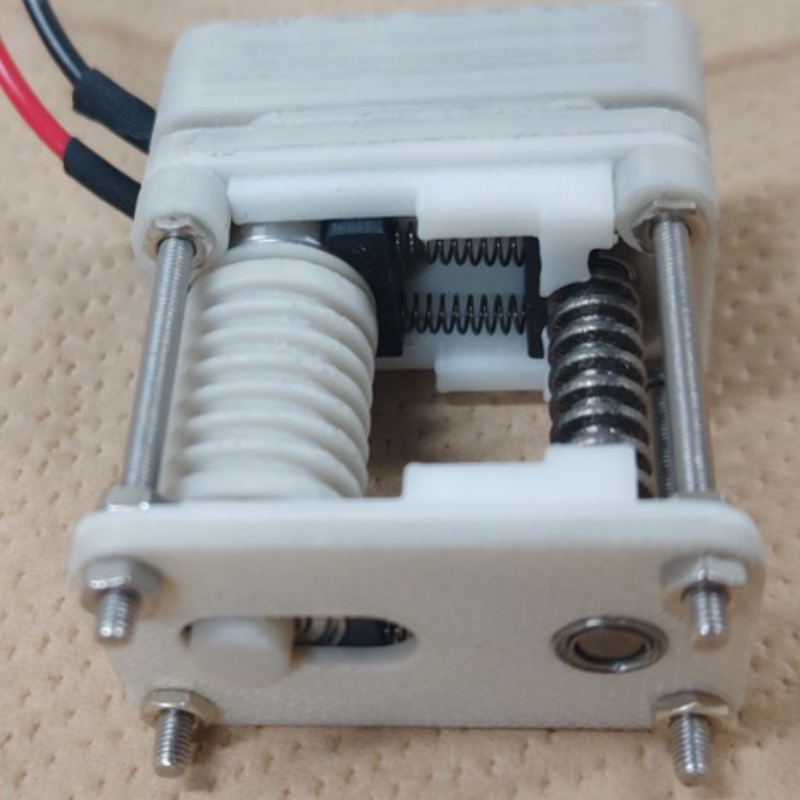
ドラム引張型のワイヤ無限巻取り機構を開発しました
関連する研究紹介動画
2020年度 修論 ワイヤ干渉機構を用いた二指干渉駆動ハンドの設計・開発
2020年度 卒論 ワイヤ干渉駆動機構の軽量化および薄型化に関する研究
2021年度 修論 画像認識を用いた装着型ロボットアームの到達把持運動制御に関する研究
2022年度 修論 ワイヤ滑り関節の摩擦低減に関する研究
2022年度 卒論 ドラム同期型ワイヤ無限巻き取り機構の小型化に関する研究
2023年度 卒論 ワイヤ干渉駆動機構を用いた滑り転がり関節に関する研究
2024年度 修論 小児用肩義手のための装着型ワイヤ干渉駆動ロボットアームの開発
2024年度 卒論 引張型ワイヤ無限巻取り機構に関する研究
2025年度 修論 ワイヤ⼲渉駆動機構を⽤いた球関節に関する研究
関連研究実績
査読付き学術論文
国際会議発表
Shuting Bai, Jiazhen Guo, Yinlai Jiang, Hiroshi Yokoi and Shunta Togo, “Automatic control system for reach-to-grasp movement of a 7-DOF robotic arm using object pose estimation with an RGB camera,” 2023 IEEE International Conference on Robotics and Biomimetics (ROBIO), Samui, Thailand, Dec. 4-9, 2023.
Jiazhen Guo, Peng Chen, Yinlai Jiang, Hiroshi Yokoi and Shunta Togo, “Real-time object detection with deep learning for robot vision on mixed reality device,” 2021 IEEE3rd Global Conference on Life Science and Technologies (LifeTech2021), pp. 82–83, Nara, Japan, 9–11 Mar. 2021.IEEE LifeTech 2021 Outstanding Paper Awards for Demo! Presentation
Yoshinobu Obata, Yuta Murai, Takaki Shimura, Xu Yong, Xiaobei Jing, Shunta Togo, Yinlai Jiang and Hiroshi Yokoi, “Development of compliance actuation mechanism for wire-driven robotic hand using pressure force,” 2018 IEEE International Conference on Robotics and Biomimetics (ROBIO 2018), pp.748-751, Kuala Lumpur Malaysia, 12–15 Dec. 2018.
国内学会発表
佐藤 裕騎,趙 俊傑,姜 銀来,横井 浩史,東郷 俊太,”小児用肩義手のためのワイヤ干渉駆動ロボットアームの開発”,ロボティクス・メカトロニクス講演会2026,1A1-E10,福岡国際会議場,2026年6月28日–7月1日.
佐藤 裕騎,姜 銀来,横井 浩史,東郷 俊太,“ドラム引張型ワイヤ無限巻取り機構の開発”,第43回日本ロボット学会学術講演会,1D3-04,東京科学大学大岡山キャンパス,2025年9月2–5日.
新川 慧悟,姜 銀来,横井 浩史,東郷 俊太,“ワイヤ干渉駆動機構を用いた滑り転がり関節の滑り量計測”,ロボティクス・メカトロニクス講演会2025,1A2-Q08,山形ビッグウイング,2025年6月4日–7日.
新川 慧悟,姜 銀来,横井 浩史,東郷 俊太,“ワイヤ干渉駆動機構を用いた滑り転がり関節”,第42回日本ロボット学会学術講演会,3G3-04,大阪工業大学梅田キャンパス,2024年9月3–6日.
白 書霆,郭 家振,姜 銀来,横井 浩史,東郷 俊太,“RGBカメラによる物体姿勢推定を用いた7自由度ロボットアームの到達把持運動の自動制御法の開発”,第24回計測自動制御学会システムインテグレーション部門講演会(SI2023),1G1-02,朱鷺メッセ 新潟コンベンションセンター,2023年12月14–16日.
工藤 陸,島田 孝太,小畑 承経,姜 銀来,横井 浩史,東郷 俊太,“合成繊維ワイヤの牽引に適したドラム同期型無限巻取り機構の開発”,第40回日本ロボット学会学術講演会,4B1-03,東京大学本郷キャンパス,2022年9月5–9日.
君塚 進,東郷 俊太,姜 銀来,横井 浩史,“筋電肩義手のための全軸干渉型ロボットアームの開発”,第39回日本ロボット学会学術講演会,2I2-05,オンライン,2021年9月8–11日.
関 美咲,姜 銀来,横井 浩史,東郷 俊太,“多軸干渉駆動機構のためのワイヤ滑り関節機構の開発”,第39回日本ロボット学会学術講演会,2I2-04,オンライン,2021年9月8–11日.
島田 孝太,姜 銀来,横井 浩史,東郷 俊太,“ドラム押付型ワイヤ無限巻取り機構における最大牽引力とトルクリミッタの検証”,2021年度精密工学会春季大会学術講演会,C0337,オンライン開催,2021年3月16–22日.
佐藤 文隆,姜 銀来,横井 浩史,東郷 俊太,“ワイヤ干渉機構を用いたシリコーンハンドの開発”,計測自動制御学会システム・情報部門学術講演会2019 (SSI2019),GS07-01(1080),千葉大学西千葉キャンパス,2019年11月23–25日.
君塚 進,東郷 俊太,姜 銀来,横井 浩史,“全軸ワイヤ干渉駆動機構を用いたロボットアームの開発”,第37回日本ロボット学会学術講演会,3E3-02,早稲田大学早稲田キャンパス,2019年9月3–7日.
東郷 俊太,君塚 進,姜 銀来,横井 浩史,“全軸干渉機構における最適干渉行列の設計理論”,第37回日本ロボット学会学術講演会,3E3-01,早稲田大学早稲田キャンパス,2019年9月3–7日.
小畑 承経,村井 雄太,志村 駿,東郷 俊太,姜 銀来,横井 浩史,“ワイヤ駆動ロボットハンドのためのトルクリミッタ機能を有する無限巻き取り機構の開発”,計測自動制御学会 システム・情報部門 学術講演会 2018,GS07-02,富山国際会議場,2018年11月25–27日.
外部資金
本研究は以下の外部資金により実施されています.ここに感謝いたします.
- 公益財団法人NSKメカトロニクス技術高度化財団 研究助成(代表)「小型軽量・高牽引力・高速牽引を実現するワイヤ無限巻取り機構の開発」[2023.03.01 – 2025.02.28]