
Research Projects
研究プロジェクト
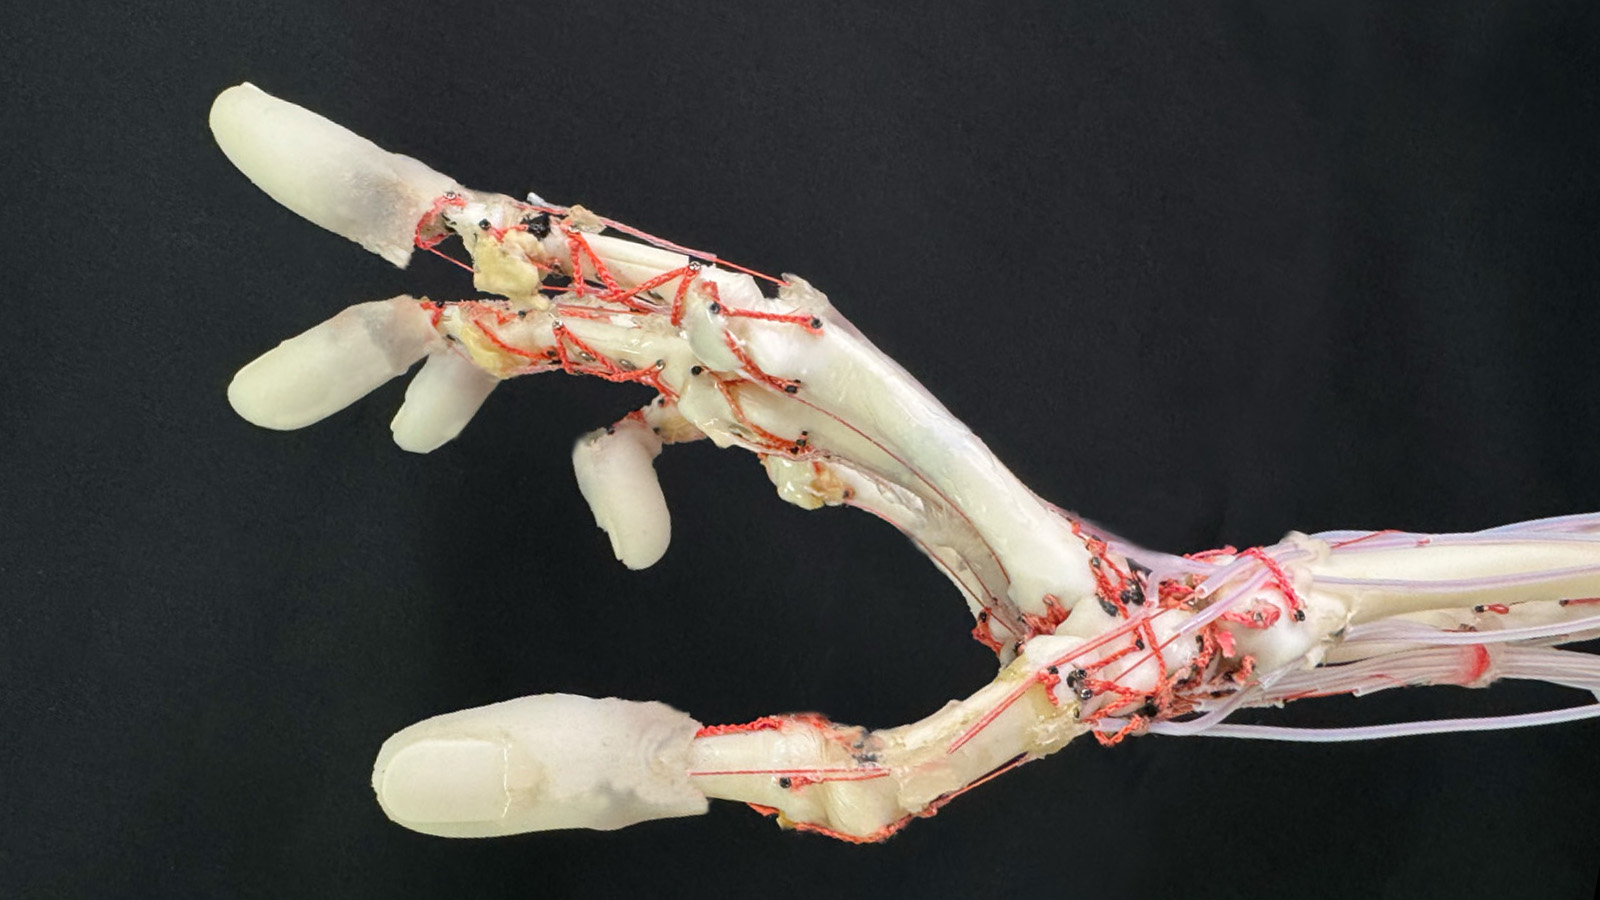
人体模倣前腕・ハンドの研究開発
ヒトの骨格・筋・腱構造を模倣した前腕・ハンドを製作し,ヒトの手の器用さを生む仕組みを構成論的に調べています。
現在の担当学生:中村 光貴(M2)・渡邊 一太(M1)・栗林 康誠(B4)・嶋村 悠(B4)
関連業績:Obata et al., IEEE SMC, 2023 ほか
詳細を見る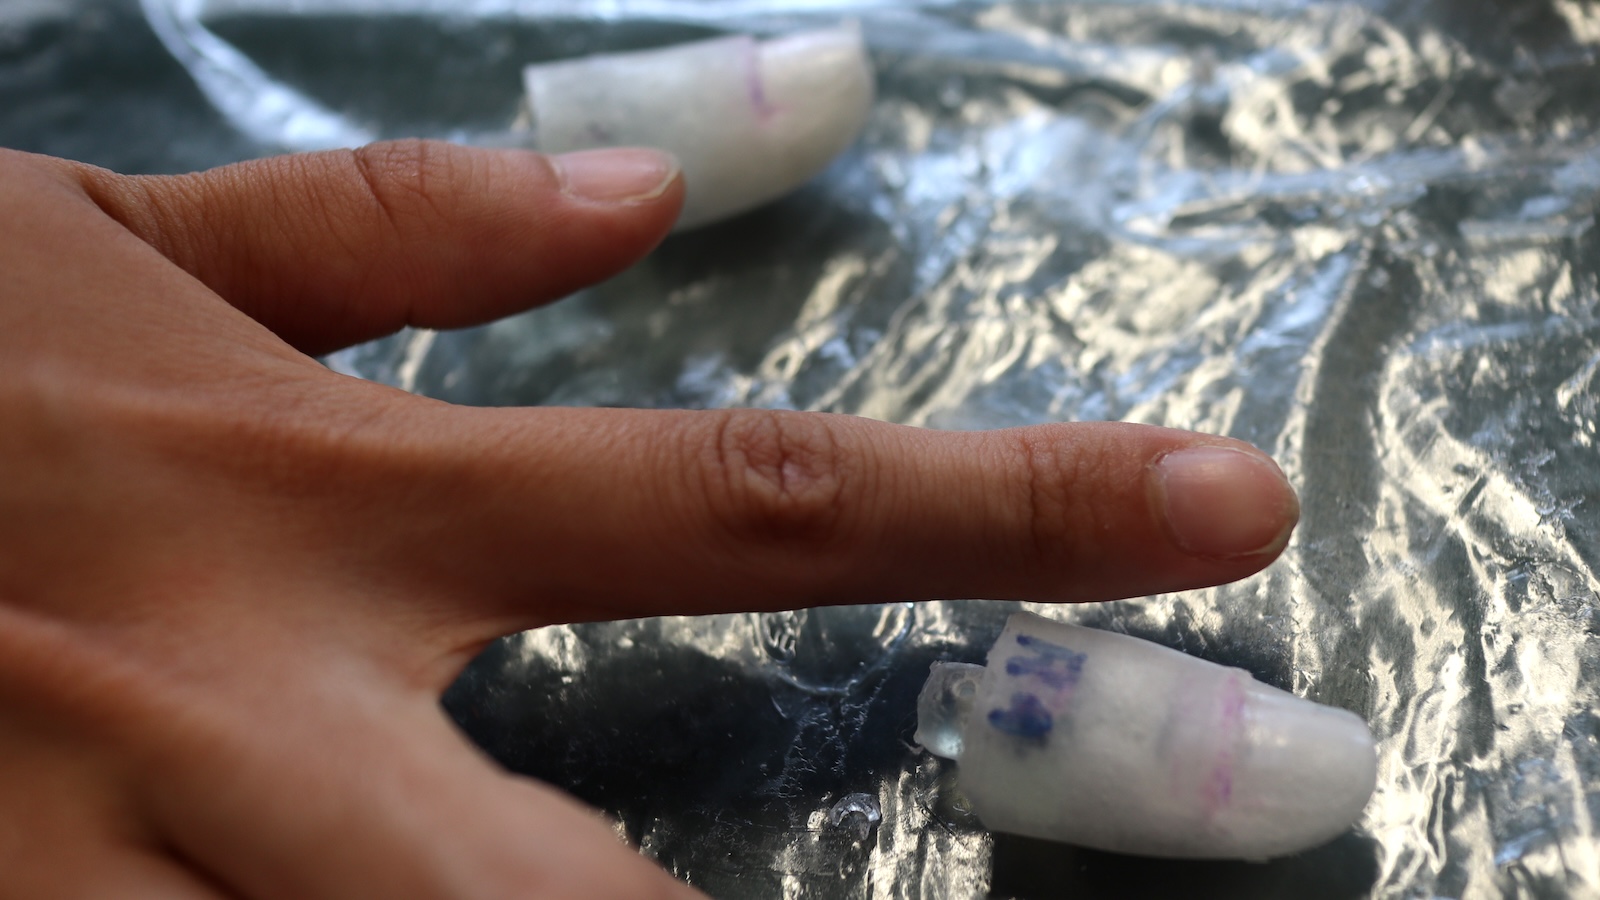
人体模倣指先による把持メカニズムの解明
ヒトの指先(爪・指腹・骨・皮下組織)の形状と柔軟性を模倣したロボット指により,巧みな把持を生む指先の機能を調べています。また,義手への応用も行っています。
現在の担当学生:深代 悠太(M2)・萩原 帆紀(M1)・八百屋 昂(B4)
関連業績:Kumagai et al., Soft Robotics, 2023/Kumagai et al., Scientific Reports, 2021 ほか
詳細を見る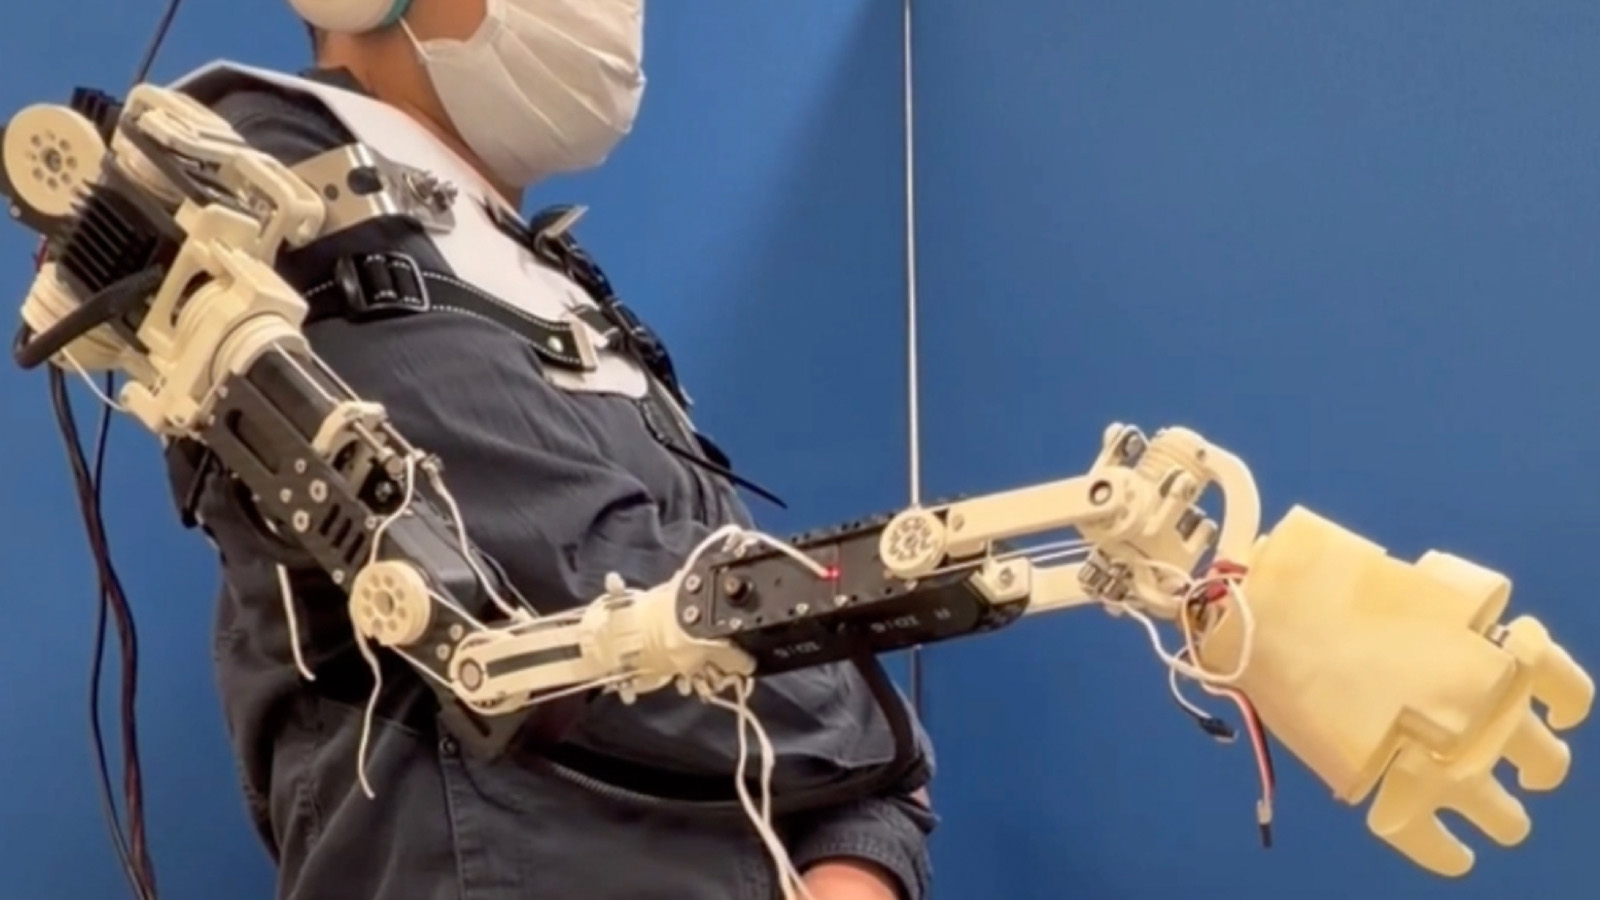
電動肩義手の研究開発
肩離断の人の腕運動を再建する筋電肩義手を開発しています。ロボットアーム,ハンド,センサシステム,制御法など全てを研究対象としています。
現在の担当学生:白 書霆(D)・髙田 燎(M2)・楊 之光(M1)
関連業績:Togo et al., IEEE OJEMB, 2021/SI2025 優秀講演賞 ほか
詳細を見る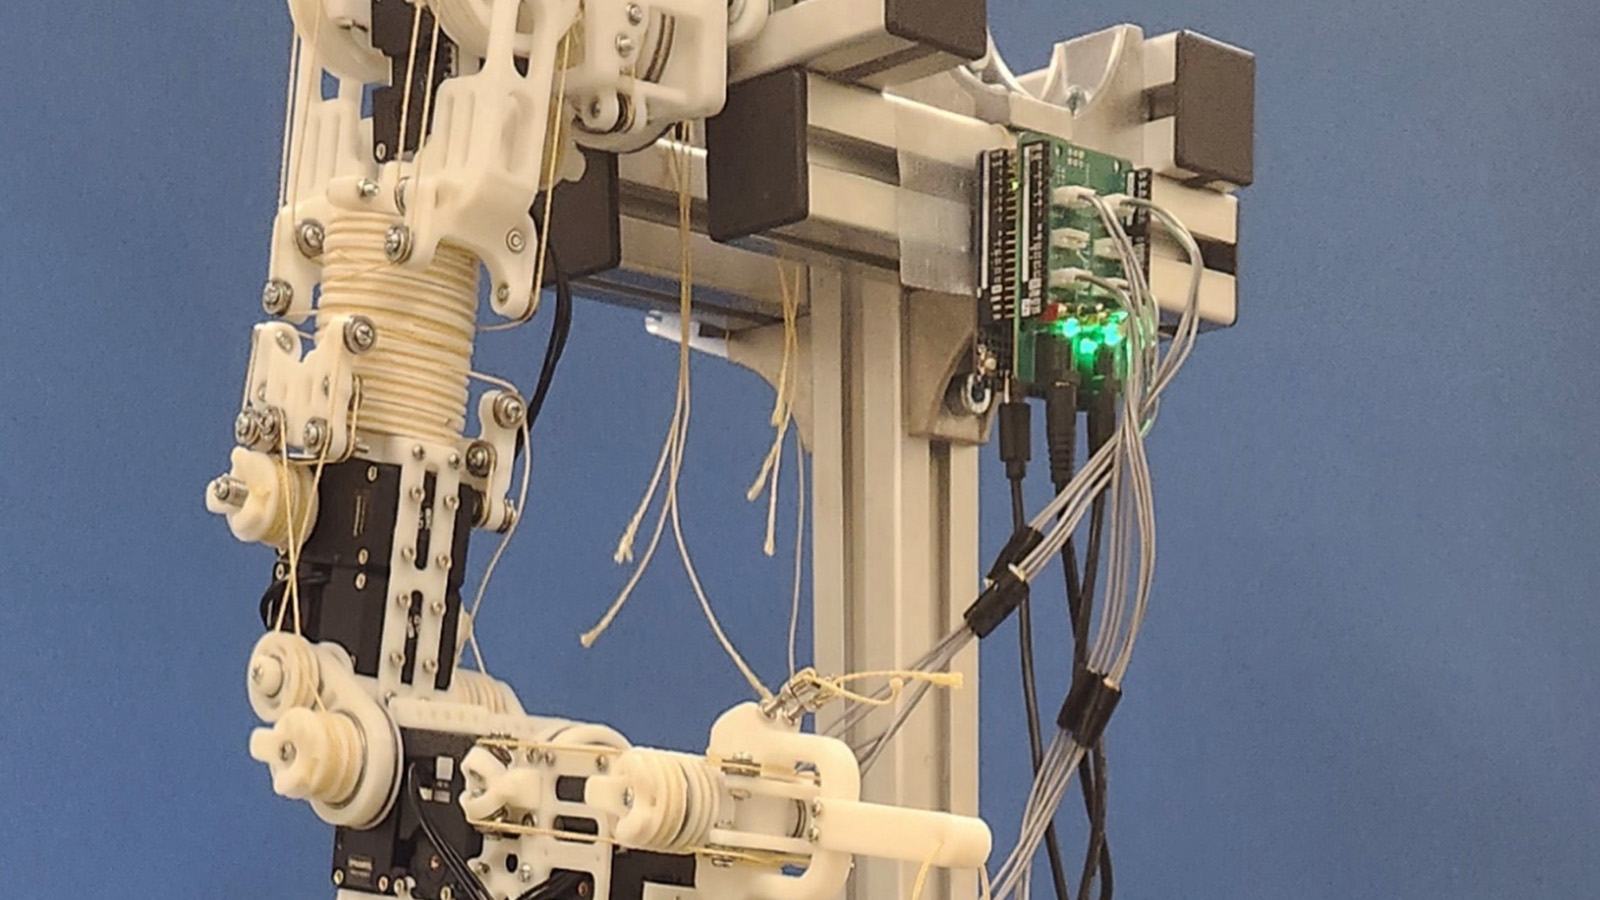
全軸ワイヤ干渉駆動機構の研究開発
全てのアクチュエータ出力が全ての関節に干渉する全軸干渉機構の理論構築と実機実装を行っています。要素技術として,ワイヤ無限巻取り機構や重力補償機構の開発にも取り組んでいます。
現在の担当学生:佐藤 裕騎(M2)・羅 聿洲(M2)・李 澤文(M1)
関連業績:ロボティクス・メカトロニクス講演会 2024・2025 ほか
詳細を見る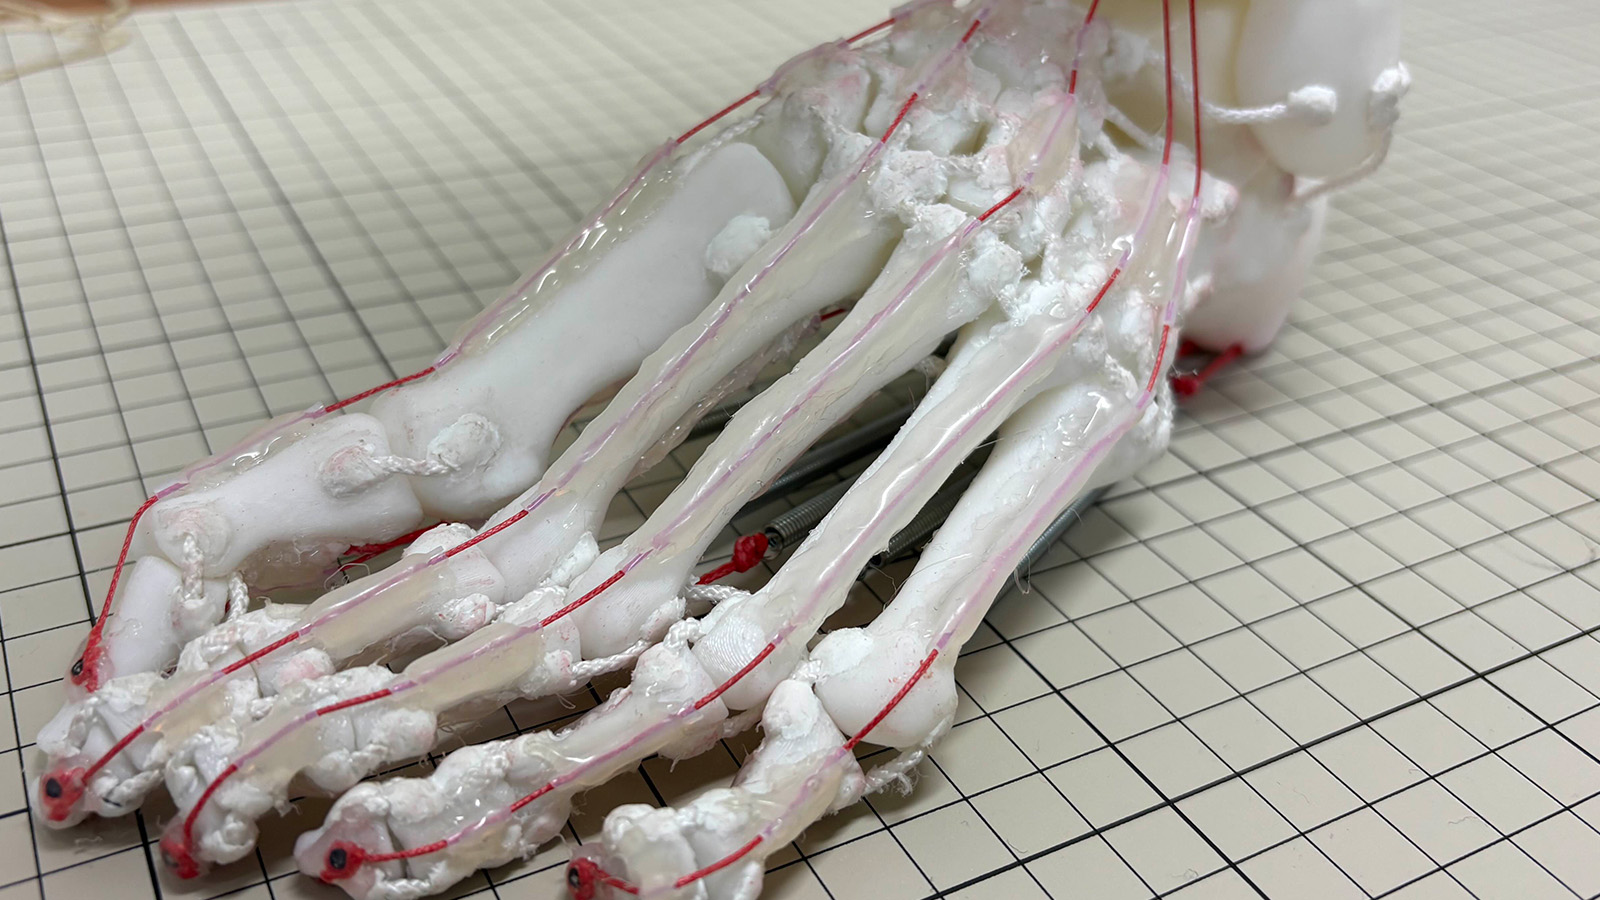
人体模倣足部・脚の研究開発
ヒト足部の骨格・靱帯構造を模倣したロボットにより,着地時の衝撃吸収や推進力の生成など足部形態が生む機能を解明し,脚ロボットへ展開しています。
現在の担当学生:橋本 虹太(M1)・竹村 光貴(B4)
関連業績:Hashimoto et al., Bioinspiration & Biomimetics, 2026/日本機械学会 若手優秀講演フェロー賞 ほか
詳細を見る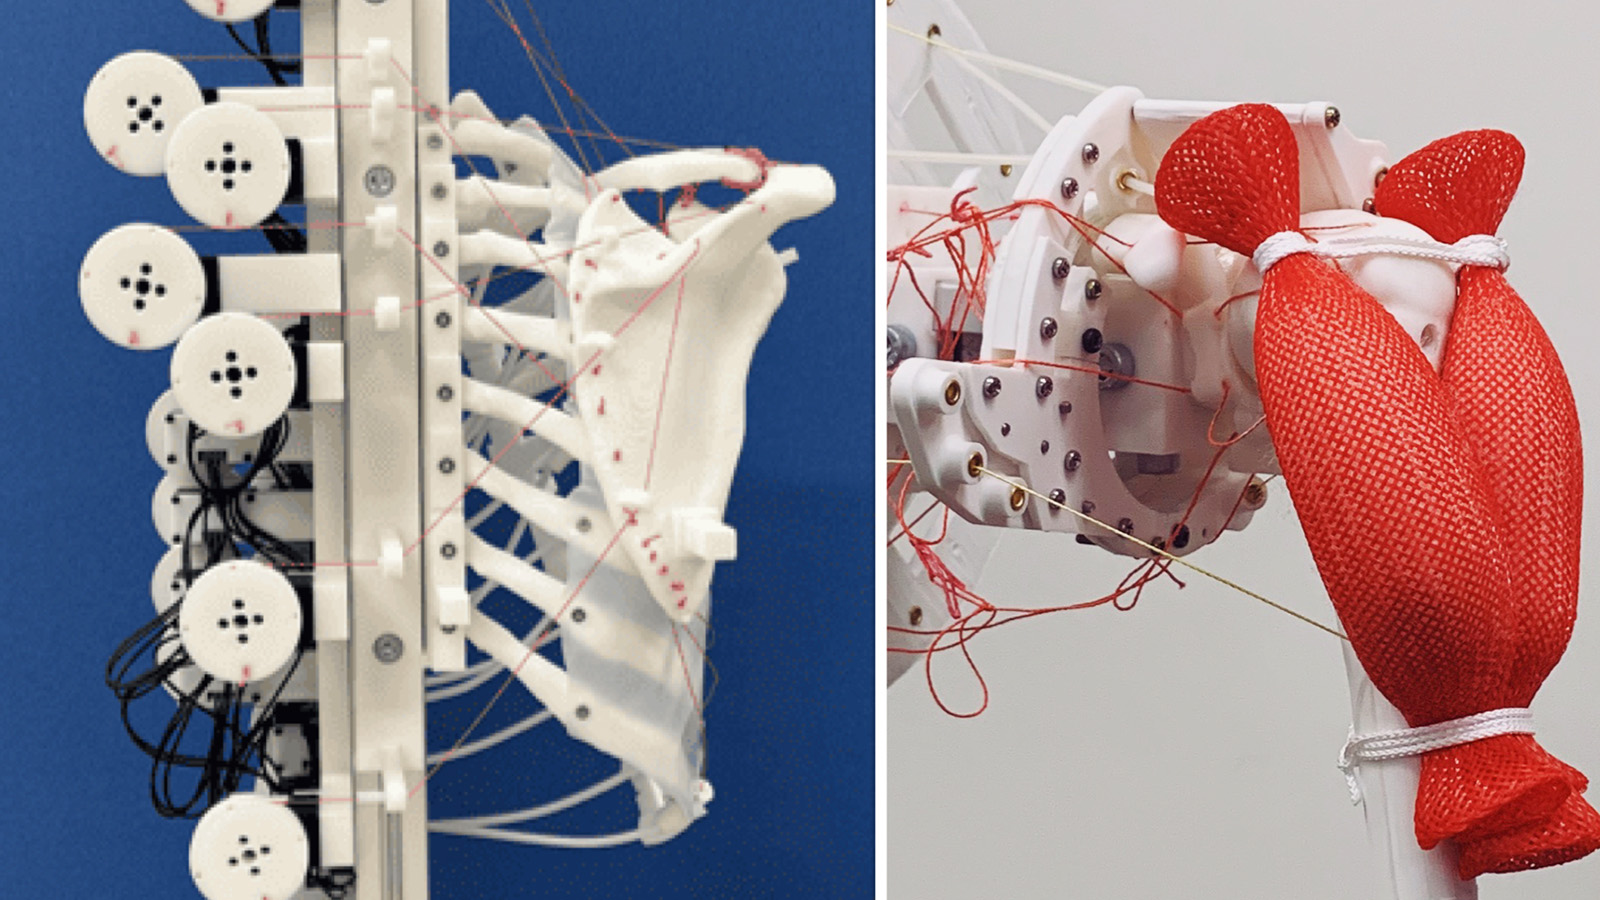
人体模倣肩関節の研究開発
ヒト肩甲上腕関節および肩甲胸郭関節の構造を模倣したロボットにより,肩の広い可動域と安定性を両立する仕組みを調べています。
現在の担当学生:永澤 孔大(M2)・竹田 知弘(M1)
関連業績:第36回自律分散システム・シンポジウム 優秀研究奨励賞 ほか
詳細を見るPast Projects
過去のプロジェクト
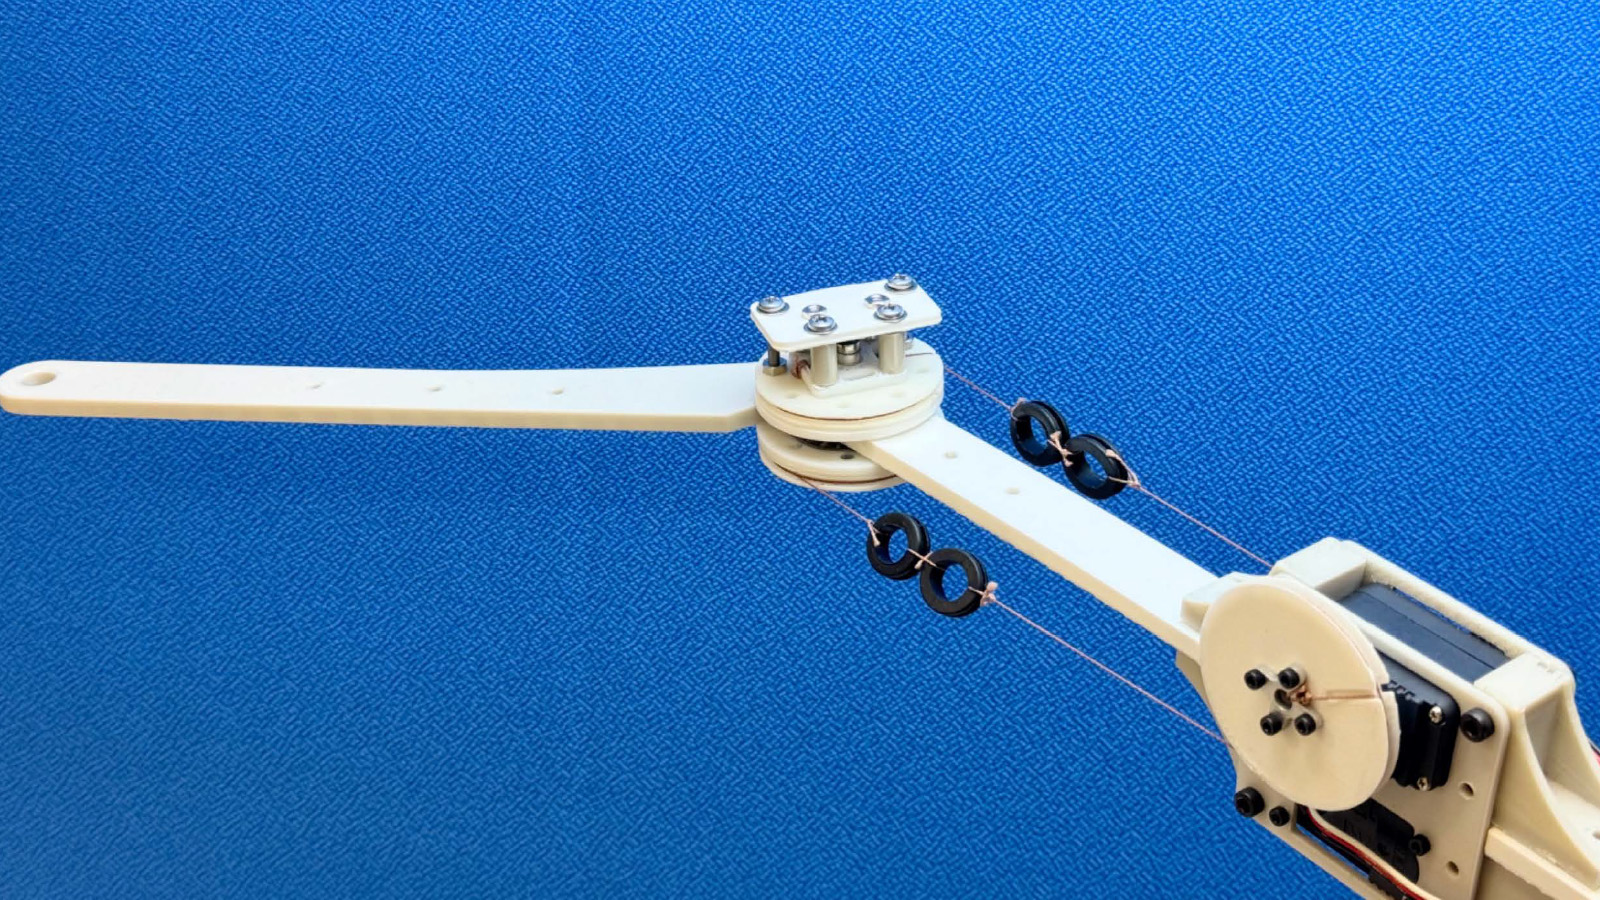
仮想軌道に基づく柔軟身体制御の研究開発
バネの釣り合い位置の時系列である仮想軌道を用い,ヒトのように柔らかいロボットの制御方法を開発しました。拮抗筋構造型ロボット関節実機への適用まで完了しています。
状態:完了(2025年度)
関連業績:Umeda et al., IEEE Access, 2025 ほか
詳細を見る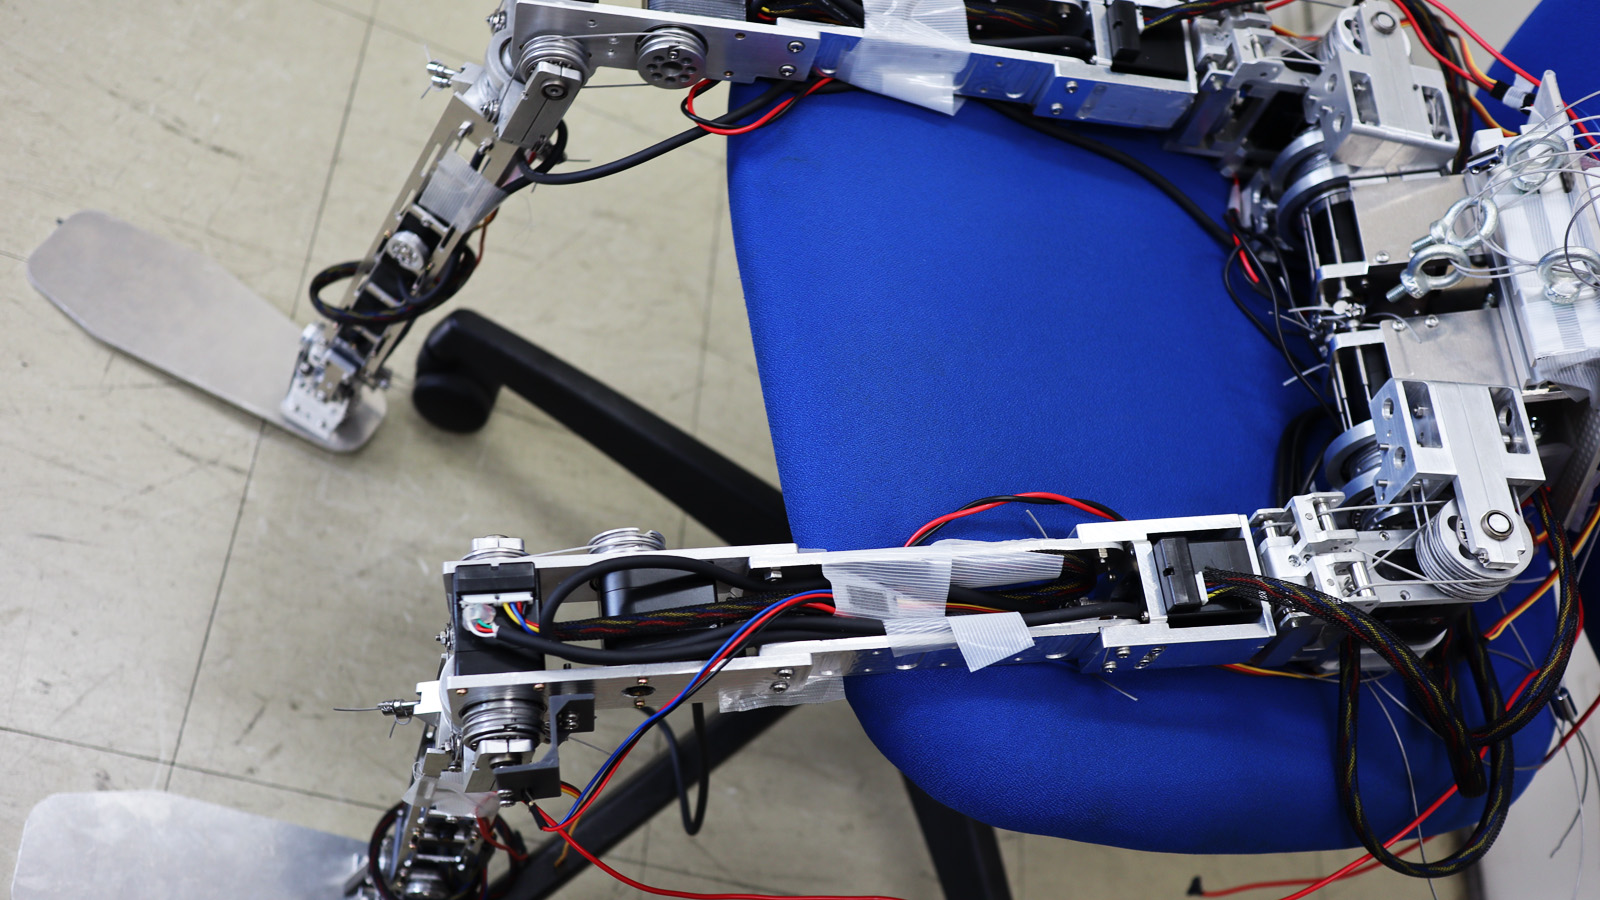
ワイヤ干渉駆動二足歩行ロボットの研究開発
干渉駆動機構を脚ロボットに適用し,頑健さと柔軟さを兼ね備えた二足歩行ロボットを開発しました。
状態:「人体模倣足部・脚」プロジェクトに統合
関連業績:倉持 SI2025、橋本 日本ロボット学会2022 ほか
詳細を見る