
人間化ロボット学
人体模倣指先による把持メカニズムの解明
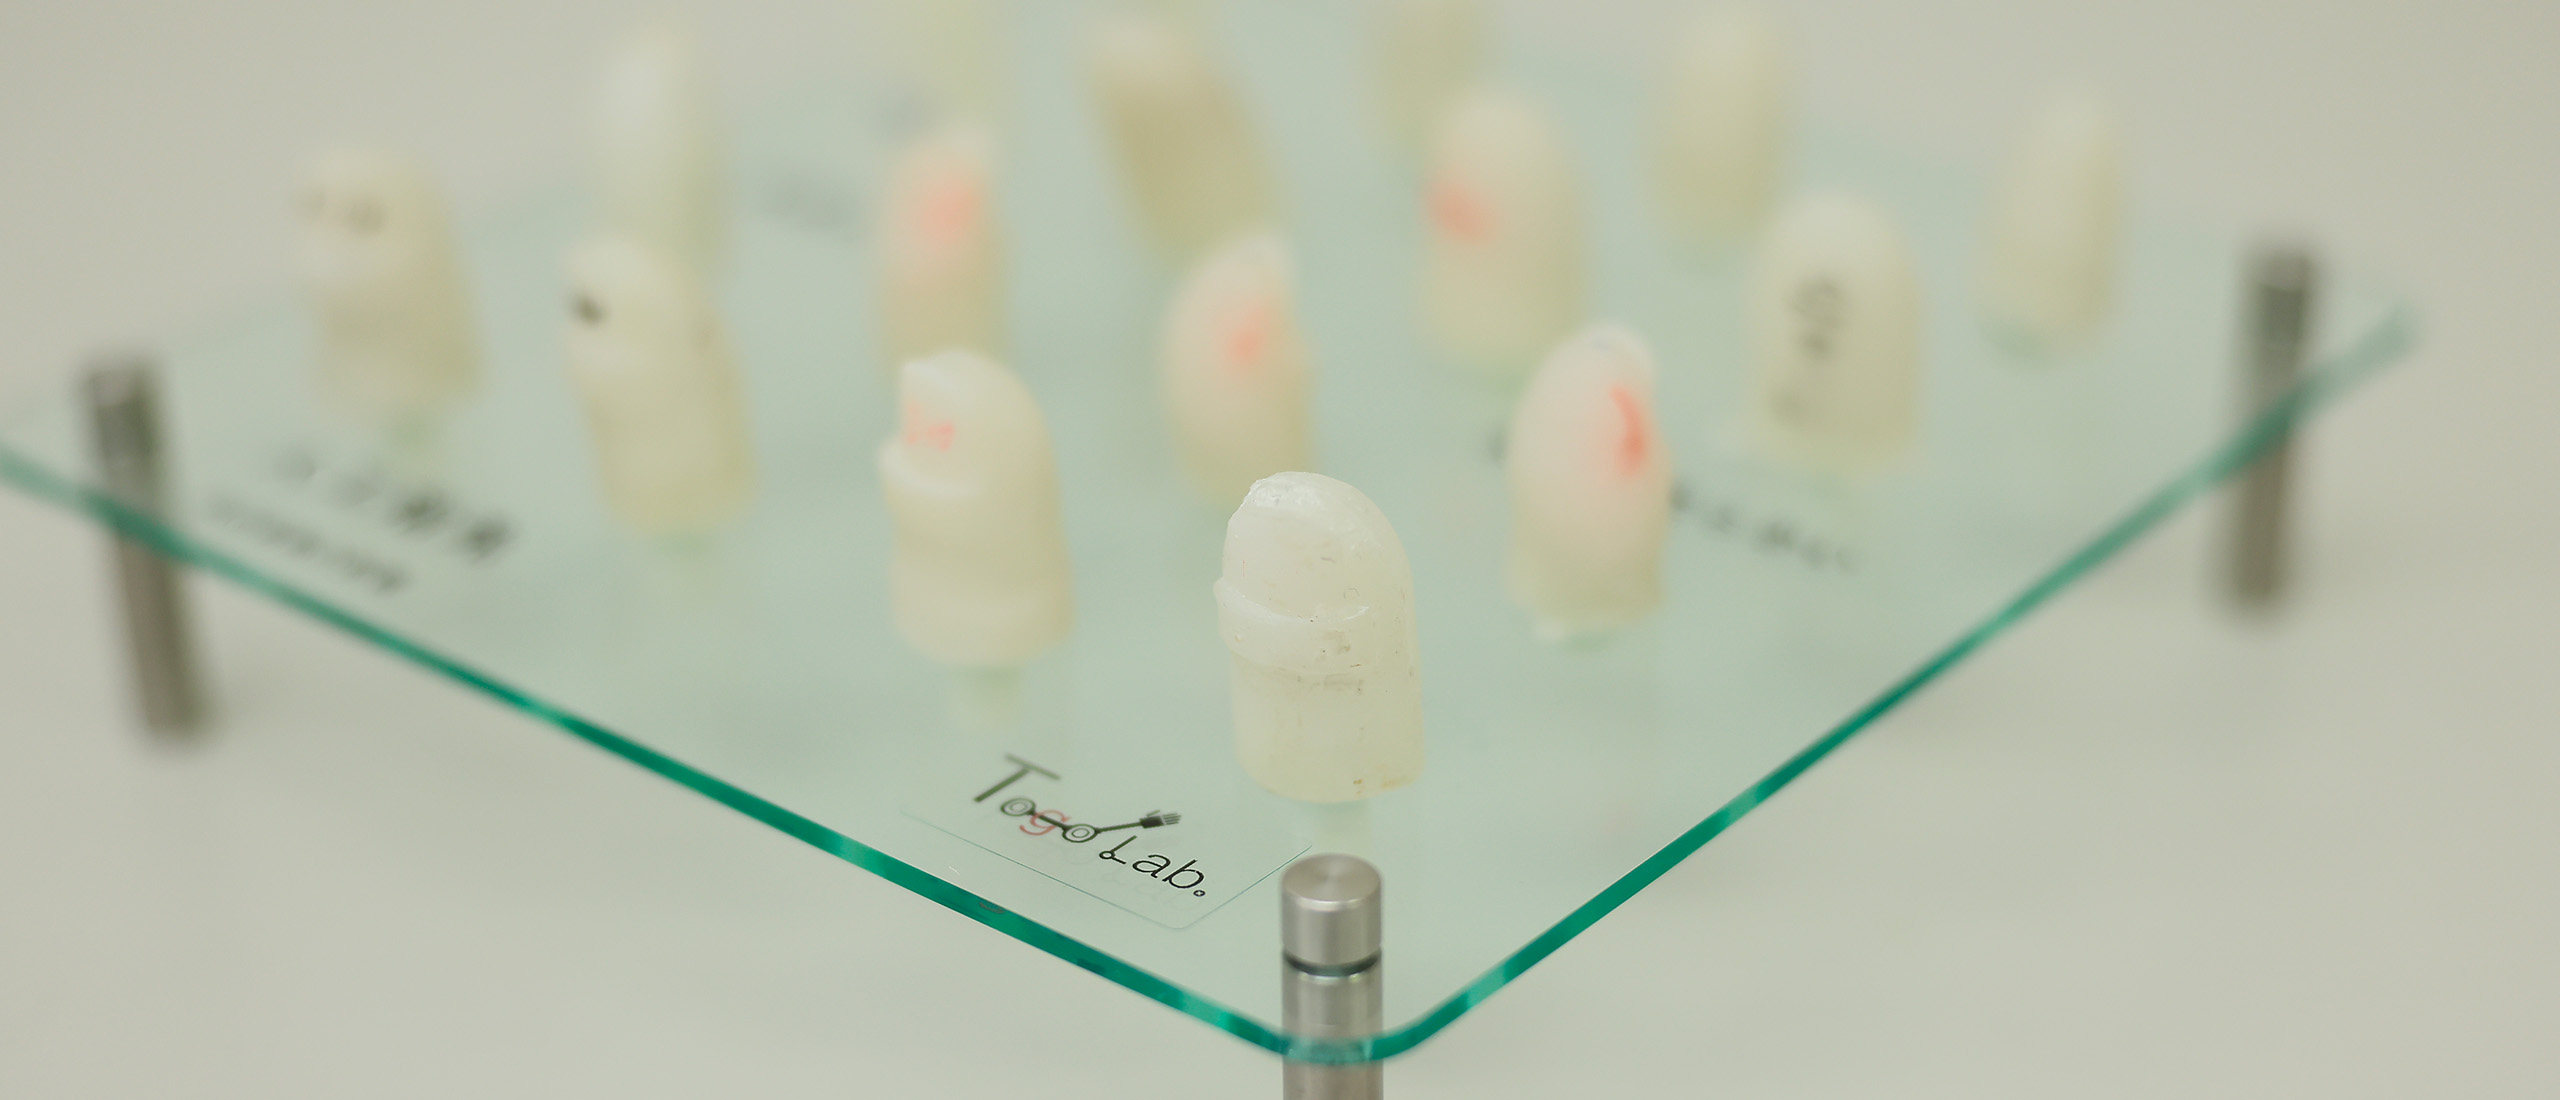
ヒトの指先(爪・指腹・骨・皮下組織)の形状と柔軟性を模倣したロボット指により,巧みな把持を生む指先の機能を調べています.また,義手への応用も行っています.
現在の担当学生:深代 悠太(M2)・萩原 帆紀(M1)・八百屋 昂(B4)
人体模倣指先の研究開発
2018 〜 現在
研究概要
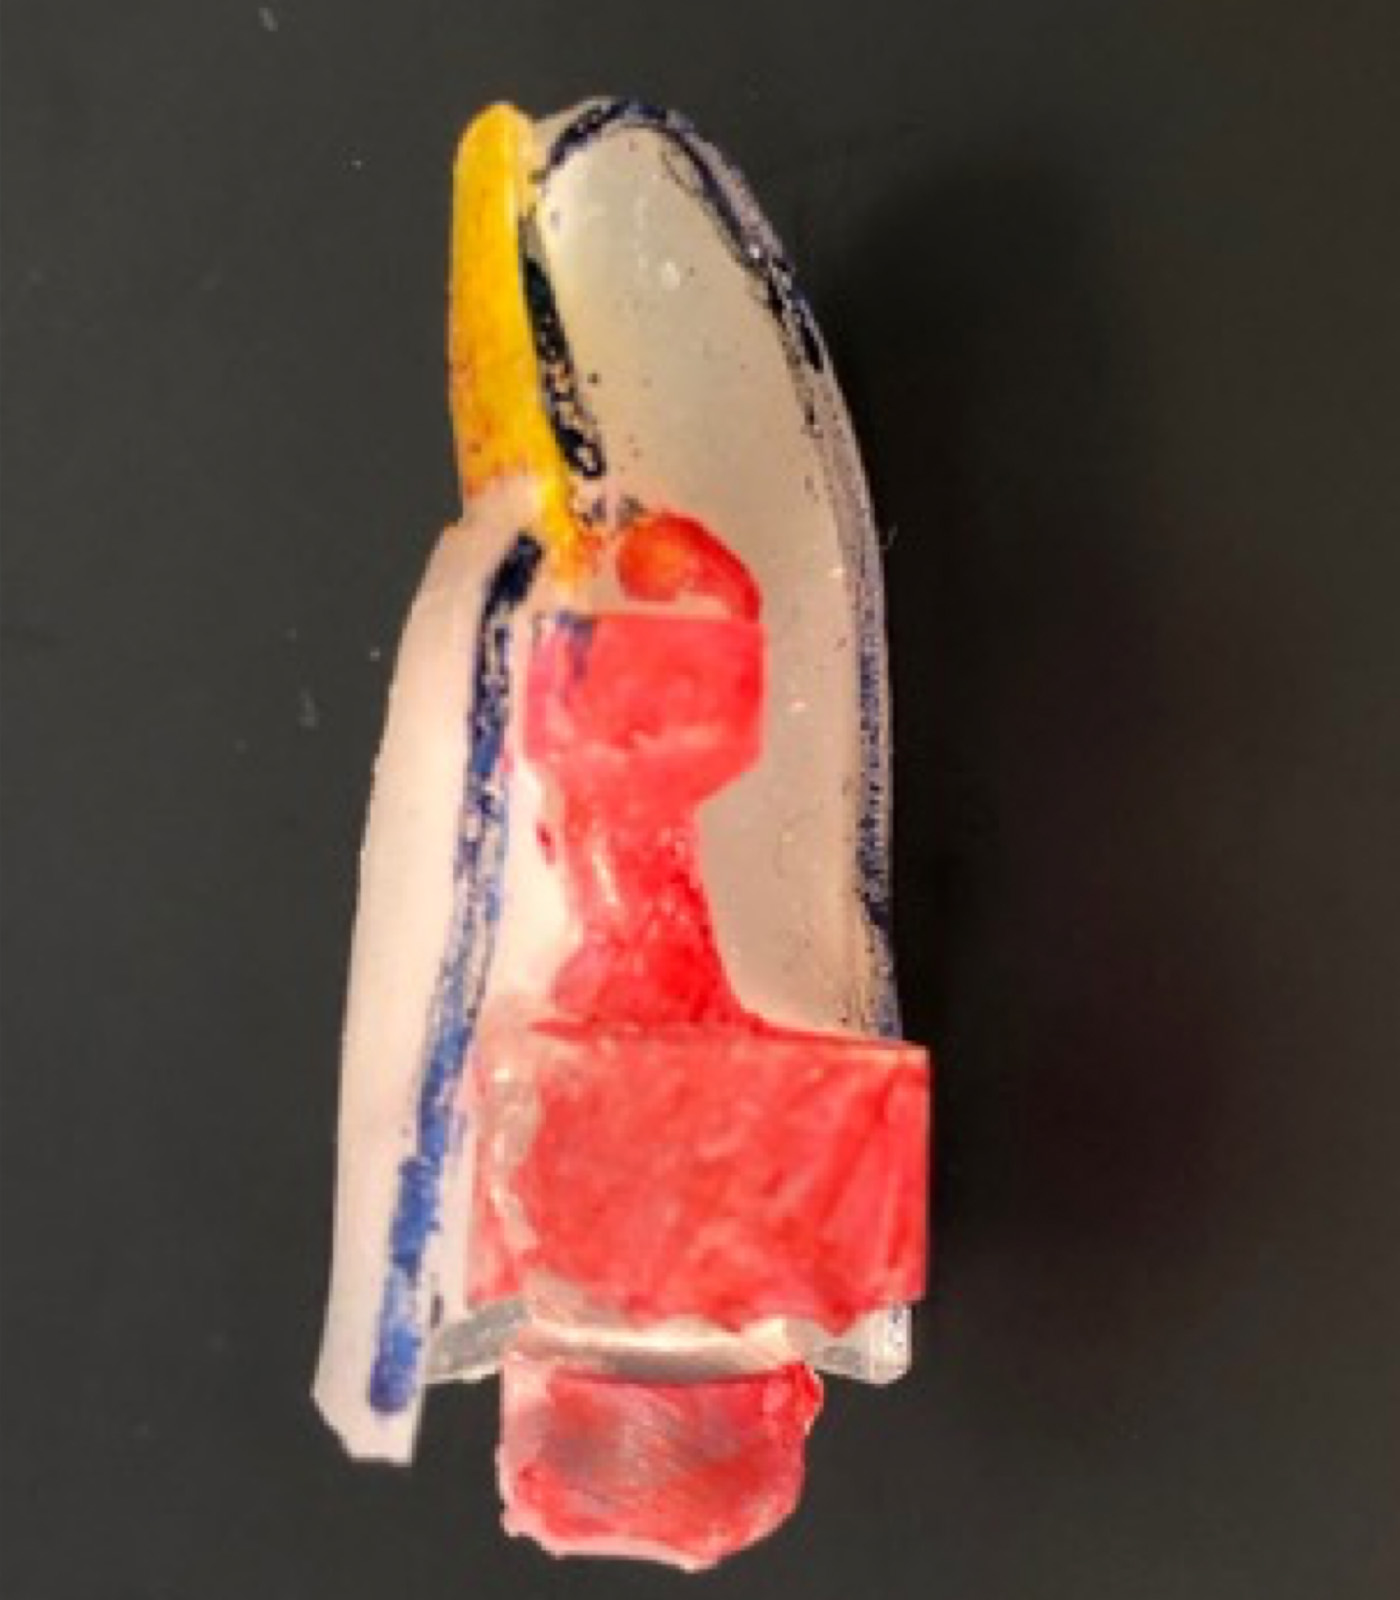
ヒトの指先は,末節骨・爪・指腹・皮下組織という微細な構造の組み合わせで精密な把持を実現しています.本研究では,これらを模倣した人工指先を製作し,把持性能を生む指先形態の機能を構成論的に解明しています.
技術的特徴
- 末節骨・爪・指腹・皮下組織の形状を実物に即して再現
- 柔らかい皮膚とさらに柔らかい皮下組織の二層柔軟構造
- 指先および硬貨把持装置の設計データをオープンソースとしてGitHubで公開
スペック
- 構成:末節骨・爪・指腹・皮下組織
- 材料:3Dプリント骨格・爪+シリコーン軟組織
- 設計:骨基部を変更することでロボットハンドや義手へ展開
研究の成果
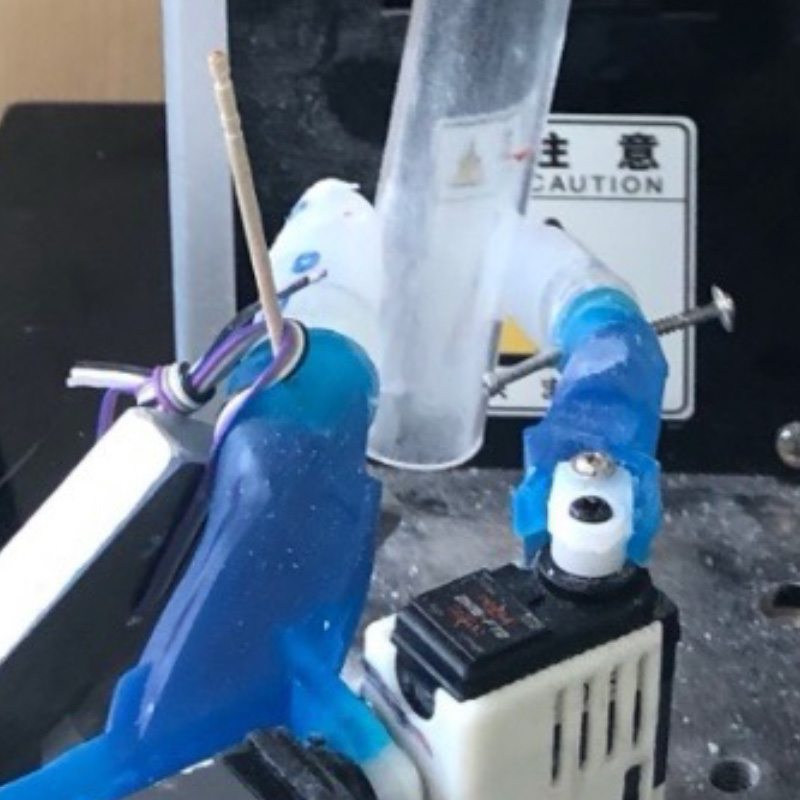
末節骨の非対称形状が精密把持性能を向上させることを明らかにしました
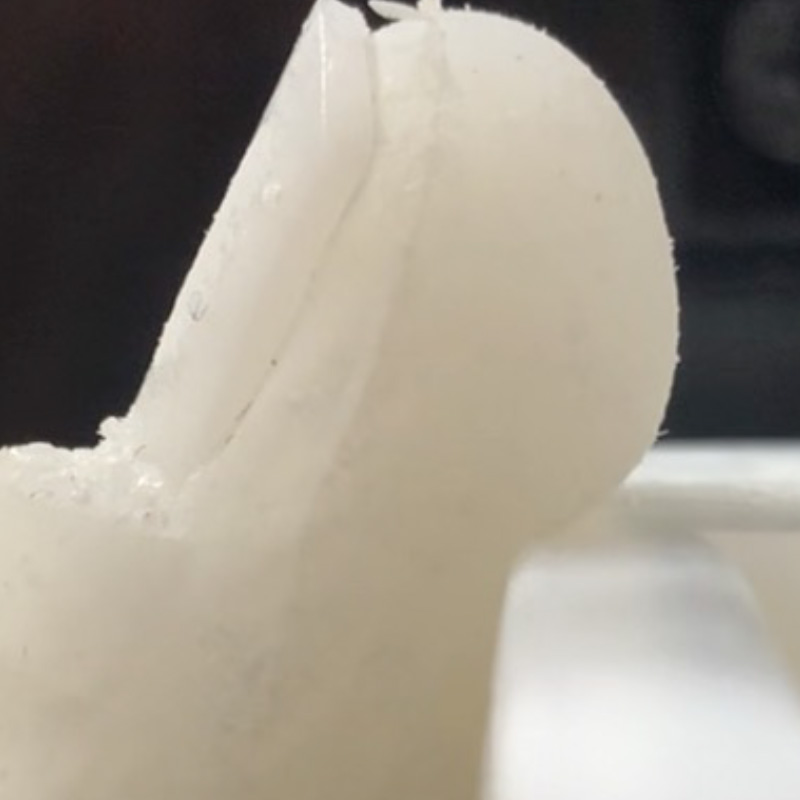
柔らかい指腹と硬い爪の相互作用が精密把持性能を向上させることを明らかにしました
混合剛性分布を持つ皮膚が硬貨把持性能を向上させることを明らかにしました
関連する研究紹介動画
2019年度 卒論 ヒト指末節骨の形態的特徴に基づいた人工指による精密把持性能の評価
2021年度 修論 人体模倣柔軟指の精密把持性能に関する研究
2023年度 卒論 柔軟な人工指の指腹を用いた硬貨把持に関する研究
関連研究実績
査読付き学術論文
中村 裕哉,呉 開元,井上 祐希,E. Tonatiuh Jimenez-Borgonio,矢吹 佳子,東郷 俊太,横井 浩史,"同一形状部材による劣駆動指屈曲メカニズムを有する義手用ロボットハンドの開発",日本ロボット学会誌,早期公開,2026.1.23
国際会議発表
Ayane Kumagai, Yoshinobu Obata, Yoshiko Yabuki, Yinlai Jiang, Yokoi Hiroshi and Shunta Togo, “Comparison of precision grasping performance between artificial fingers with and without nails,” 2022 IEEE 4th Global Conference on Life Science and Technologies (LifeTech2022), pp. 380–381, Osaka, Japan, 7-9 Mar. 2022.
Ayane Kumagai, Yoshinobu Obata, Yinlai Jiang, Hiroshi Yokoi and Shunta Togo, “Evaluation of the grasping ability by artificial finger based on the morphology of distal phalanx,” 2020 IEEE 2nd Global Conference on Life Science and Technologies (LifeTech 2020), pp. 334-335, Kyoto Japan, 10–12 Mar. 2020.
Yoshinobu Obata, Ayane Kumagai, Shunta Togo, Yinlai Jiang and Hiroshi Yokoi, “Analysis of two-layer artificial soft fingertip for dynamic stable grasping,” 2020 IEEE 2nd Global Conference on Life Science and Technologies (LifeTech 2020), pp. 362-363, Kyoto Japan, 10–12 Mar. 2020.
国内学会発表
深代 悠太,黒田 勇幹,東郷 俊太 ,”指先の形状および柔軟性が In-hand manipulation に与える影響”,ロボティクス・メカトロニクス講演会2026,2A2-S05,福岡国際会議場,2026年6月28日–7月1日.
呉 開元,姜 銀来,横井 浩史,東郷 俊太,“柔軟な人工指の指腹を用いた硬貨把持”,第45回バイオメカニズム学術講演会,2A2-3,電気通信大学,2024年12月7–8日.
小畑 承経,熊谷 あやね,矢吹 佳子,東郷 俊太,姜 銀来,横井 浩史,“動的安定把持実現のための電動義手用2層弾性グローブの開発”,第39回日本ロボット学会学術講演会,1G3-05,オンライン,2021年9月8–11日.
熊谷 あやね,姜 銀来,横井 浩史,東郷 俊太,“ヒト指末節骨の形態的特徴に基づいた人工指による精密把持性能の評価”,第41回バイオメカニズム学術講演会,2B3-1,オンライン開催,2020年12月5–6日.
外部資金
本研究は以下の外部資金により実施されています.ここに感謝いたします.
- 科学研究費助成事業 基盤研究(C)(代表)「人体模倣ロボットを用いたヒトの手指骨格形状が把持能力を向上させるメカニズムの解明」(22K04025)[2022.04.01 – 2026.03.31]
- オムロンサイニックエックス株式会社 共同研究費(代表)「人体模倣によるin-hand manipulation可能な電動義手の高機能化」[2025.03.06 – 2027.03.31]