
人間化ロボット学
人体模倣足部・脚の研究開発
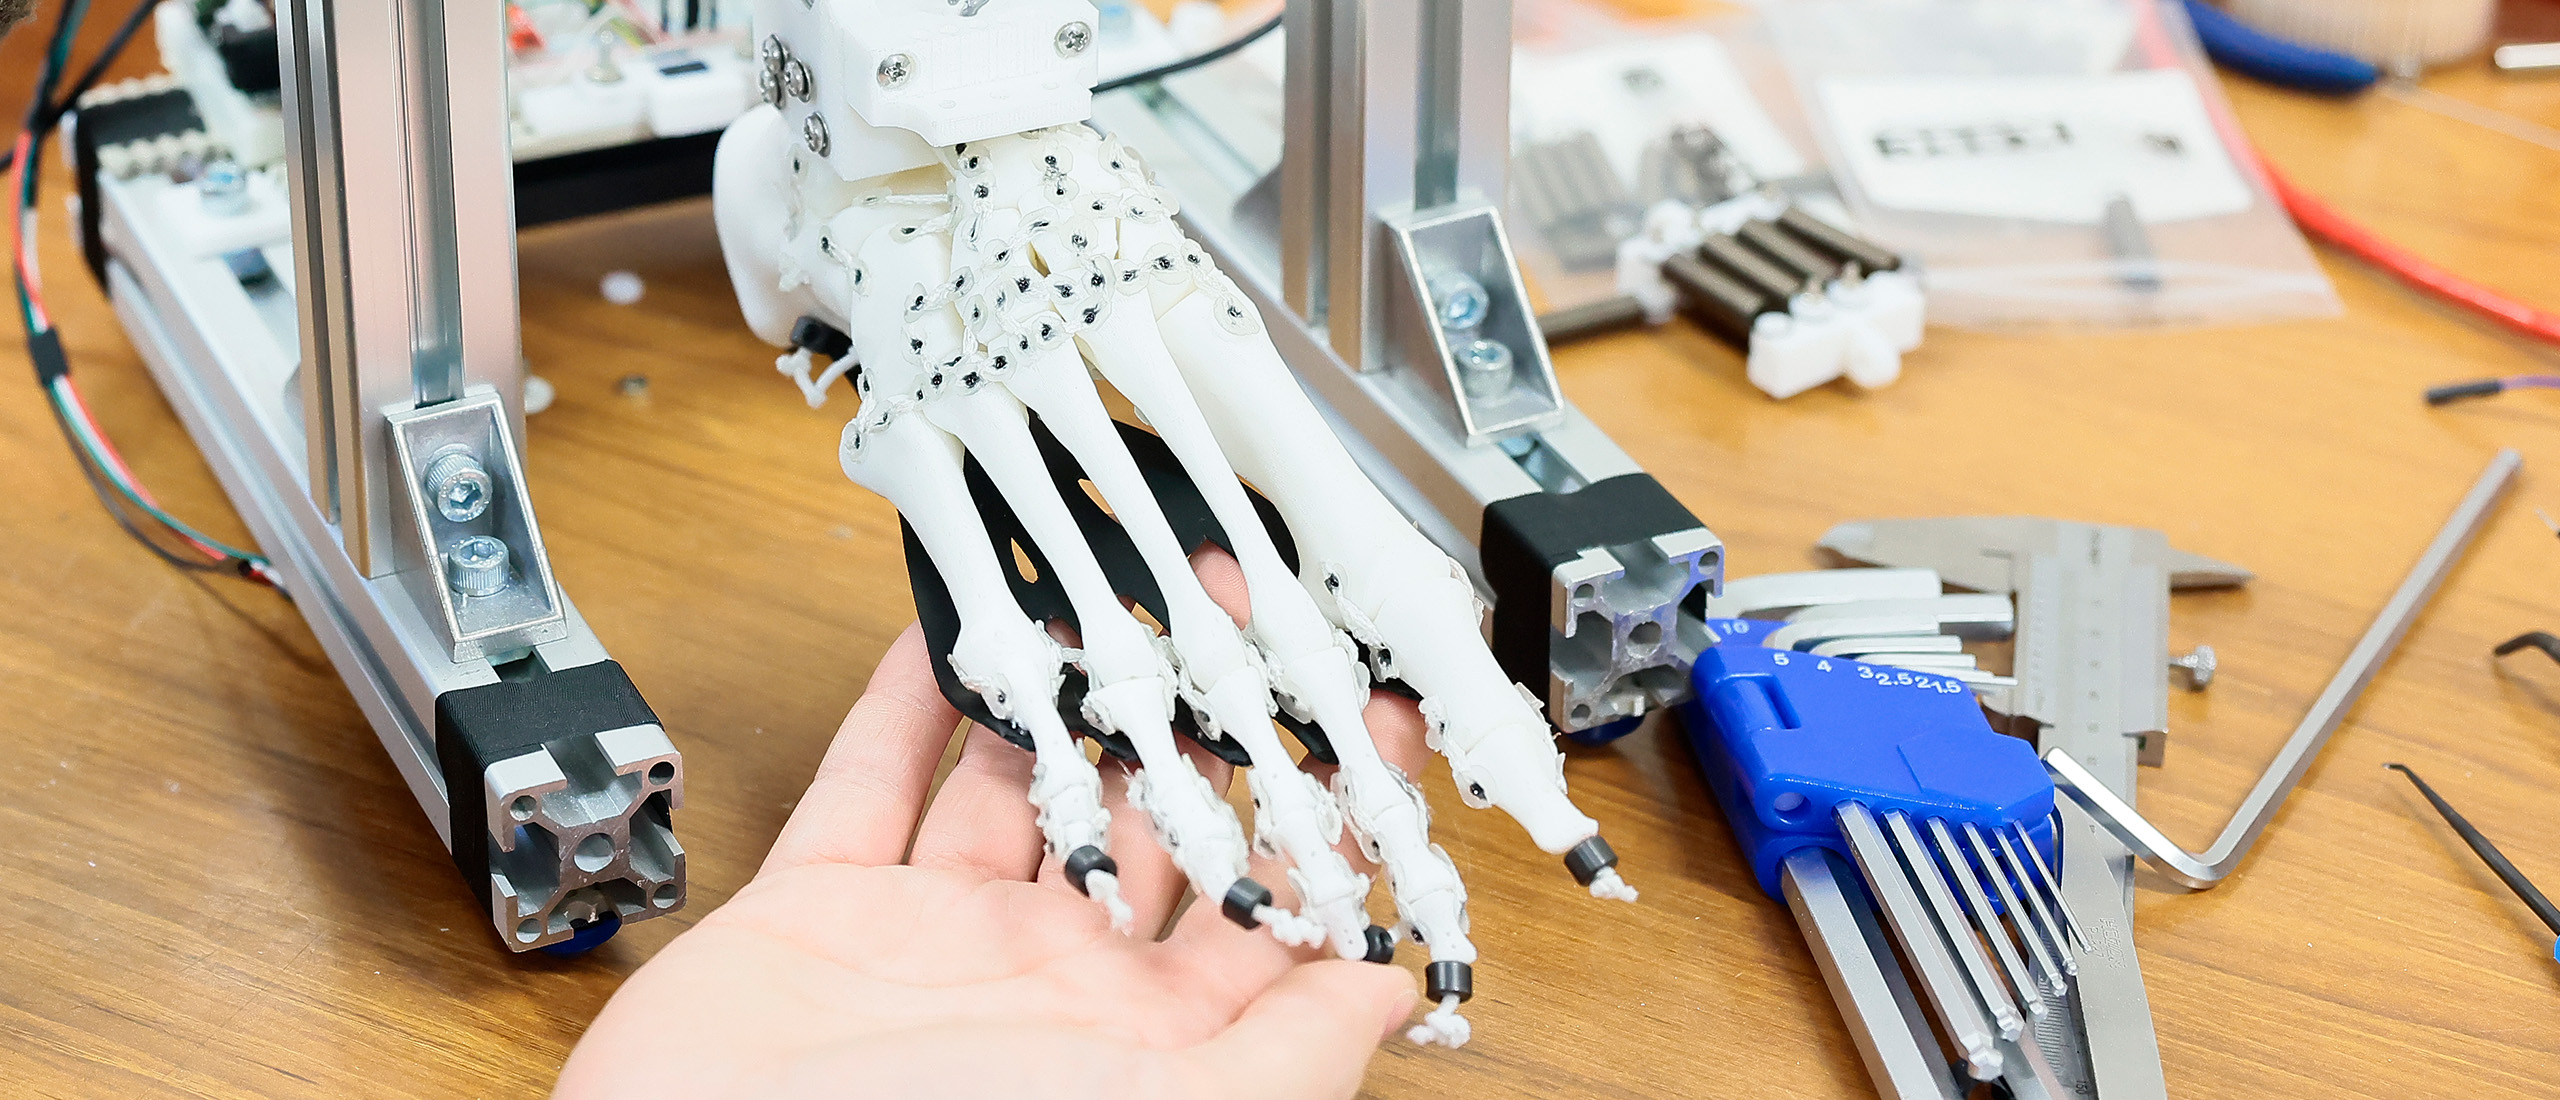
ヒト足部の骨格・靱帯構造を模倣したロボットにより,着地時の衝撃吸収や推進力の生成など足部形態が生む機能を解明し,脚ロボットへ展開しています.
現在の担当学生:橋本 虹太(M1)・竹村 光貴(B4)
人体模倣足部の研究開発
2021 〜 現在
研究概要
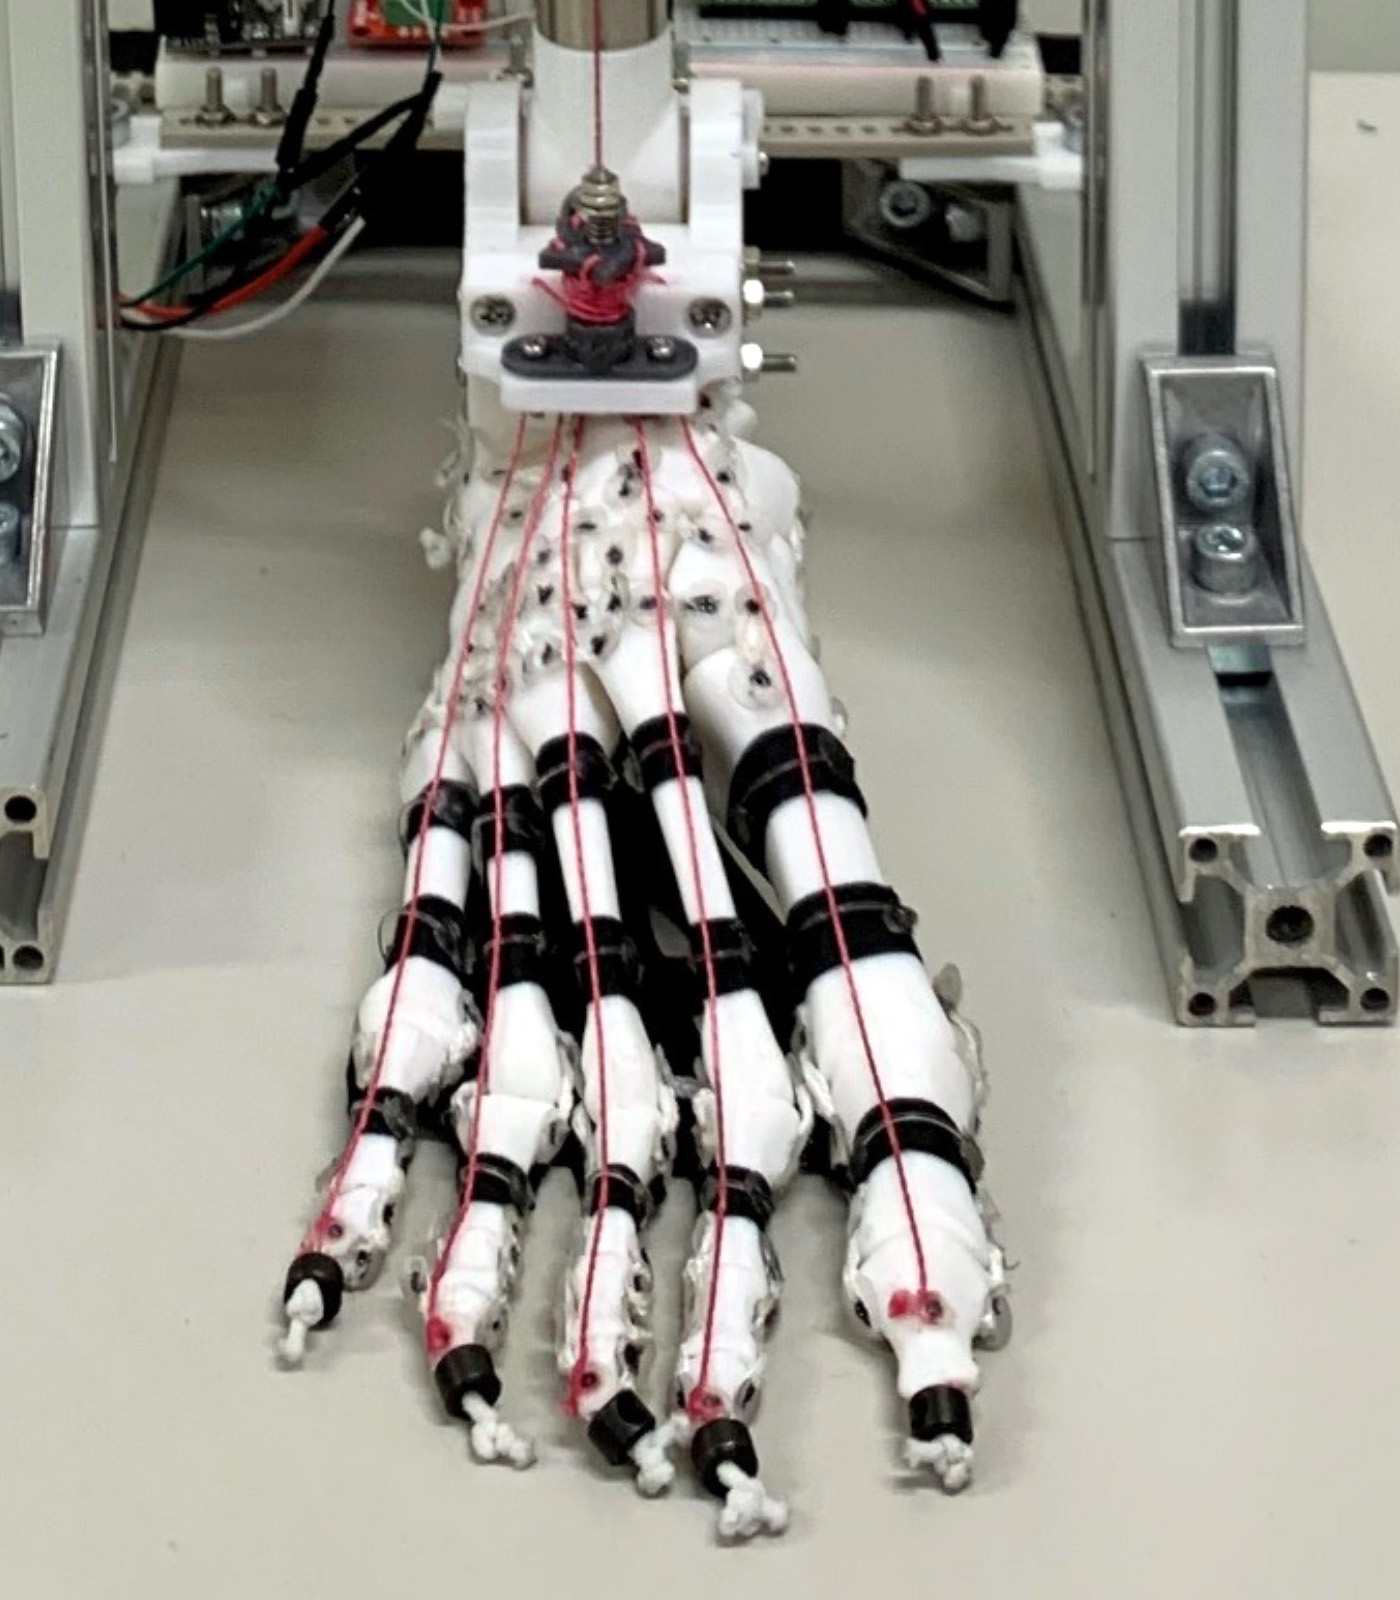
ヒトの足部は,多数の骨と靱帯からなる複雑な構造により,着地の衝撃吸収と蹴り出しの剛性を両立しています.本研究では,足部の骨格・靱帯構造を模倣したロボットを製作し,足部形態が生み出す機能を構成論的に解明しています.
技術的特徴
- ヒトのCTスキャンデータ(BodyParts3D)に基づいた骨格を靱帯型拘束で結合し,関節を構成
- 腱の巻取りにより,つま先やかかとの姿勢を変更可能
- 足部および落下試験装置の設計データをオープンソースとしてGitHubで公開
スペック
- 模倣範囲:足部の骨格・靱帯構造・足底腱膜
- 駆動方式:筋配置を模倣したワイヤ牽引駆動
- 靱帯固定:溶接靱帯法により耐荷重性能向上
研究の成果
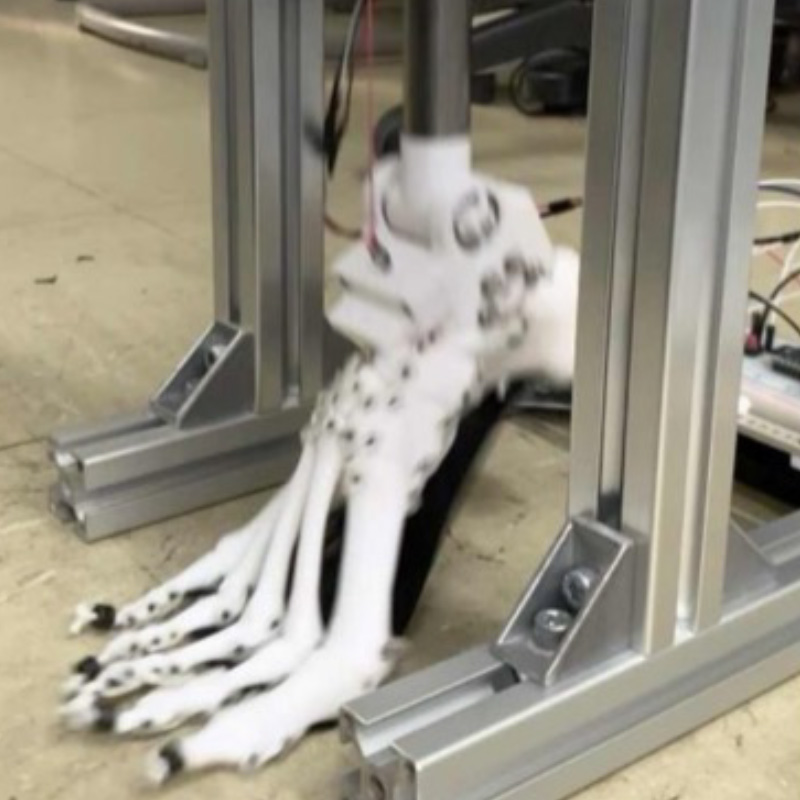
着地時の足部粘弾性の変化が形態・姿勢に依存することを明らかにしました
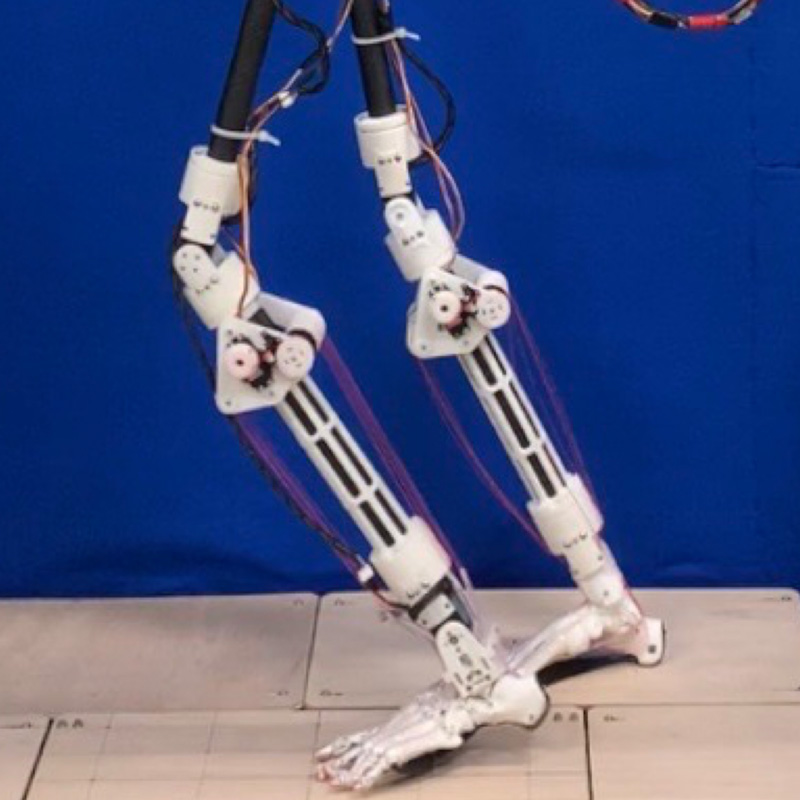
人体模倣足部を平面拘束二足歩行装置に適用しました
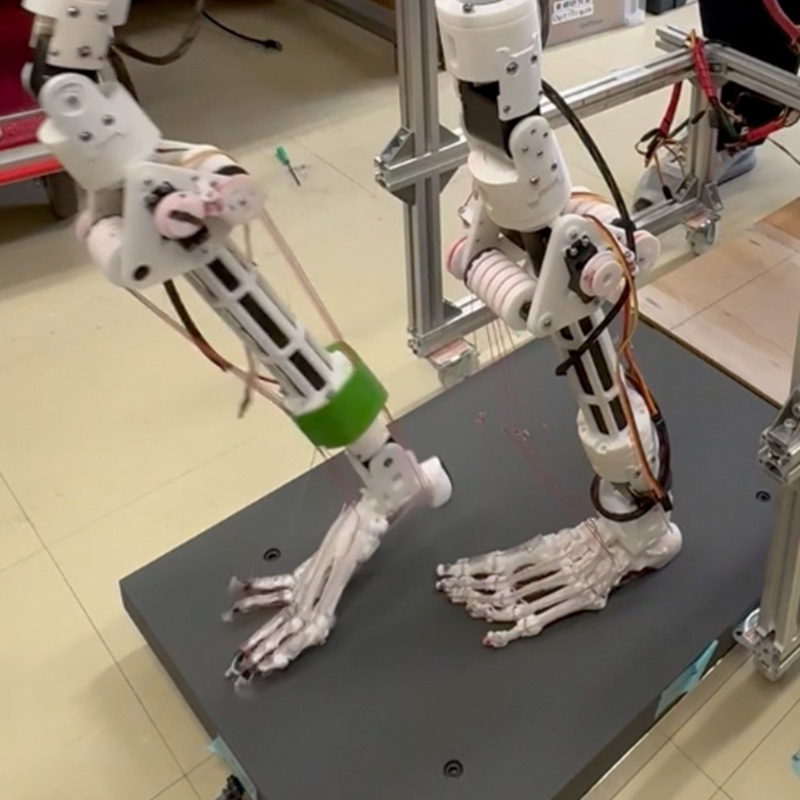
人体模倣足部の床反力特性を計測しました
関連する研究紹介動画
2022年度 卒論 着地時における人体模倣足部の粘弾性変化に関する研究
関連研究実績
査読付き学術論文
国内学会発表
橋本 悟,姜 銀来,横井 浩史,東郷 俊太,“人体模倣足部の着地時における粘弾性変化の定量解析” ,ロボティクス・メカトロニクス講演会2024,2A2-J05,ライトキューブ宇都宮,2024年5月29日–6月1日.日本機械学会 若手優秀講演フェロー賞受賞
橋本 悟,姜 銀来,横井 浩史,東郷 俊太,“足部形状・姿勢に依存した人体模倣足部の粘弾性変化” ,第41回日本ロボット学会学術講演会,3B3-03,仙台国際センター,2023年9月11–14日.