
人間化ロボット学
人体模倣前腕・ハンドの研究開発
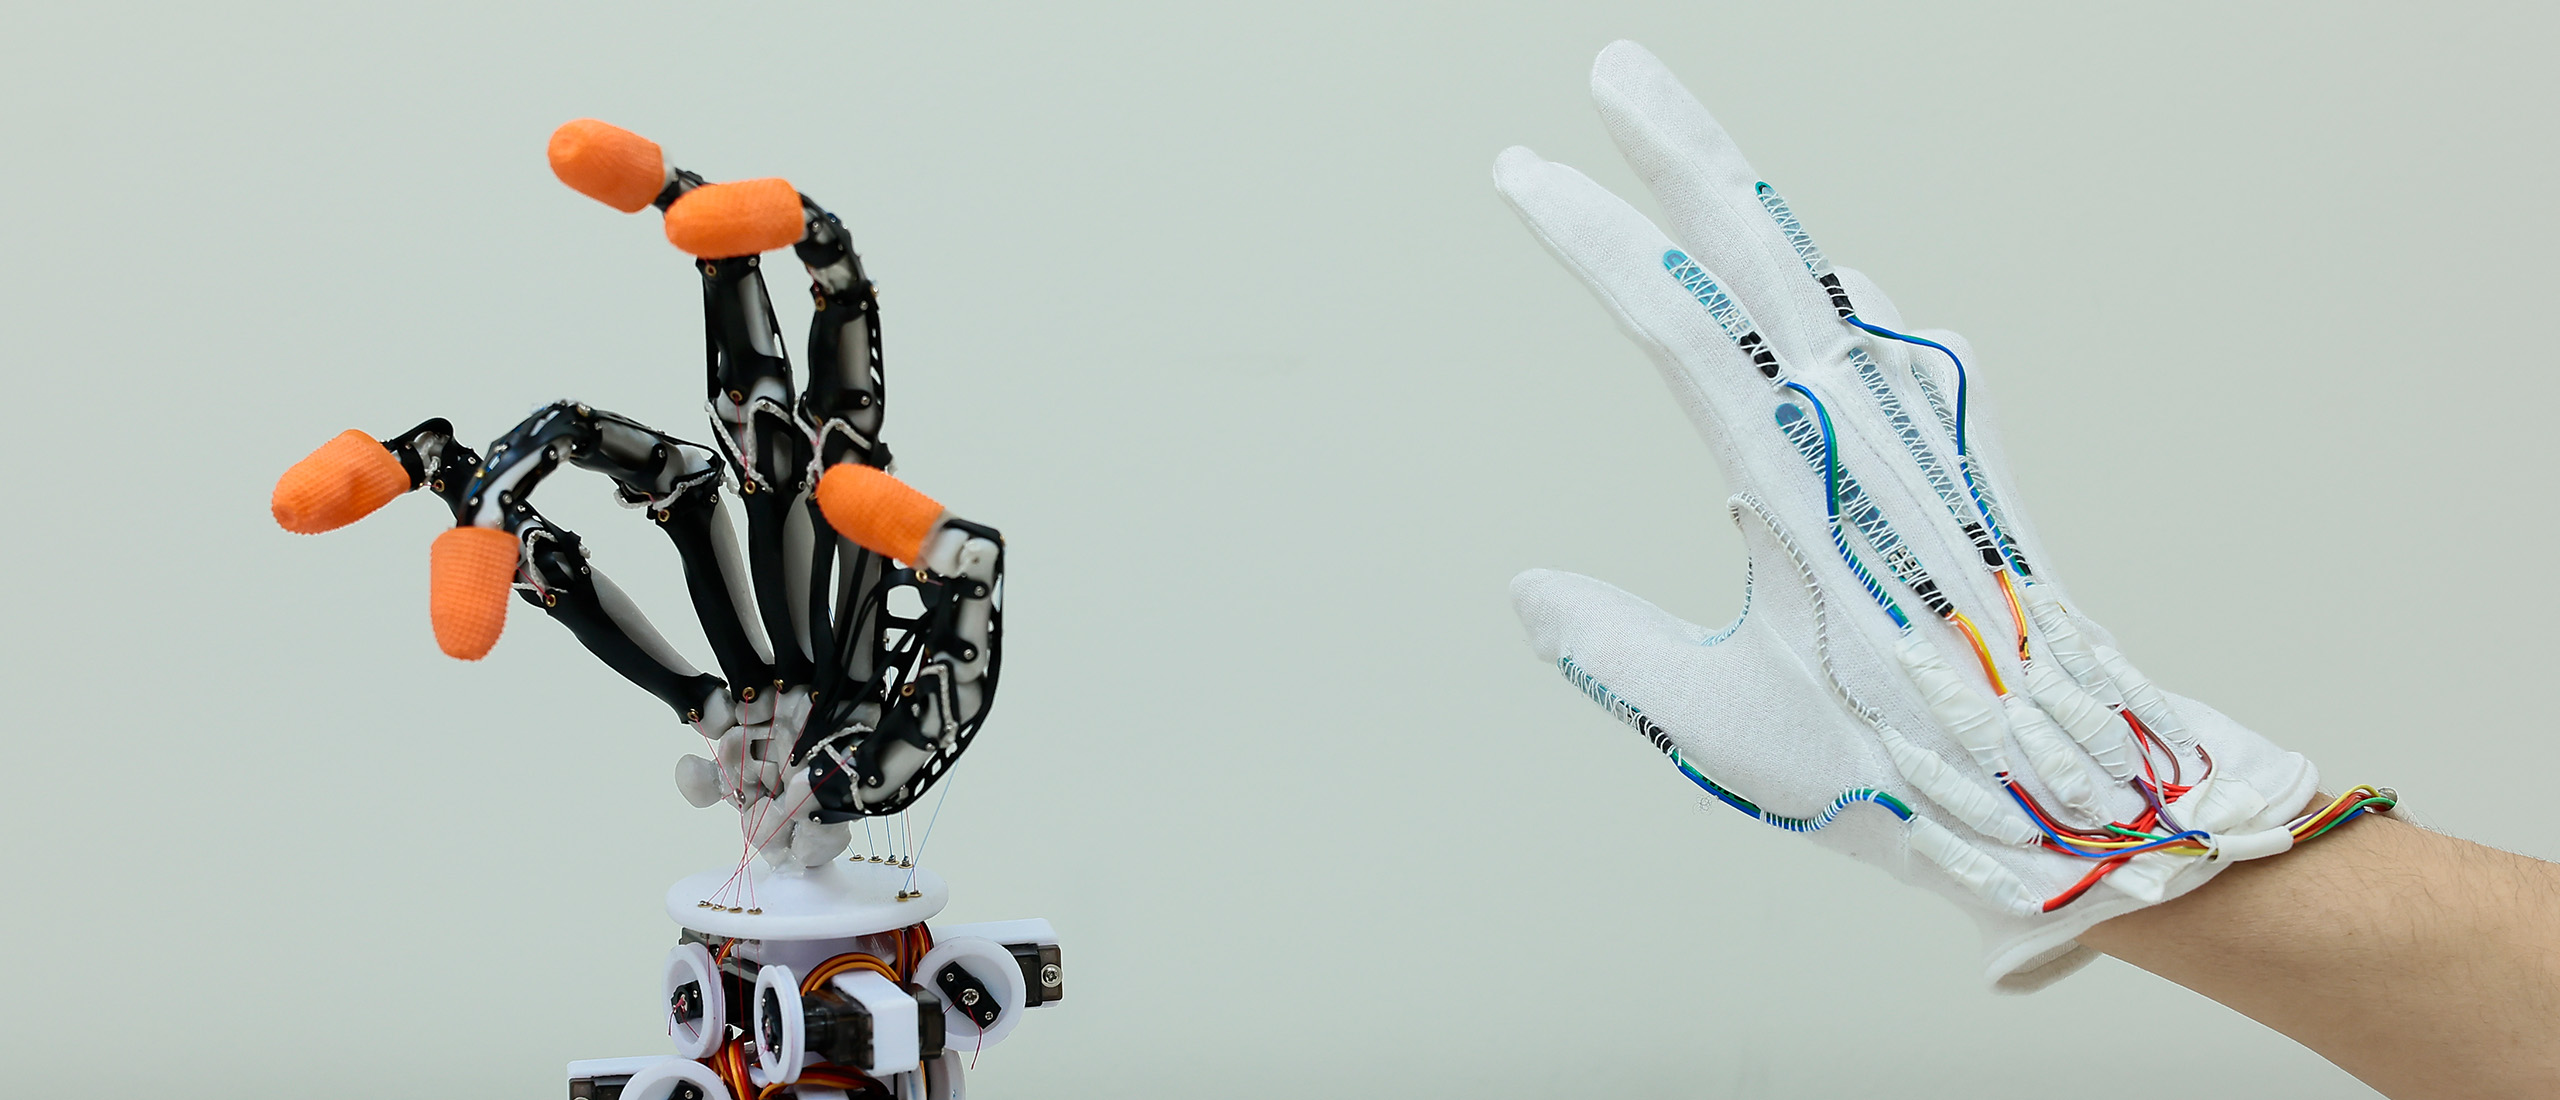
ヒトの手の器用さは,脳による制御だけでなく,骨格・筋・腱・皮膚といった身体構造そのものにも宿っています.本研究では,ヒトの骨格・筋・腱構造を精緻に模倣した前腕・ハンドを製作し,ヒトの手の器用さを生む仕組みを構成論的に調べています.
現在の担当学生:中村 光貴(M2)・渡邊 一太(M1)・栗林 康誠(B4)・嶋村 悠(B4)
人体模倣ロボット前腕の研究開発
2022 〜 現在
研究概要
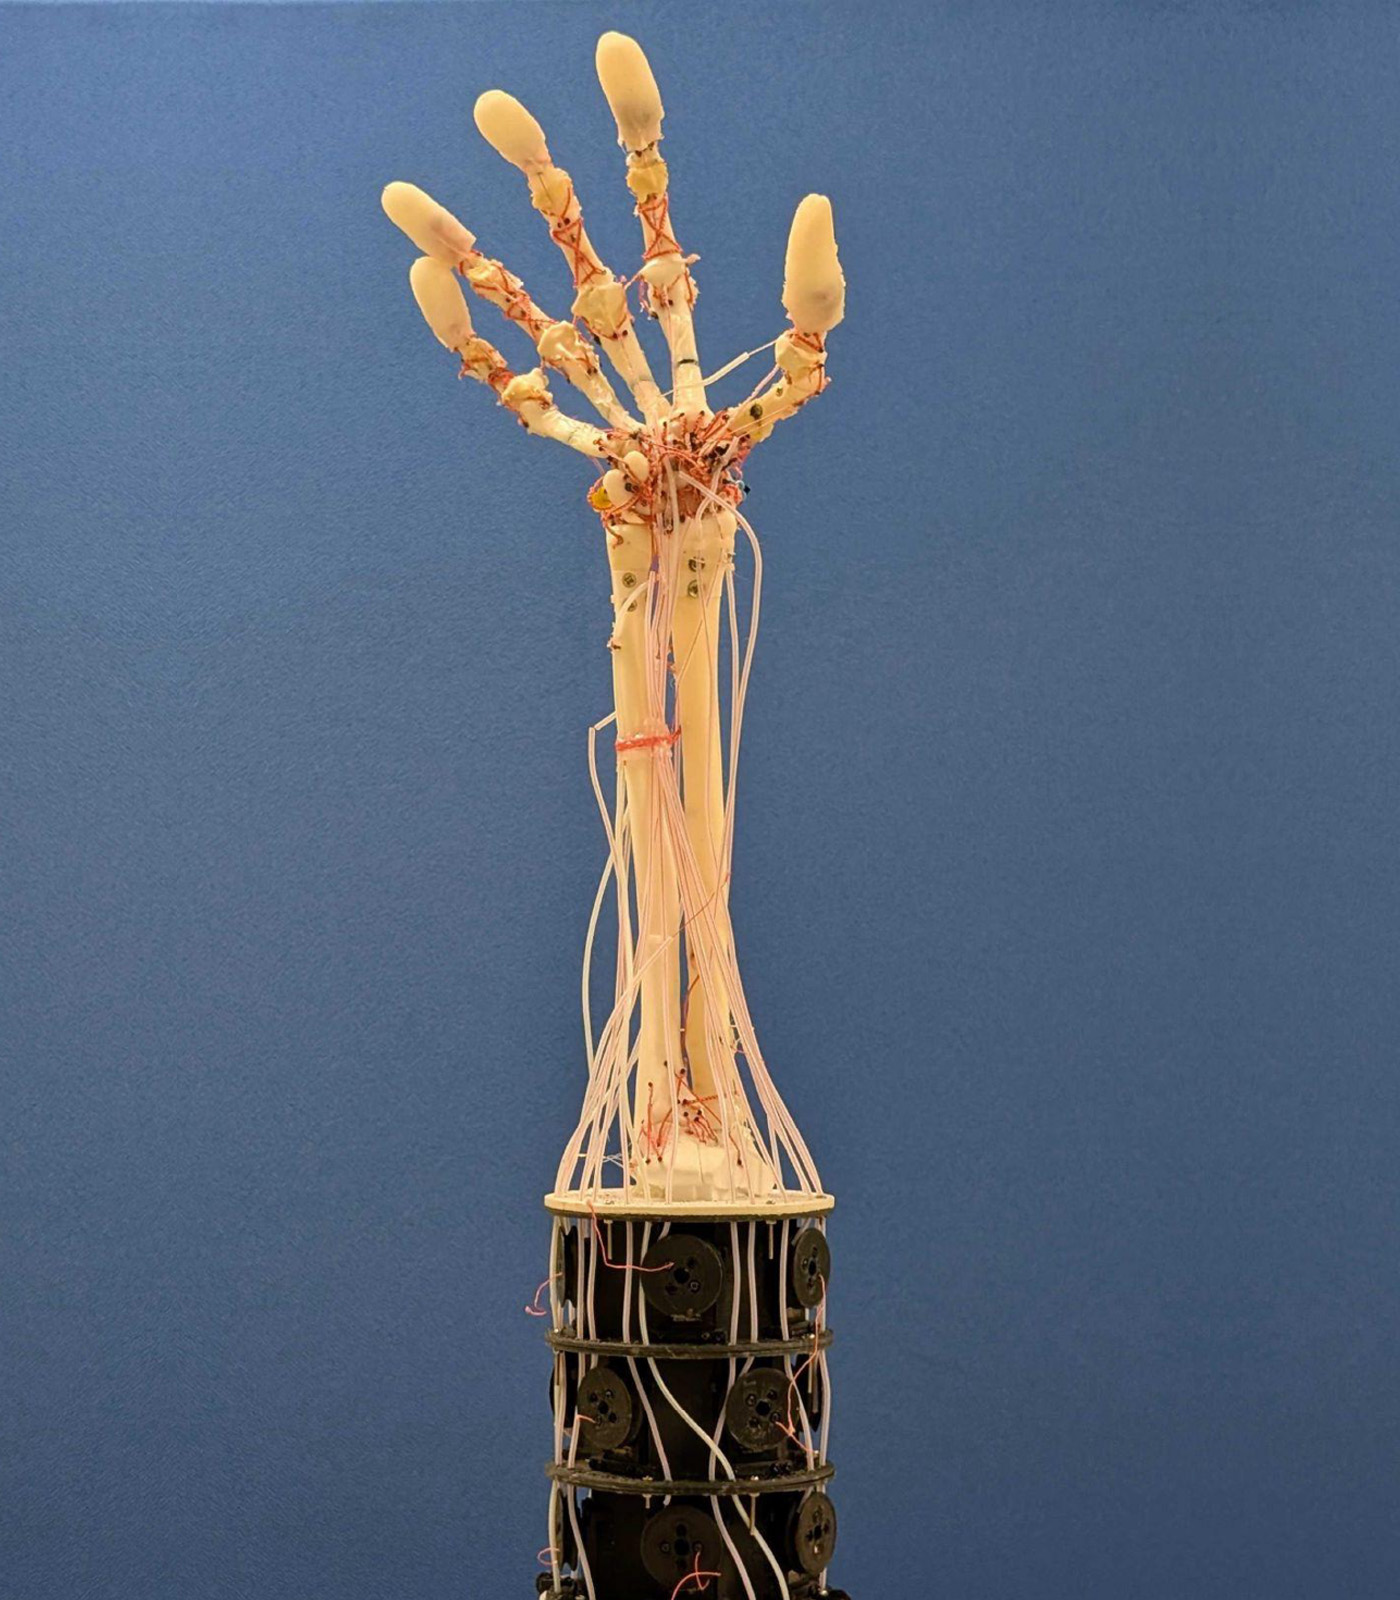
ヒトの前腕から手首にかけての骨格・靱帯・腱構造を模倣したロボットを製作し,手首の剛性異方性や関節の粘弾性といった機能が,形態からどのように生まれるのかを構成論的に調べています.
技術的特徴
- ヒトのCTスキャンデータ(BodyParts3D)に基づいた骨格を靱帯型拘束で結合し,関節を構成
- 二層弾性指先を備え,物体把持と手首動作が可能
- ヒトの手首動作の可動域を実現
スペック
- 模倣範囲:前腕・手根骨・手指の骨格と靱帯
- 駆動方式:22個の筋配置を模倣したワイヤ牽引駆動
- 制御:ティーチング・プレイバック法
研究の成果
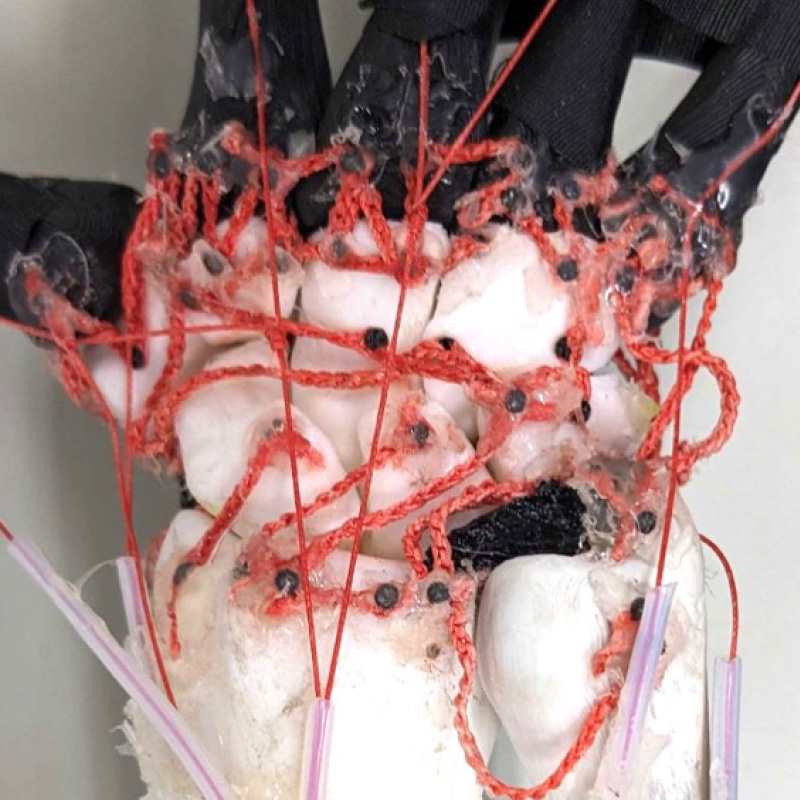
骨・靱帯を模倣して手首関節を構成する方法を開発しました
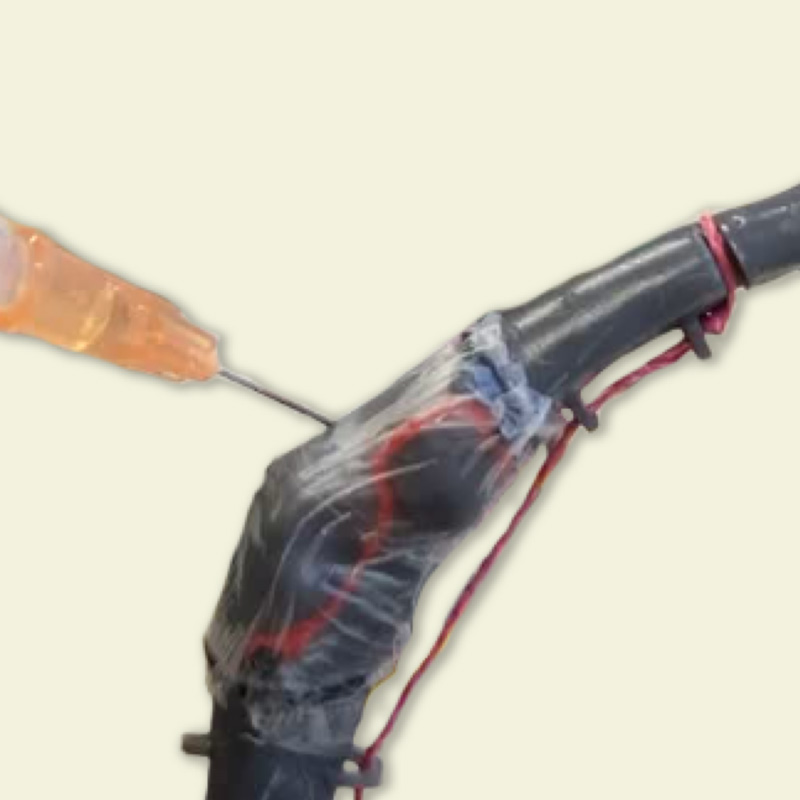
滑液を関節包に封入することで粘弾性を設計可能な指関節を開発しました
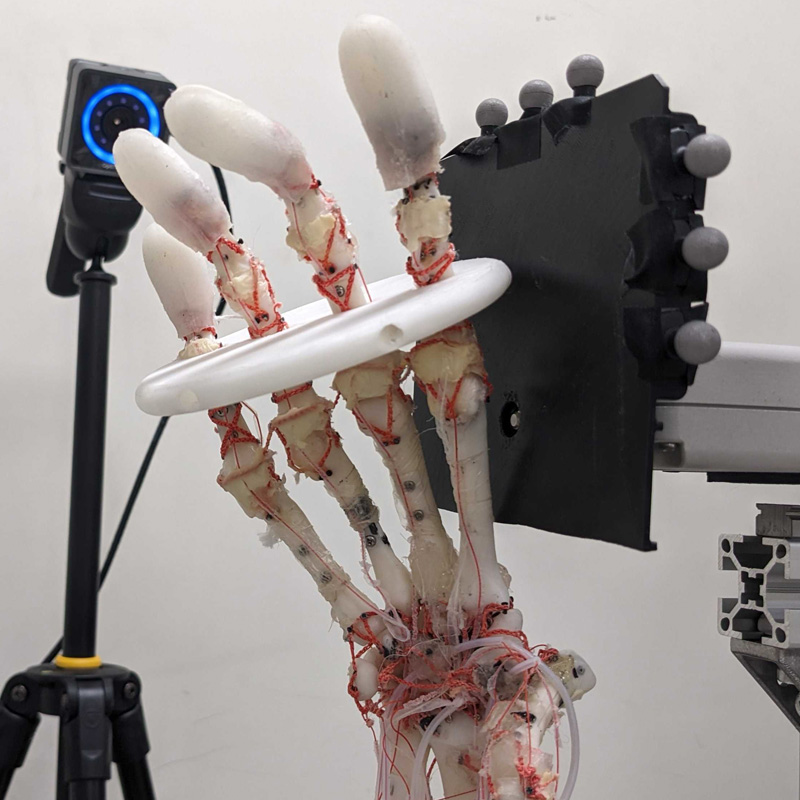
手根骨の形態が手首の剛性異方性を生み出していることを明らかにしました
人体模倣中指ロボットキット
2024 〜 現在
研究概要
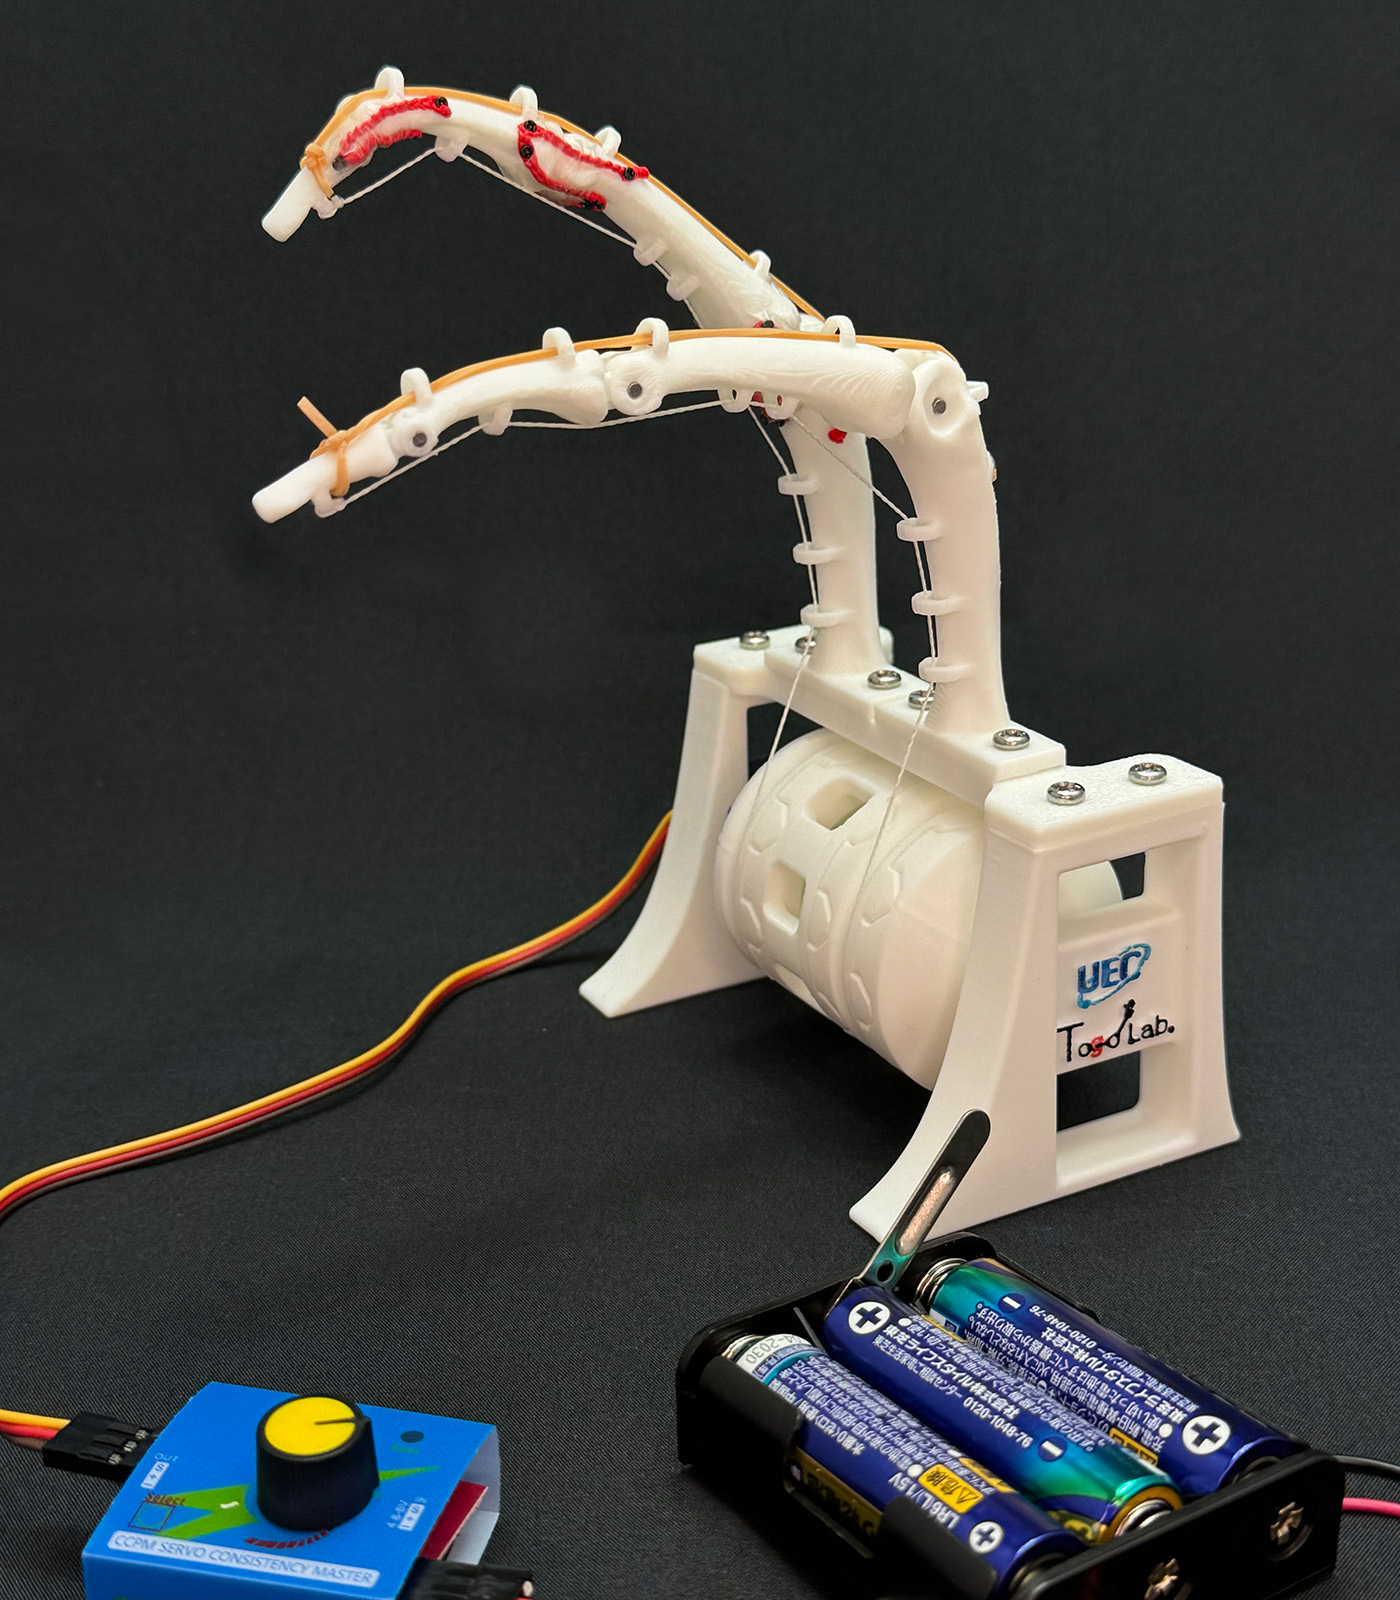
人体模倣中指ロボットを,誰でも組み立てられる教材キットとして再設計したものです.樹脂パーツとワイヤで構成され,組み立てを通じてヒトの指の構造と動きの原理を体験的に学べます.
技術的特徴
- 人体模倣関節とロボット関節の違いを体感できる
- 設計データをオープンソースとしてGitHubで公開
- ワークショップで組み立てて持ち帰れる安価な教材設計
スペック
- 対象:ヒトの中指の骨格・腱構造を模倣した関節と一般的なロボットの軸関節
- 構成:樹脂パーツ・ワイヤ・シリコーン
- 制御方式:サーボコントローラによる手動操作
体験会の実績
- 匠ガールプロジェクト「夏休みは電通大でラボ体験」(女子中高生)
- 匠ガールプロジェクト「冬休みは電通大でラボ体験」(女子中高生)
- 脳・医工学研究センター スプリングスクール(高校生)
- 東郷研究室 新人講習会(新入生)
関連する研究紹介動画
2020年度 卒論 人間機械協調系における補球動作の研究
2021年度 卒論 靭帯型拘束法を用いたワイヤ牽引転がり関節に関する研究
Recreation of HBA hand (HBAハンドの再現)
2022年度 卒論 人体の関節における液体潤滑を模倣した指関節構造の開発
2022年度 修論 ヒトの指比が把持性能に与える影響に関する研究
2023年度 卒論 弾性生地の埋め込みによる人工皮膚の耐裂性の向上に関する研究
2024年度 修論 人体を模倣した流体潤滑を有する指関節構造の研究
2025年度 修論 冷却機能を備えた⼈⼯⽪膚の開発に関する研究
関連研究実績
査読付き学術論文
国際会議発表
Yoshinobu Obata, Yinlai Jiang, Hiroshi Yokoi and Shunta Togo, “Design of anthropomimetic robotic wrist joint and forearm,” 2023 IEEE International Conference on Systems, Man, and Cybernetics (SMC), pp. 1766–1771, Oahu, Hawaii, USA, Oct. 1-4, 2023.
国内学会発表
小畑 承経,姜 銀来,横井 浩史,東郷 俊太,”ヒト手首関節剛性の可変性を有する人体模倣ロボット手首の開発”,ロボティクス・メカトロニクス講演会2026,2P1-R06,福岡国際会議場,2026年6月28日–7月1日.
永嶋 圭佑,姜 銀来,横井 浩史,東郷 俊太,”人体模倣中指ロボットの Sim2Real を用いた筋の拮抗制御”,第26回計測自動制御学会システムインテグレーション部門講演会(SI2025),2A1-11,広島国際会議場,2025年12月10–12日.
深代 悠太,姜 銀来,横井 浩史,東郷 俊太,“人体模倣母指CM関節の可動域と関節剛性の計測”,第43回日本ロボット学会学術講演会,2D2-01,東京科学大学大岡山キャンパス,2025年9月2–5日.
永嶋 圭佑,姜 銀来,横井 浩史,東郷 俊太,”人体模倣中指ロボットのSim2Realに向けたシミュレーターと実機の開発”,ロボティクス・メカトロニクス講演会2025,2A1-J05,山形ビッグウイング,2025年6月4日–7日.
鈴木 寿梨,姜 銀来,横井 浩史,東郷 俊太,“弾性生地の埋め込みによる人工皮膚の耐裂性の向上”,第45回バイオメカニズム学術講演会,2A1-2,電気通信大学,2024年12月7–8日.
工藤 陸,姜 銀来,横井 浩史,東郷 俊太,“人体を模倣した流体潤滑を有する指関節構造の粘弾性特性”,第42回日本ロボット学会学術講演会,2J3-06,大阪工業大学梅田キャンパス,2024年9月3–6日.
小畑 承経,姜 銀来,横井 浩史,東郷 俊太,“人体の筋骨格構造を模倣したロボット手指・手首および前腕の開発”,ロボティクス・メカトロニクス講演会2024,2A2-J06,ライトキューブ宇都宮,2024年5月29日–6月1日.
工藤 陸,姜 銀来,横井 浩史,東郷 俊太,“人体を模倣した流体潤滑を有する指関節構造の粘性特性”,ロボティクス・メカトロニクス講演会2024,1A1-D06,ライトキューブ宇都宮,2024年5月29日–6月1日.
小畑 承経,姜 銀来,横井 浩史,東郷 俊太,“人体の筋骨格構造を模倣したロボット手首および前腕の開発” ,第41回日本ロボット学会学術講演会,1B3-02,仙台国際センター,2023年9月11–14日.
工藤 陸,姜 銀来,横井 浩史,東郷 俊太,“人体の関節における液体潤滑を模倣した指関節構造の開発” ,第41回日本ロボット学会学術講演会,1B3-01,仙台国際センター,2023年9月11–14日.
外部資金
本研究は以下の外部資金により実施されています.ここに感謝いたします.
- 科学研究費助成事業 基盤研究(B)(代表)「人体模倣ロボットによる上肢運動連鎖を支える手首の設計原理の解明と義手手首への応用」(26K00910)[2026.04.01 – 2030.03.31]