
人間化ロボット学
人体模倣肩関節の研究開発
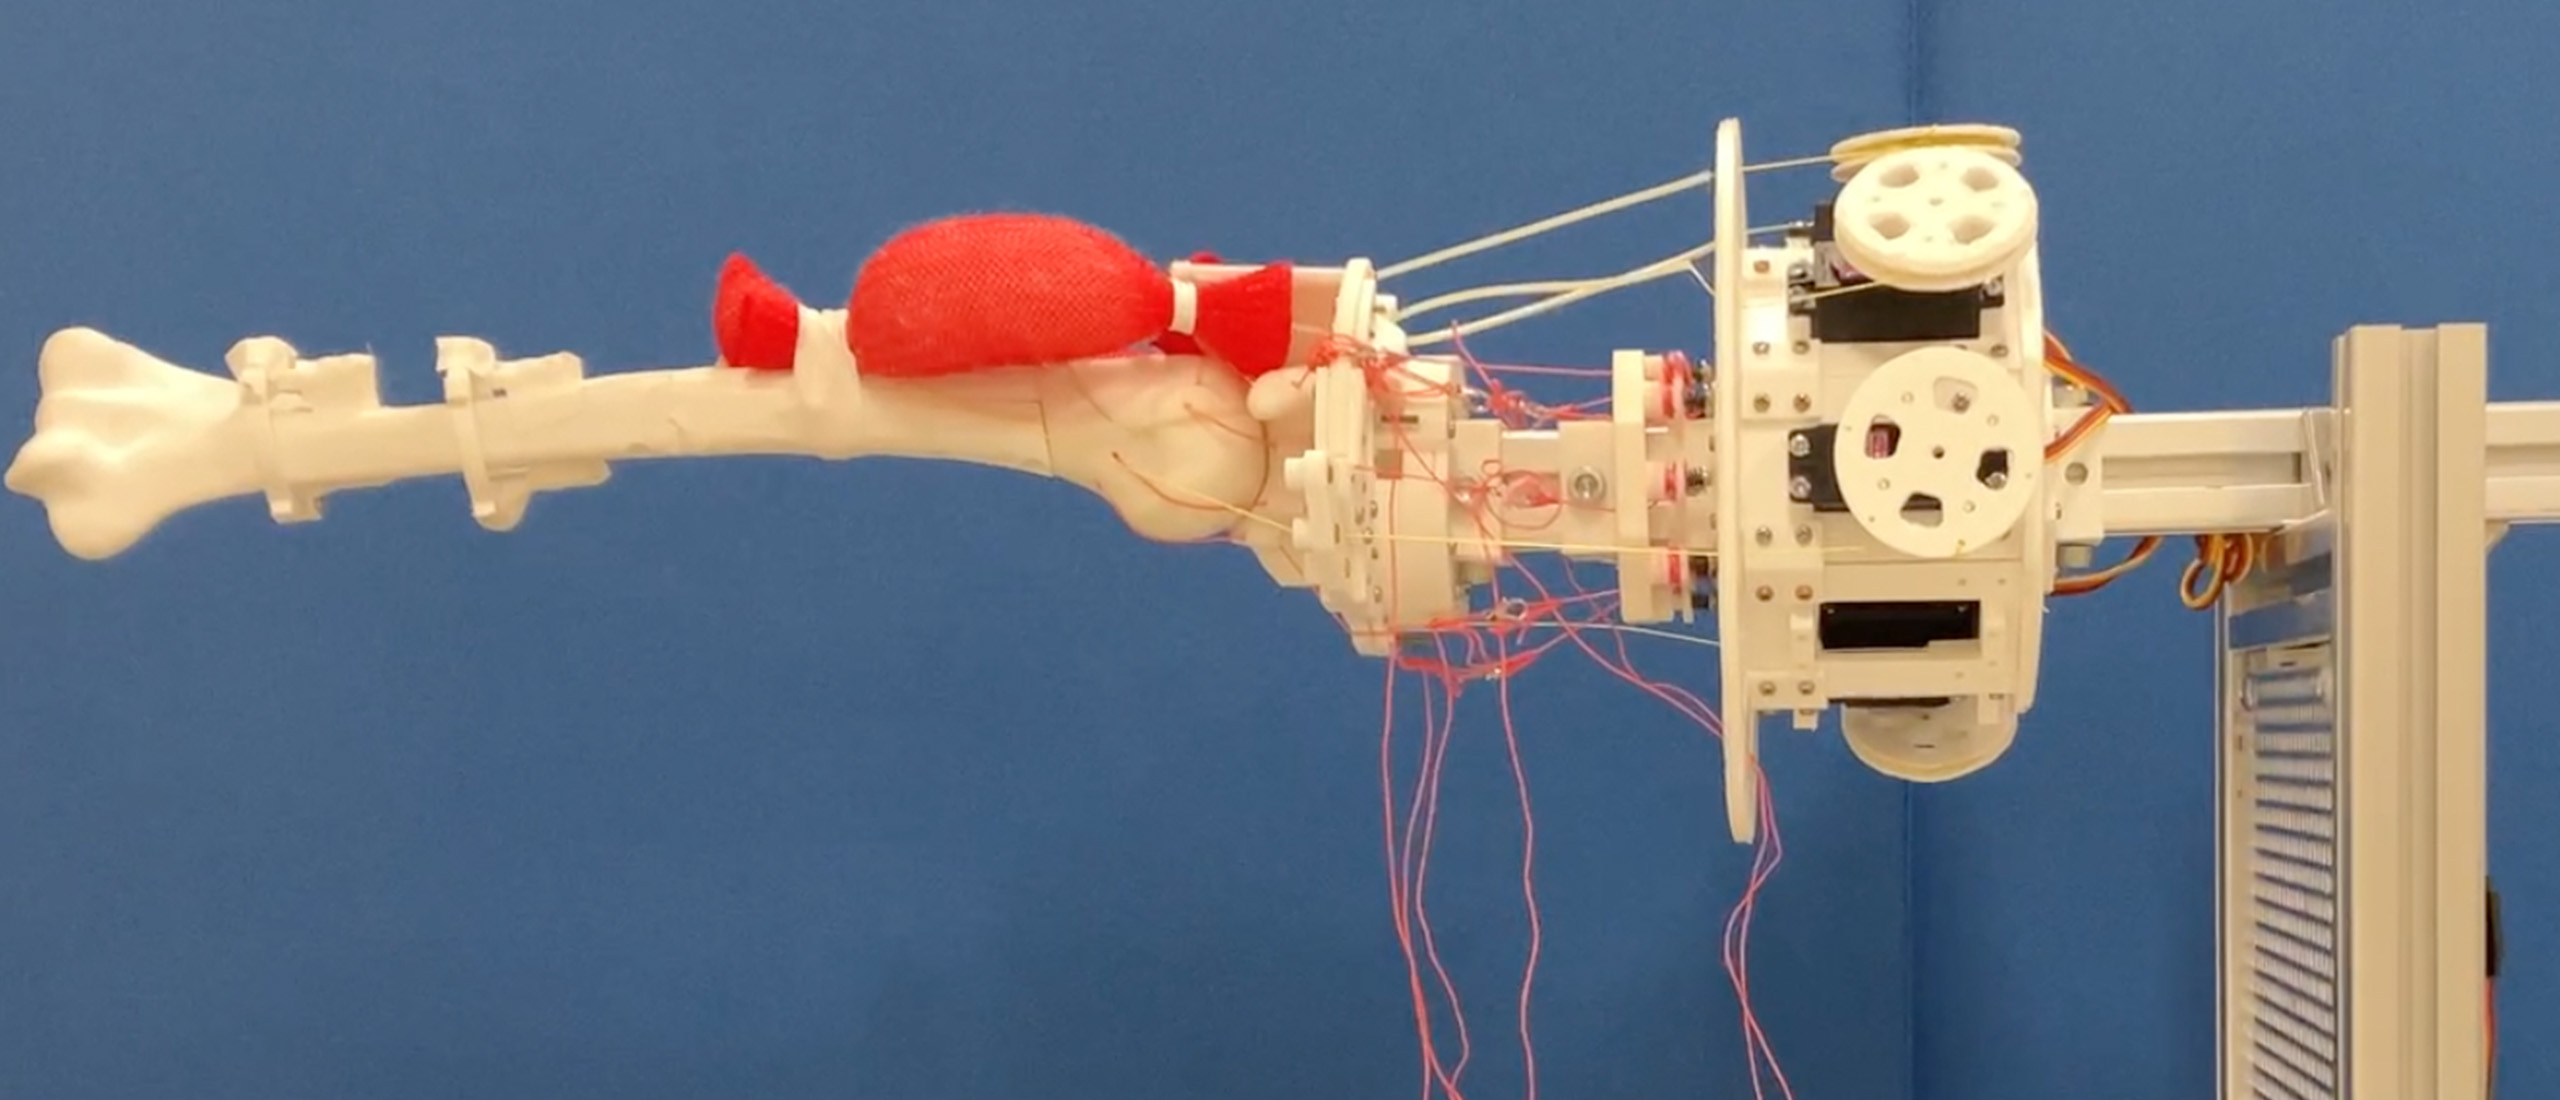
ヒト肩甲上腕関節および肩甲胸郭関節の構造を模倣したロボットにより,肩の広い可動域と安定性を両立する仕組みを調べています.
現在の担当学生:永澤 孔大(M2)・竹田 知弘(M1)
人体模倣肩甲上腕関節の研究開発
2023 〜 現在
研究概要
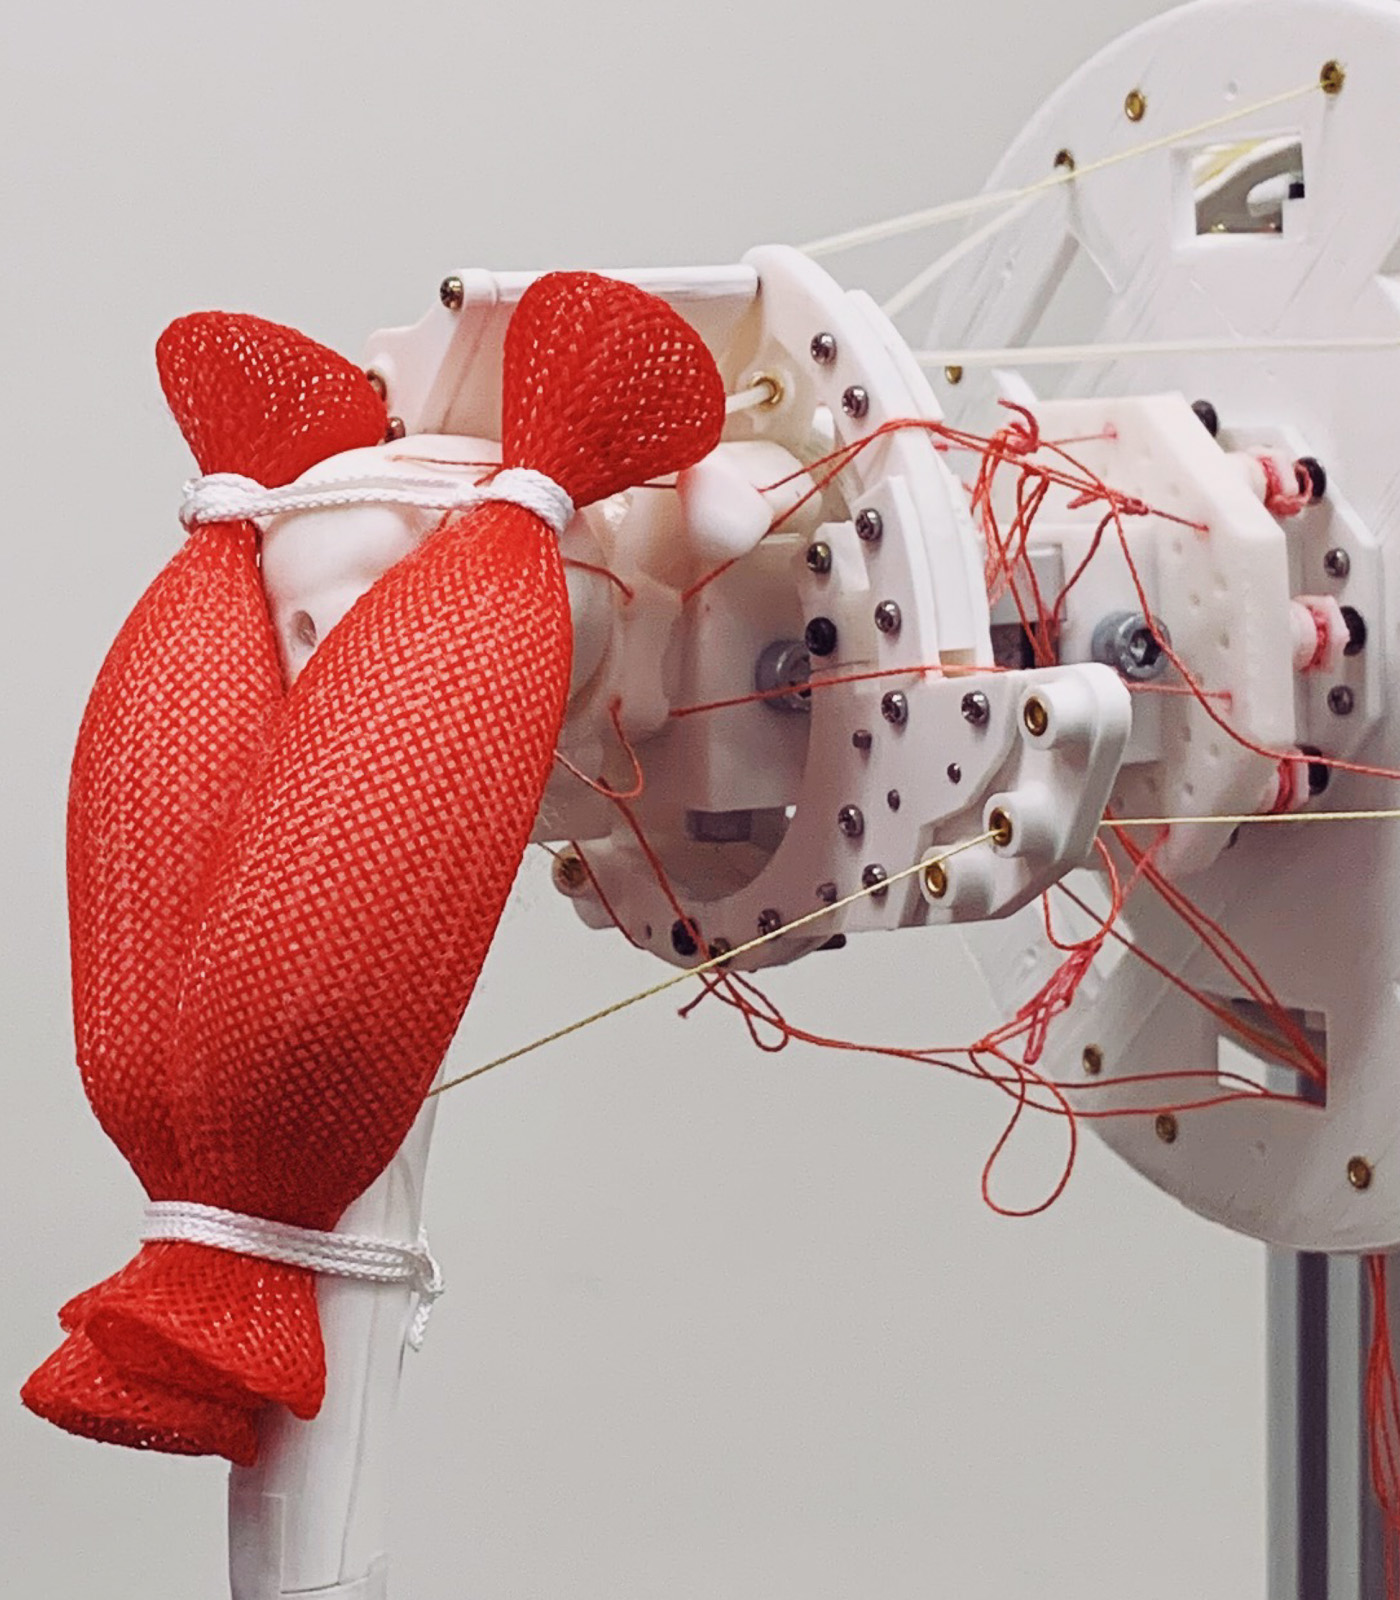
ヒトの肩甲上腕関節は,靱帯と腱の拘束のもとで,広い可動域と脱臼しない安定性を両立しています.本研究では,この構造を模倣したロボットを製作して両立の仕組みを調べるとともに,肩甲骨まわり(肩甲胸郭関節)へと模倣範囲を広げています.
技術的特徴
- 靱帯拘束による肩甲上腕関節の再現
- 筋配置を模倣したワイヤ駆動
- 肩甲胸郭関節を含む肩複合体への拡張
スペック
- 模倣範囲:肩甲上腕関節・肩甲胸郭関節(靱帯・腱拘束)
- 駆動方式:11個の筋配置を模倣したワイヤ牽引駆動
- 制御:ティーチング・プレイバック法
研究の成果
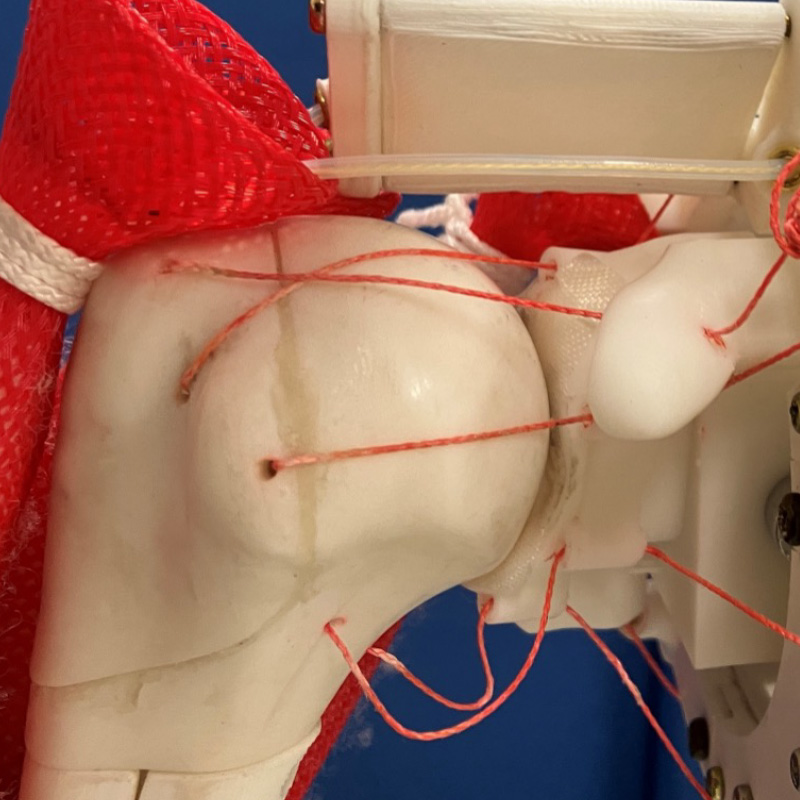
靱帯拘束型の人体模倣肩甲上腕関節を開発しました
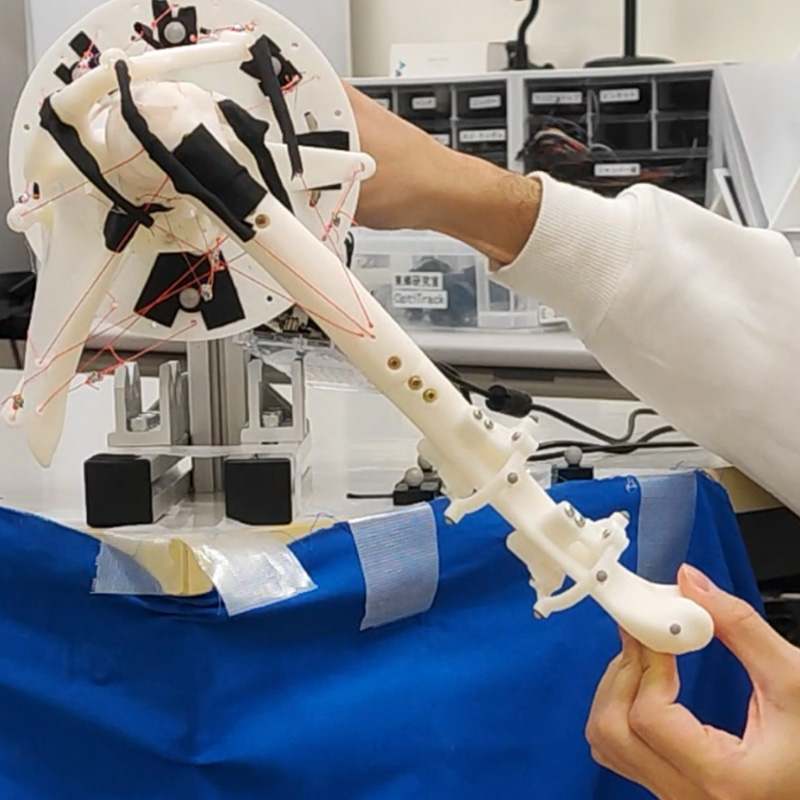
ティーチング・プレイバック法を適用しました
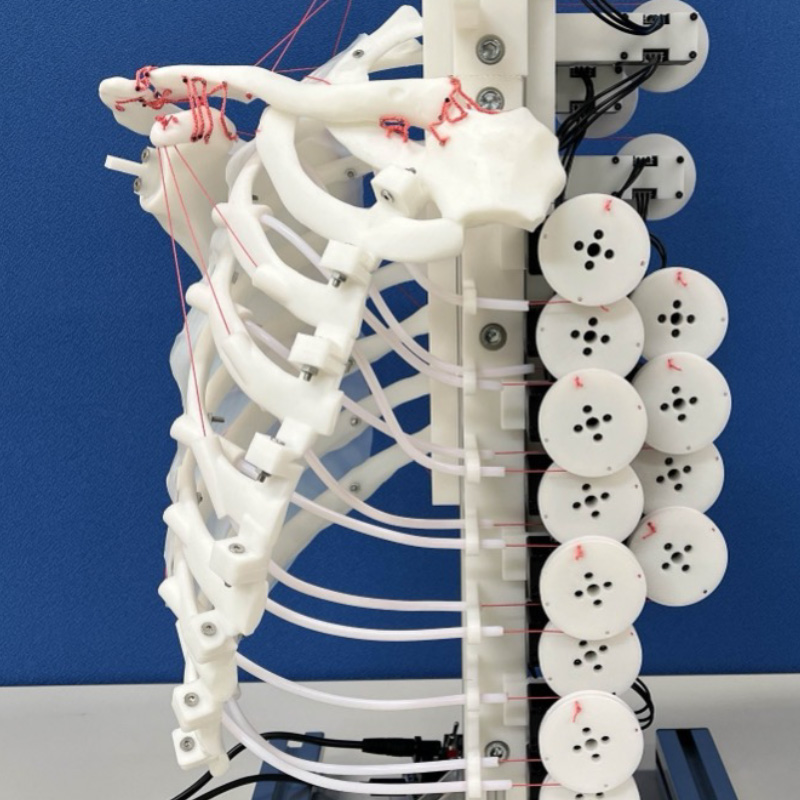
人体模倣肩甲胸郭関節を開発しました
関連する研究紹介動画
2023年度 修論 靭帯及び腱で拘束した人体模倣肩関節機構に関する研究
関連研究実績
国内学会発表
永澤 孔大,永嶋 圭佑,姜 銀来,横井 浩史,東郷 俊太,”ヒト肩甲上腕関節模倣ロボットの開発”,ロボティクス・メカトロニクス講演会2025,2A1-J04,山形ビッグウイング,2025年6月4日–7日.
梅澤 亮,姜 銀来,横井 浩史,東郷 俊太,“靱帯及び腱で拘束した人体模倣肩関節機構に関する研究”,第36回自律分散システム・シンポジウム,1B2-3,東京農工大学小金井キャンパス,2024年2月16–17日.優秀研究奨励賞受賞