
計算論的神経科学
仮想軌道に基づく柔軟身体制御の研究開発
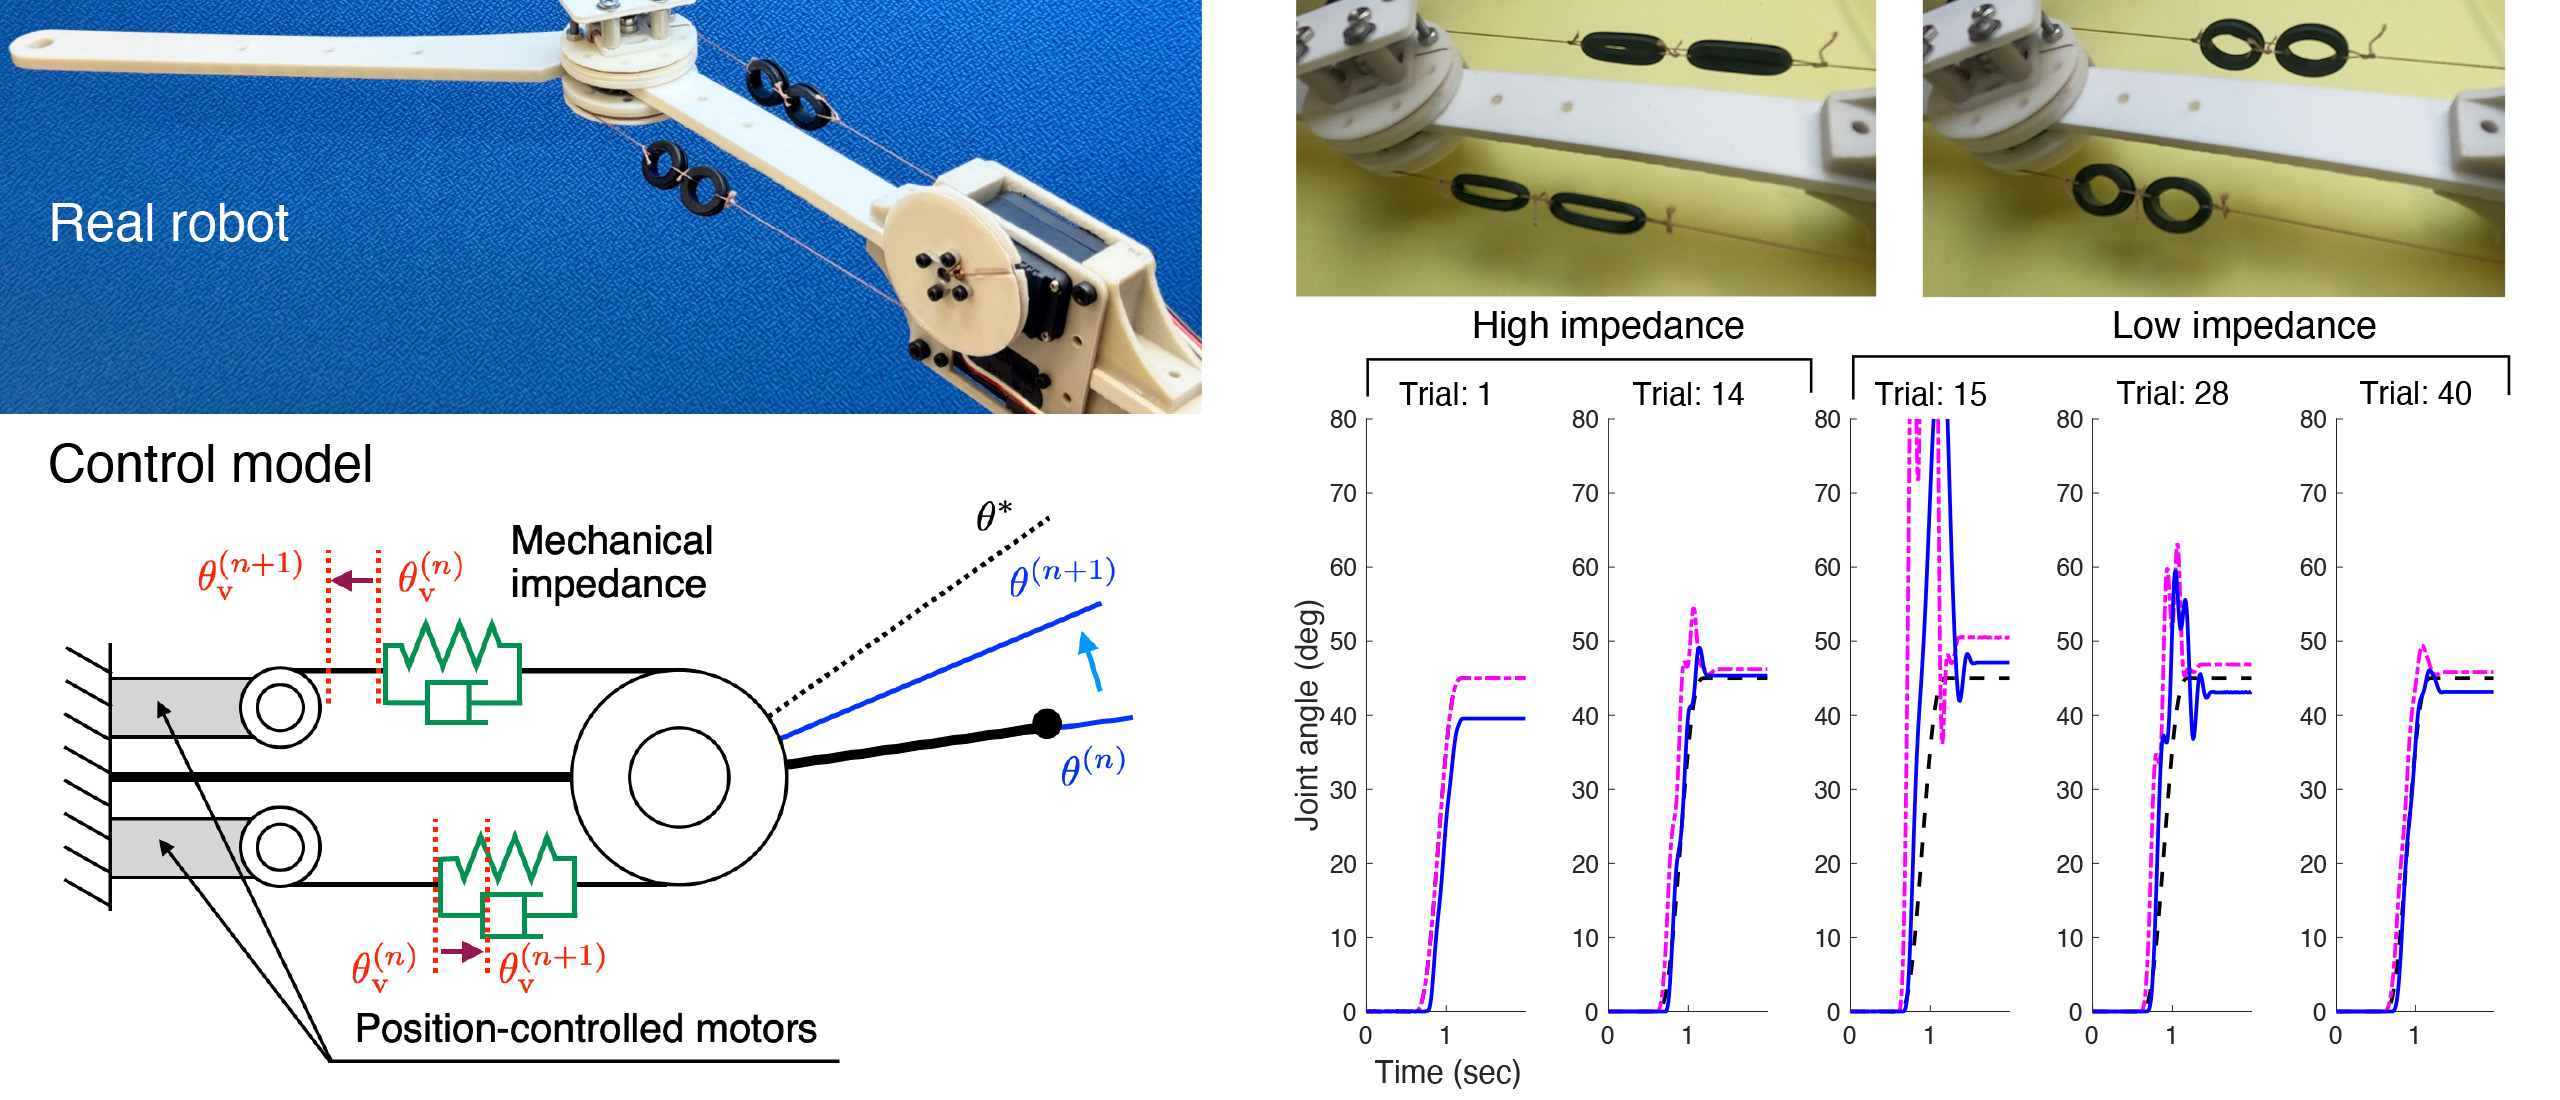
ヒトの腕は,関節を硬くして正確に動かすことも,柔らかくして衝撃を受け流すこともできます.本研究では,Unoらが提案した,バネの釣り合い位置の時系列である「仮想軌道」を用いた繰り返し制御法を,拮抗筋構造を有するロボット関節実機の制御法へ拡張しました.
状態:完了(2025年度)。成果は下記の関連研究実績を参照。
仮想軌道に基づく柔軟身体制御の研究開発
2018 〜 2024
研究概要
バネの釣り合い位置の時系列である「仮想軌道」を用いた繰り返し制御法を,ヒトの身体のような拮抗筋構造を有する柔らかいロボット関節実機の制御法へと拡張しました.可変剛性機構と組み合わせることで,柔らかさを保ったまま目標軌道を正確に追従できる仮想軌道を少ない繰り返し回数で獲得できます.
技術的特徴
- 仮想軌道(バネ釣り合い位置の時系列)によるモデルフリー制御
- 繰り返し制御との組み合わせで柔らかさと正確さを両立
- 拮抗筋構造・可変剛性関節の実機で実証
スペック
- 制御則:仮想軌道に基づく繰り返し制御
- 対象:拮抗筋構造型ロボット関節・可変剛性機構
- 特長:関節の柔らかさを保ったまま目標軌道追従を実現
研究の成果
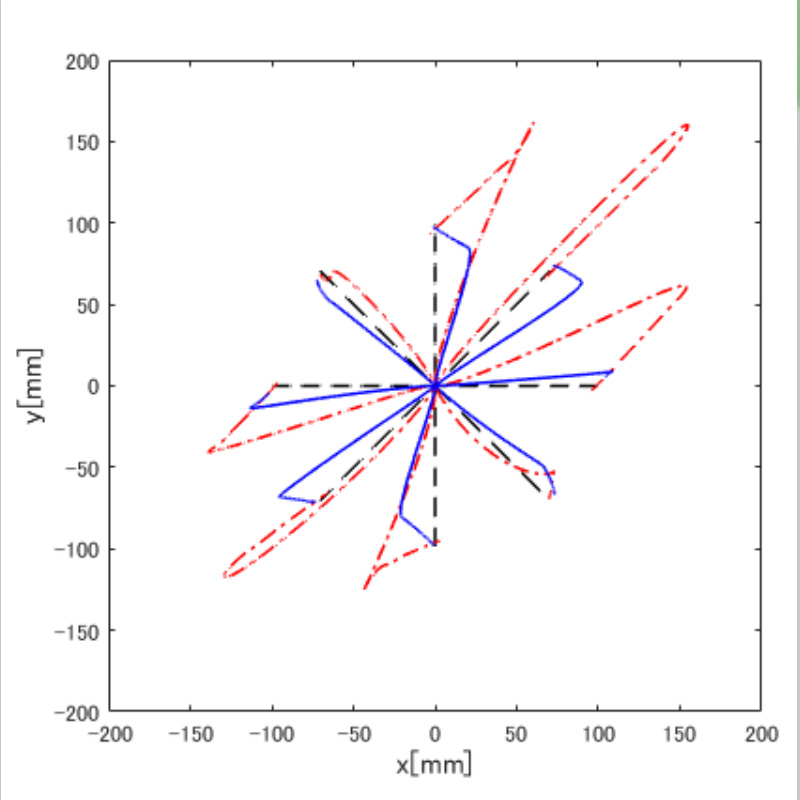
仮想軌道に基づく繰り返し制御が力場適応できることを示しました
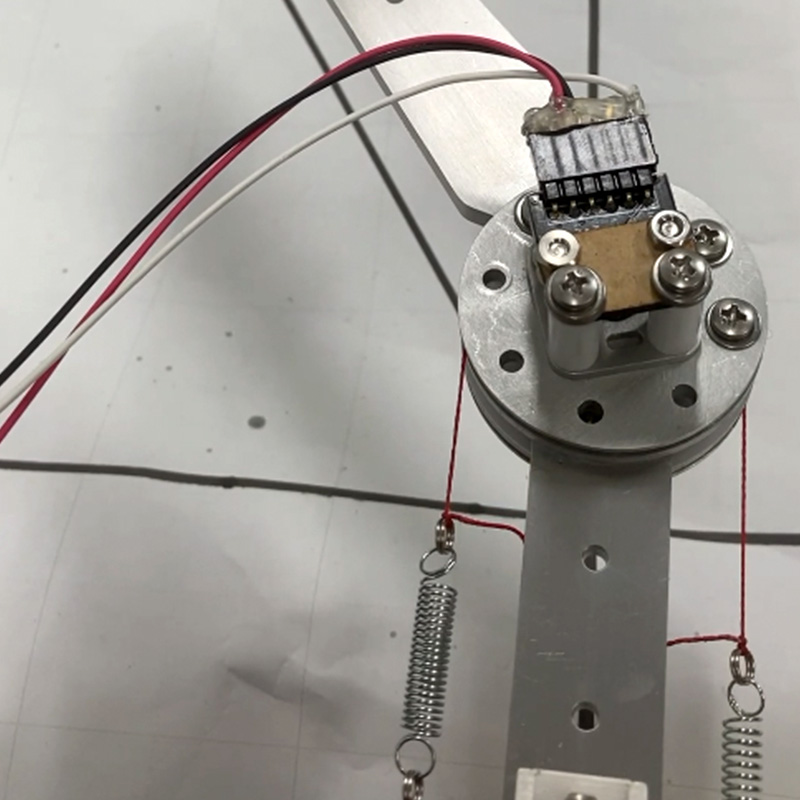
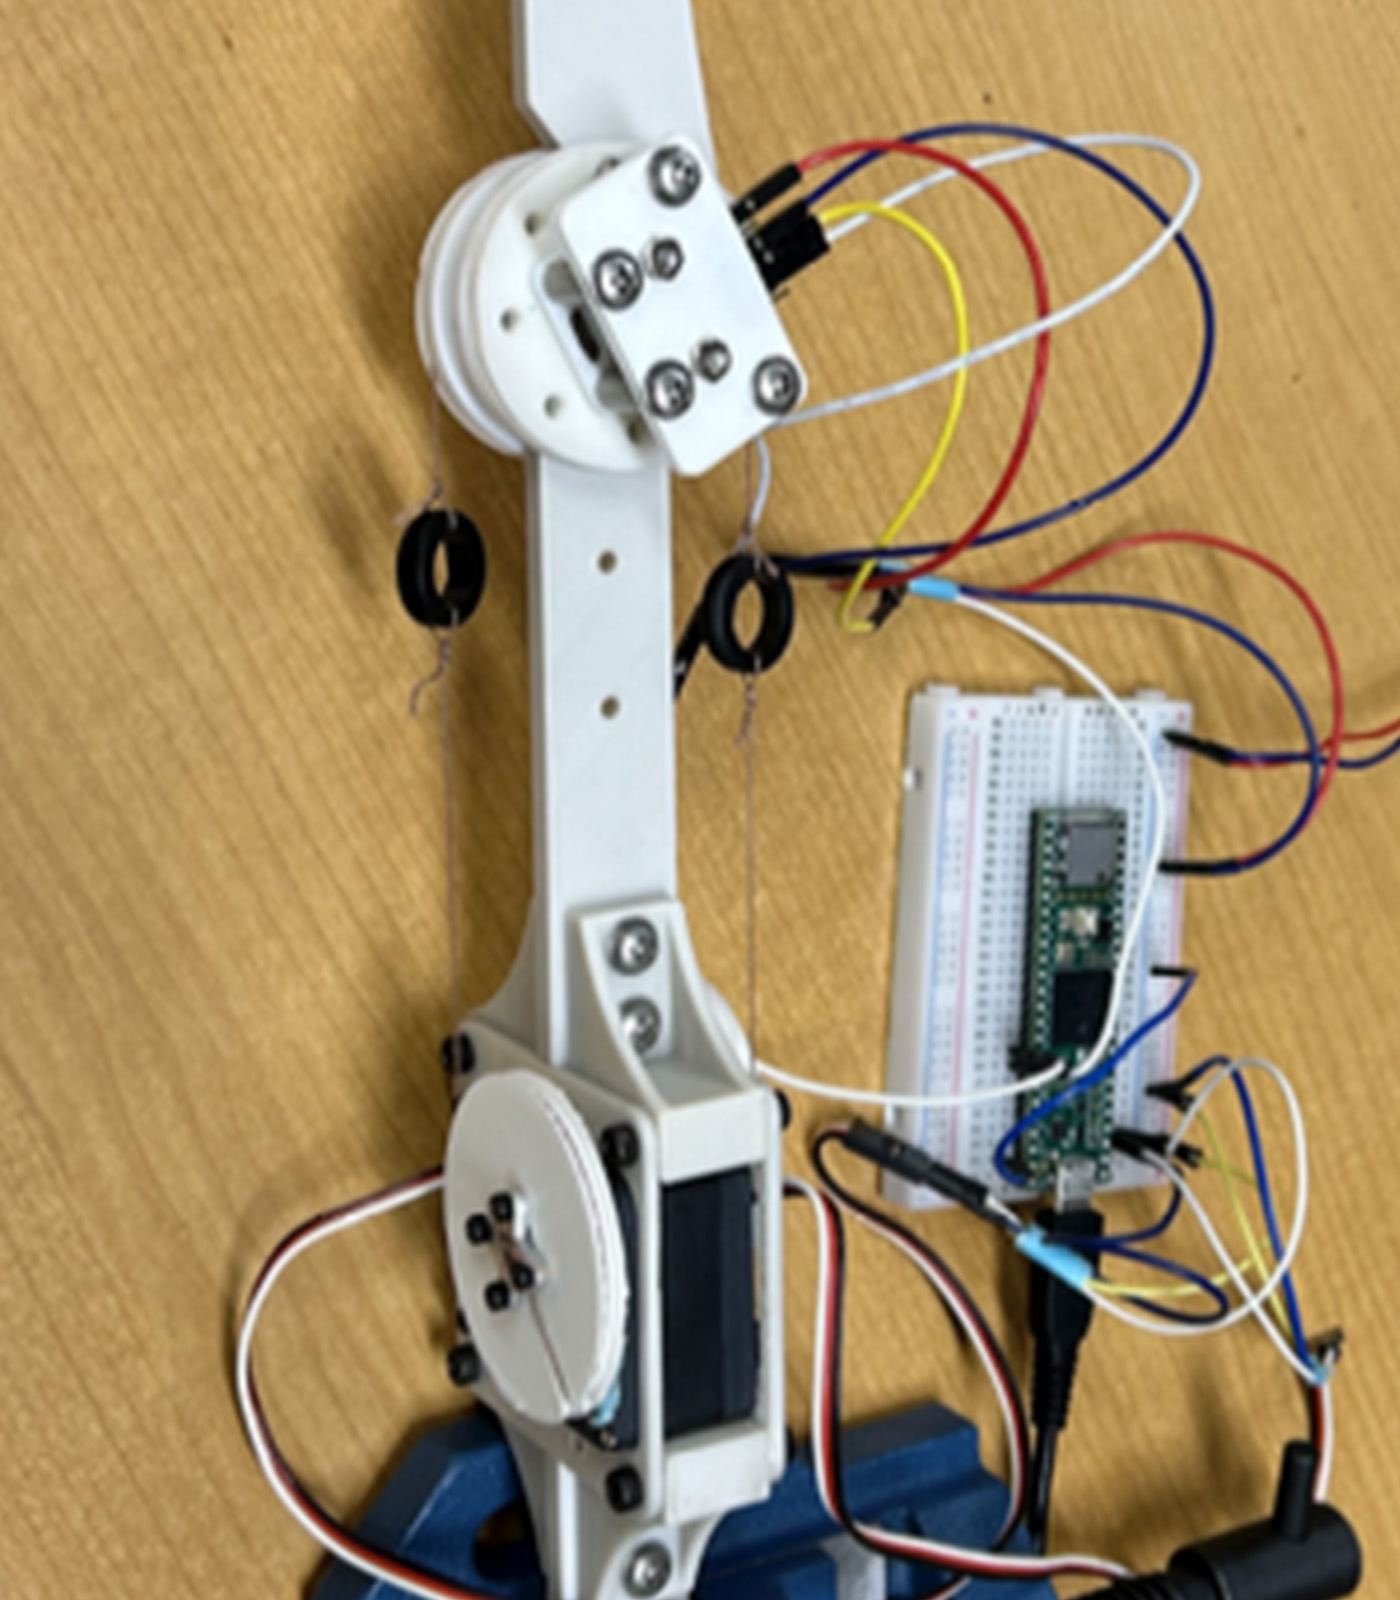
拮抗筋構造を有する実ロボットに仮想軌道に基づく繰り返し制御を適用しました
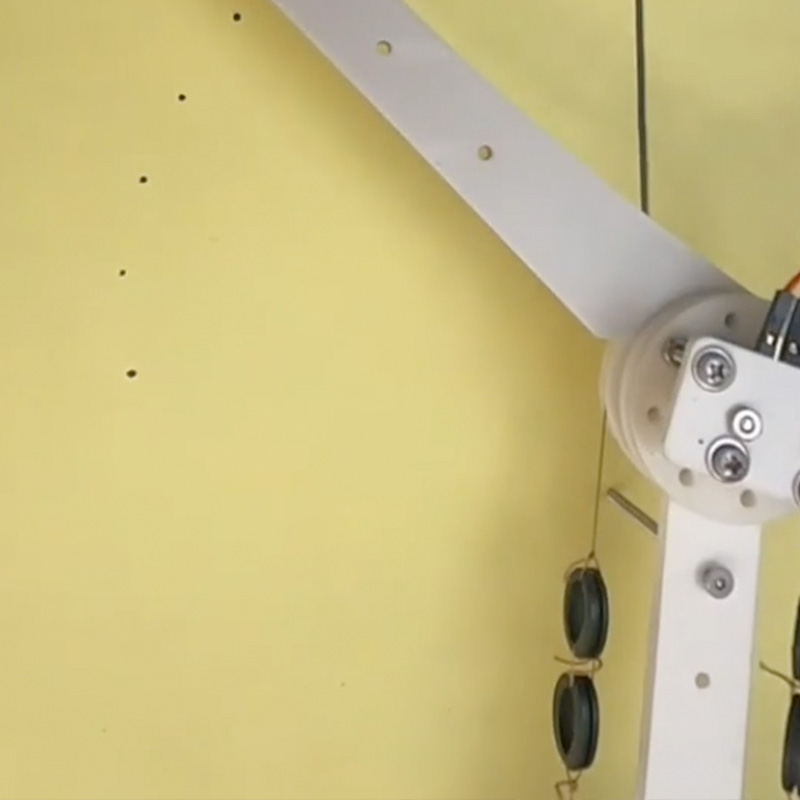
可変剛性機構に適用することで仮想軌道を効率的に学習できることを実機で示しました
関連する研究紹介動画
2020年度 修論 拮抗筋構造を有した実ロボットに対する繰り返し計算に基づく仮想軌道制御
2021年度 卒論 未来時間を考慮した仮想軌道に基づく繰り返し制御に関する研究
関連研究実績
査読付き学術論文
国内学会発表
梅田 佳歩,姜 銀来,横井 浩史,東郷 俊太,“剛性可変な拮抗筋関節構造に対する仮想軌道に基づく繰り返し制御の適用”,第24回計測自動制御学会システムインテグレーション部門講演会(SI2023),3B1-08,朱鷺メッセ 新潟コンベンションセンター,2023年12月14–16日.
梅田 佳歩,姜 銀来,横井 浩史,東郷 俊太,“未来時間を考慮した仮想軌道に基づく繰り返し制御法”,第40回日本ロボット学会学術講演会,4E1-03,東京大学本郷キャンパス,2022年9月5–9日.
藤井 裕子,姜 銀来,横井 浩史,東郷 俊太,“拮抗筋構造型ロボット関節に対する仮想軌道に基づく繰り返し制御”,第39回日本ロボット学会学術講演会,1E3-04,オンライン,2021年9月8–11日.
藤井 裕子,姜 銀来,横井 浩史,東郷 俊太,“繰り返し計算に基づく仮想軌道制御の力場適応”,第13回Motor Control研究会,B7,東京大学農学部弥生講堂,2019年8月23–25日.