
サイボーグ技術
電動肩義手の研究開発
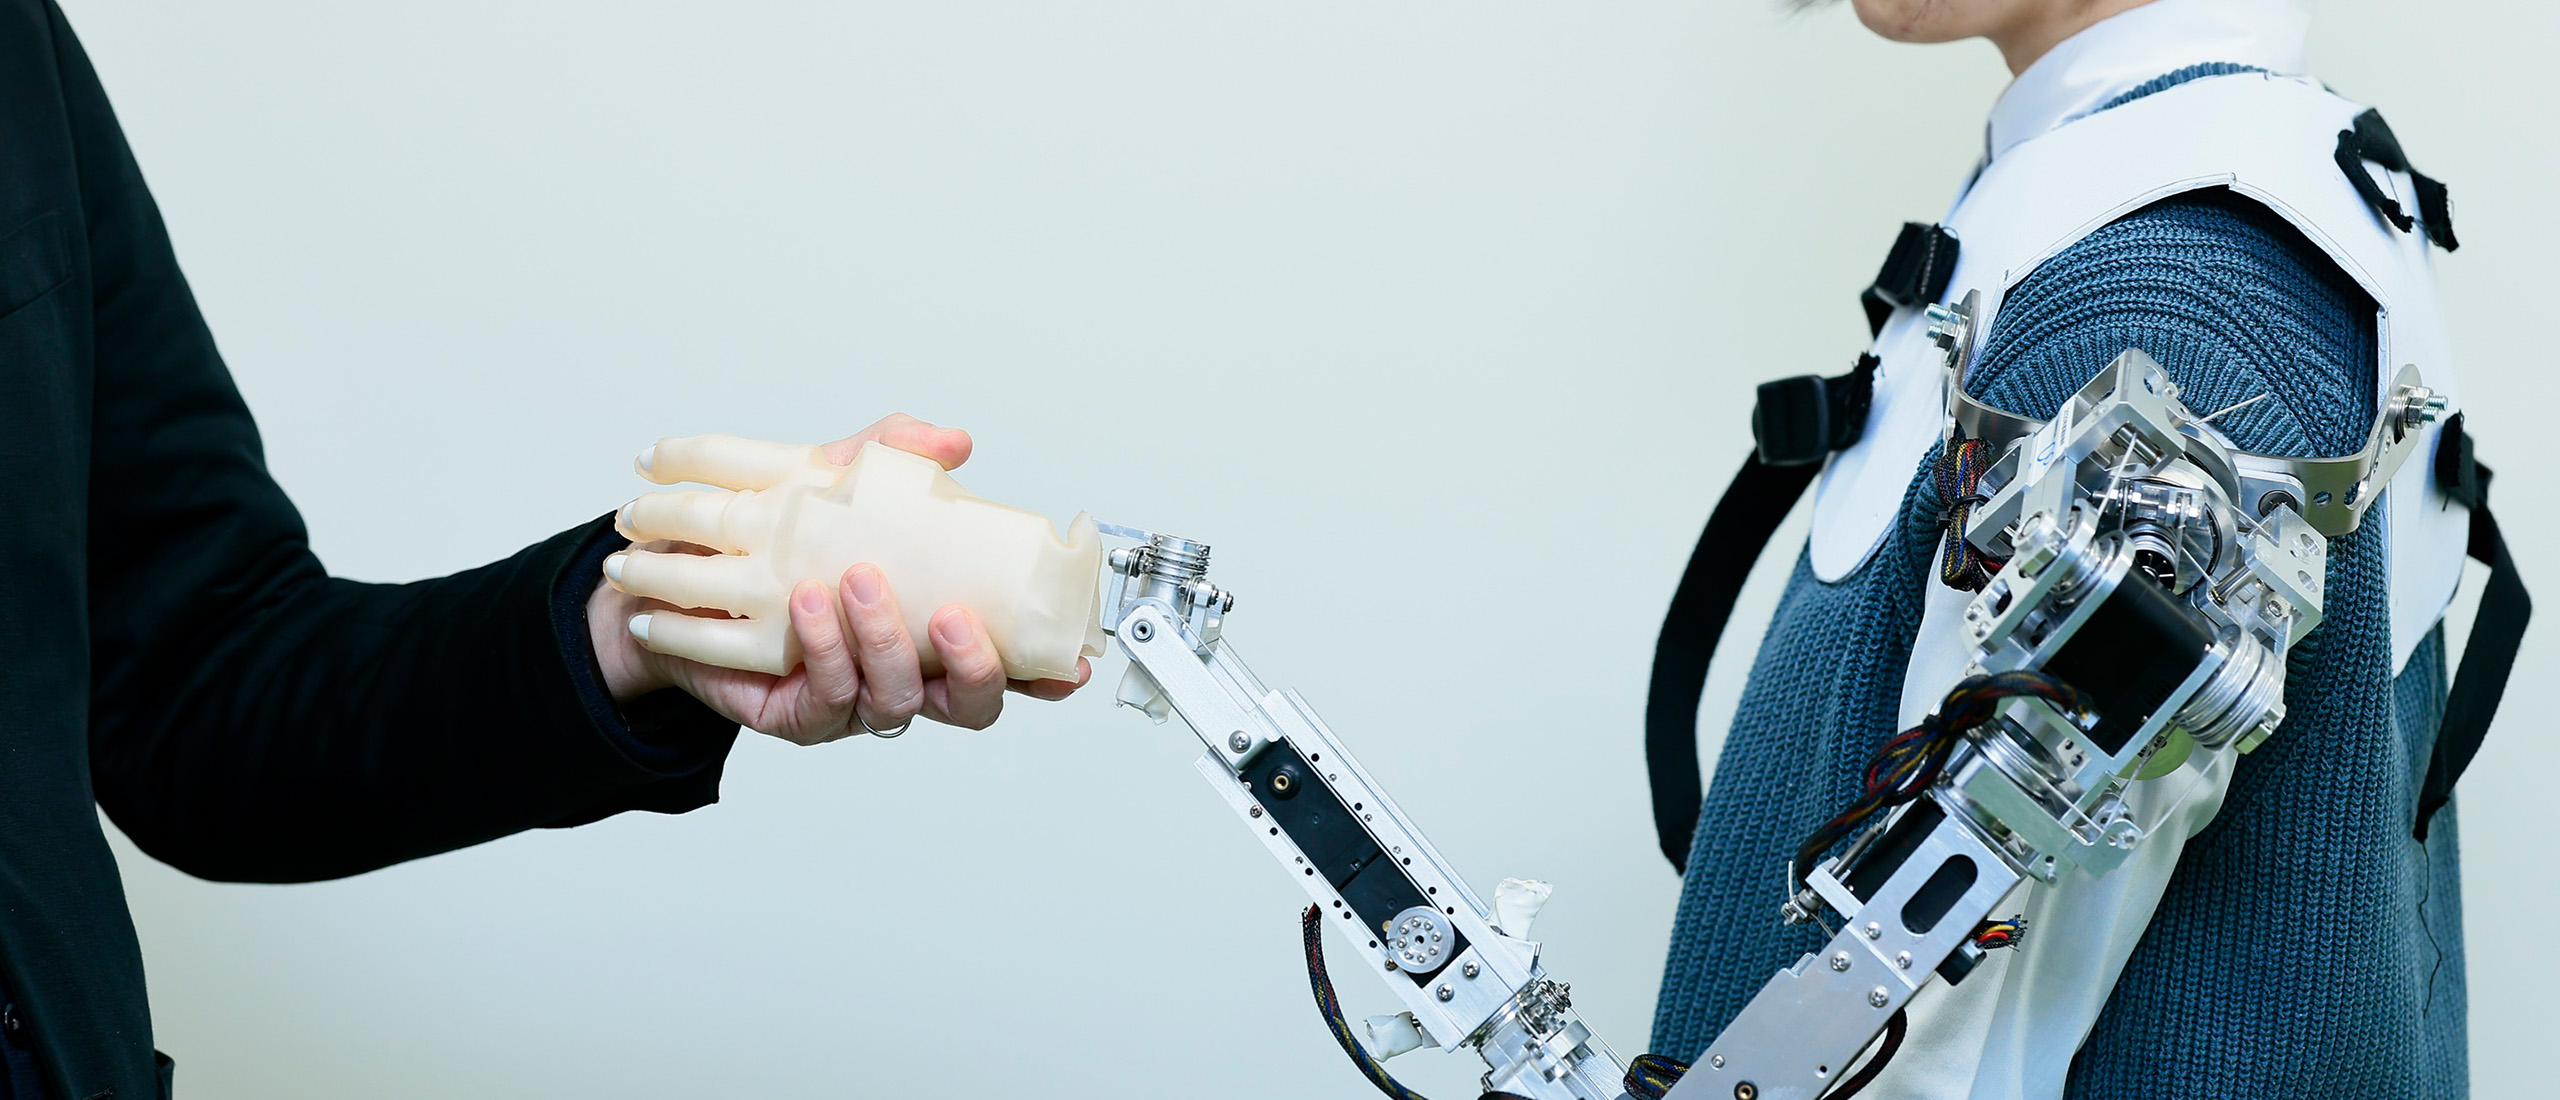
東郷研究室では,ヒト型ロボットアームの応用として,筋電肩義手の開発を行っています.筋電肩義手とは,肩から先を離断した人の腕運動を,生体信号の一つである筋電情報に基づいて制御されるロボットアームで再建する,電動義手の一種です.ロボットアーム,ハンド,センサシステム,制御系など全てを研究対象としています.
本研究で開発している筋電肩義手は実際に,両肩離断の方に使用感などを評価していただいています.筋電肩義手の使用に興味がありましたら,遠慮なくご連絡ください.
現在の担当学生:白 書霆(D)・髙田 燎(M2)・楊 之光(M1)
軽量多自由度電動肩義手の開発
2022 〜 現在
研究概要
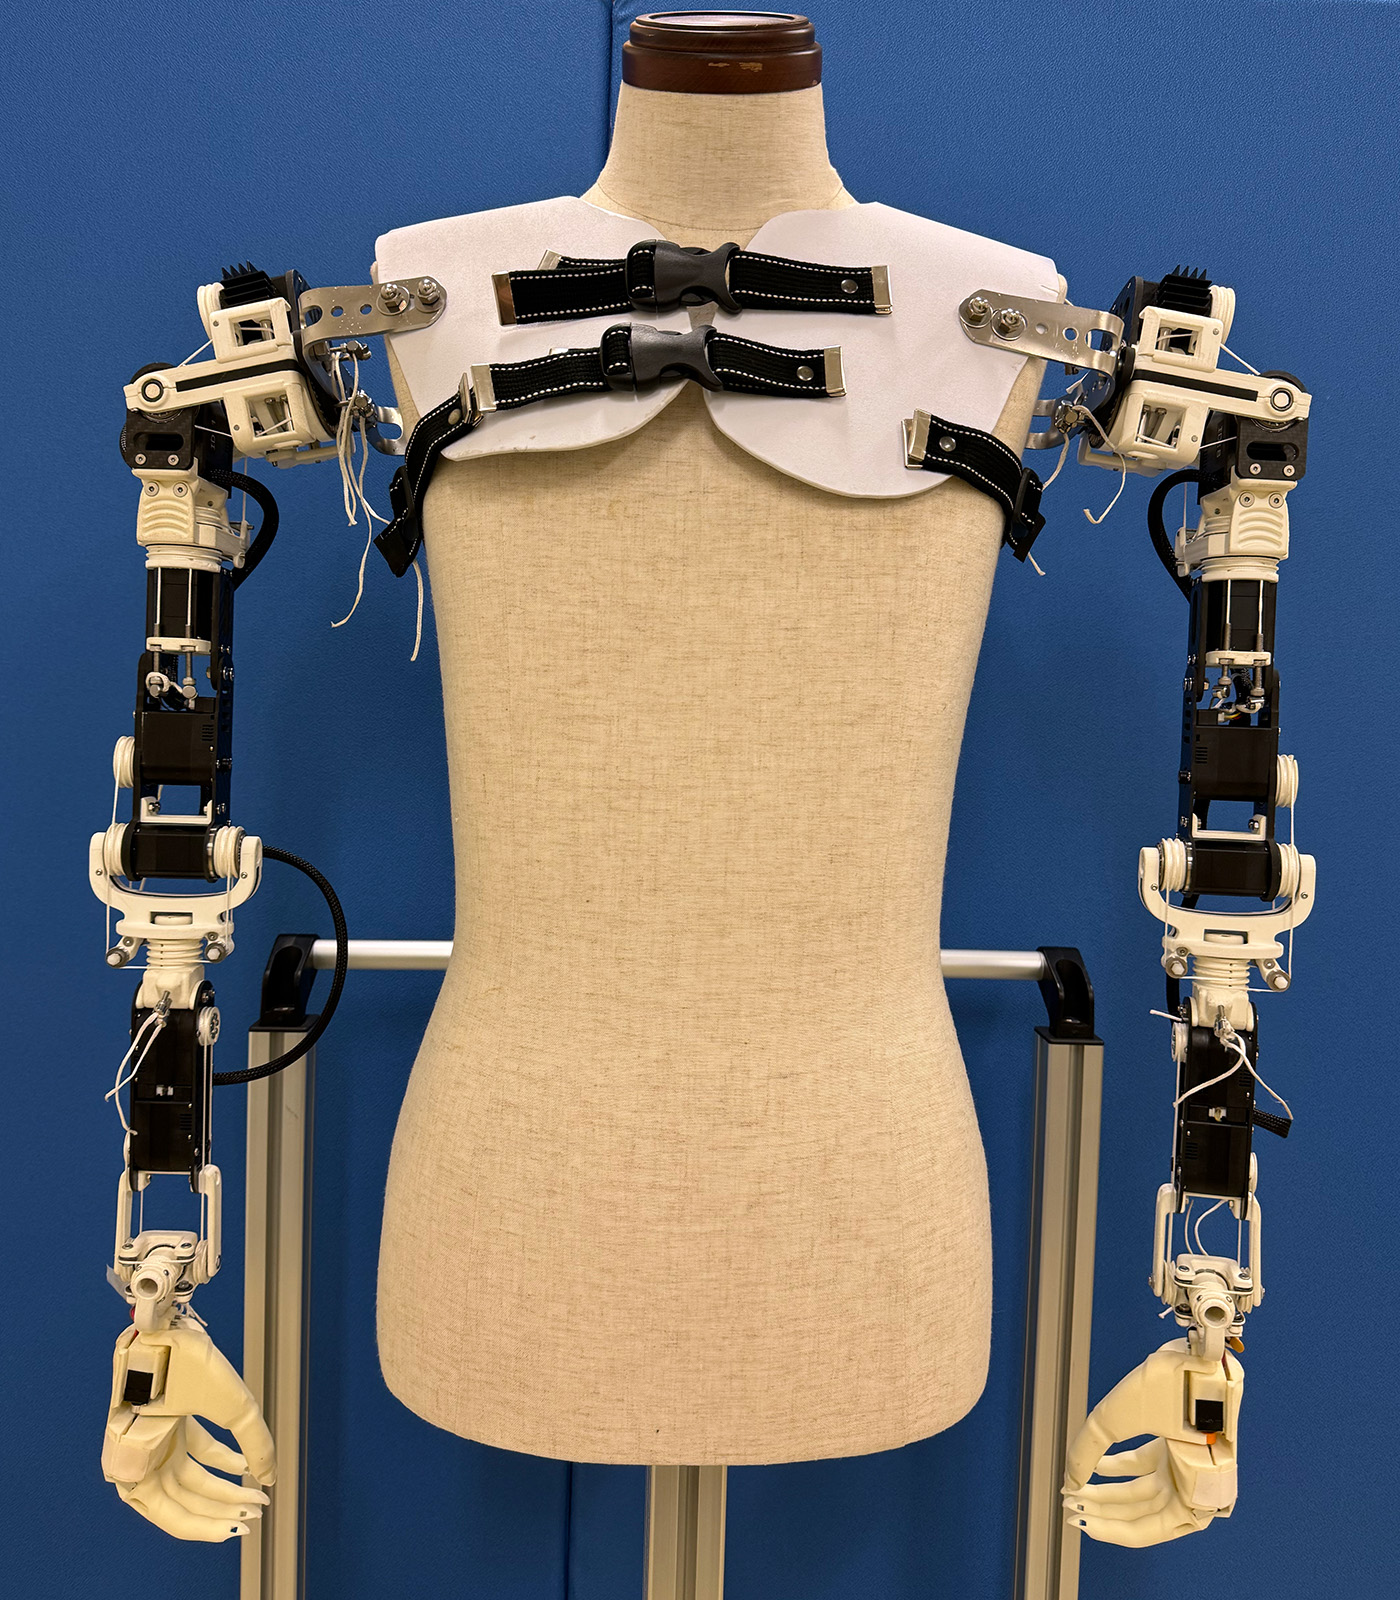
本研究では,多自由度筋電肩義手の装着負荷の低減を狙い,マルチマテリアル構造による多自由度ロボットアームの軽量化を行う.また,肩離断者において計測が困難な筋電に代わり,残存身体の運動情報を制御入力とすることで,操作性の向上を目指す.
技術的特徴
- ワイヤ干渉駆動機構・マルチマテリアル構造を適用し,軽量・高出力なロボットアームを実現
- ヘッドホン型および靴下型デバイスにより肩運動,足部運動を計測
- 残存身体動作と手先動作を対応付けることで,電動肩義手を操作
スペック
- 本体重量:片腕約2.0 kg
- 可搬重量:約1.5 kg
- 制御方式:動作割り当て法・半自動制御
研究の成果
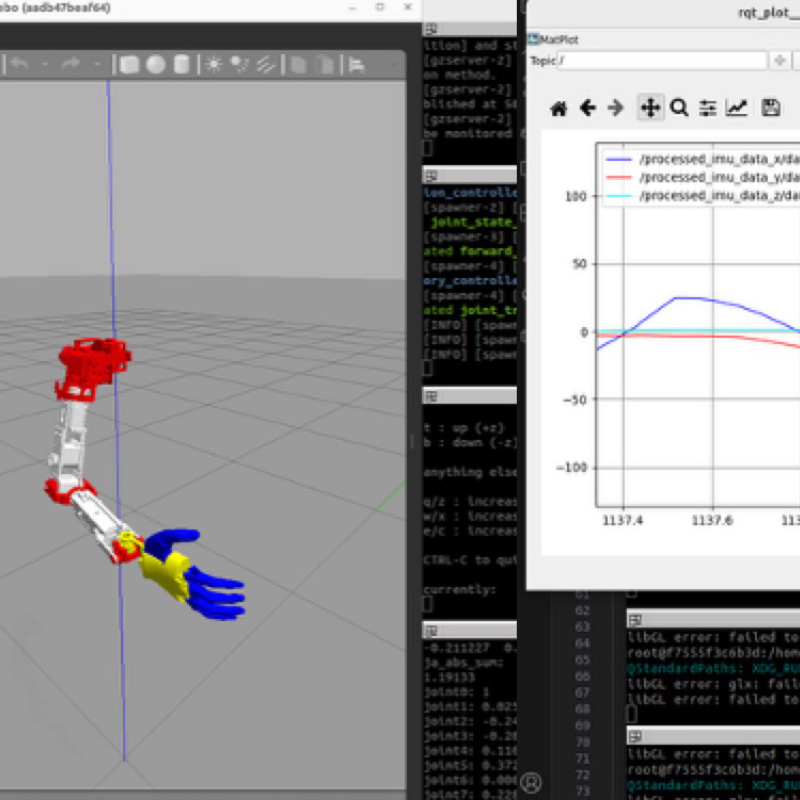
ROS2上で多自由度電動肩義手のシミュレーション系・制御系・計測系を統合しました
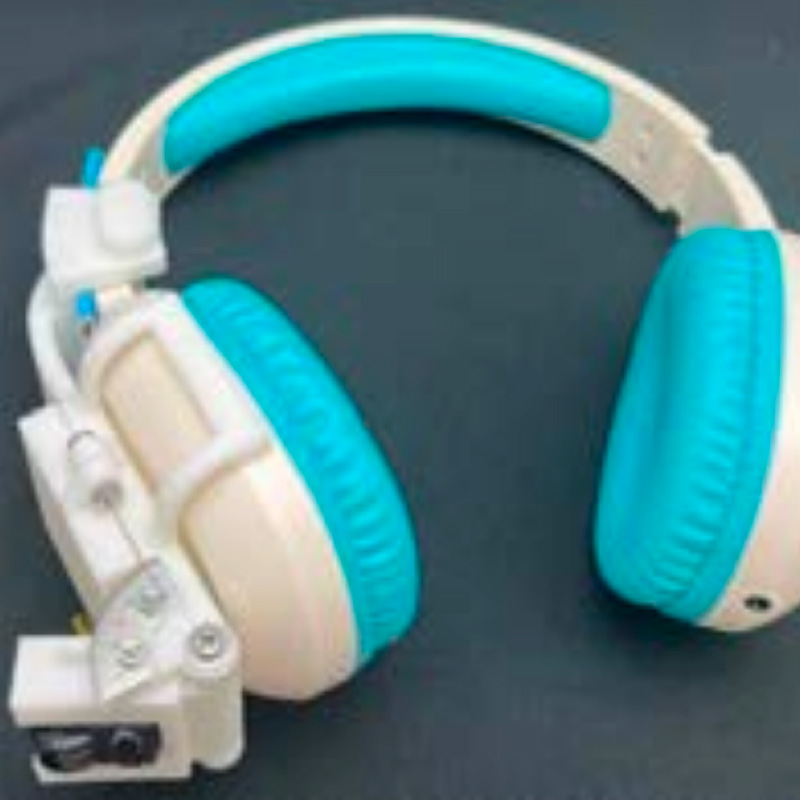
ヘッドホンにLiDARを搭載した,肩運動を計測するデバイスを開発しました
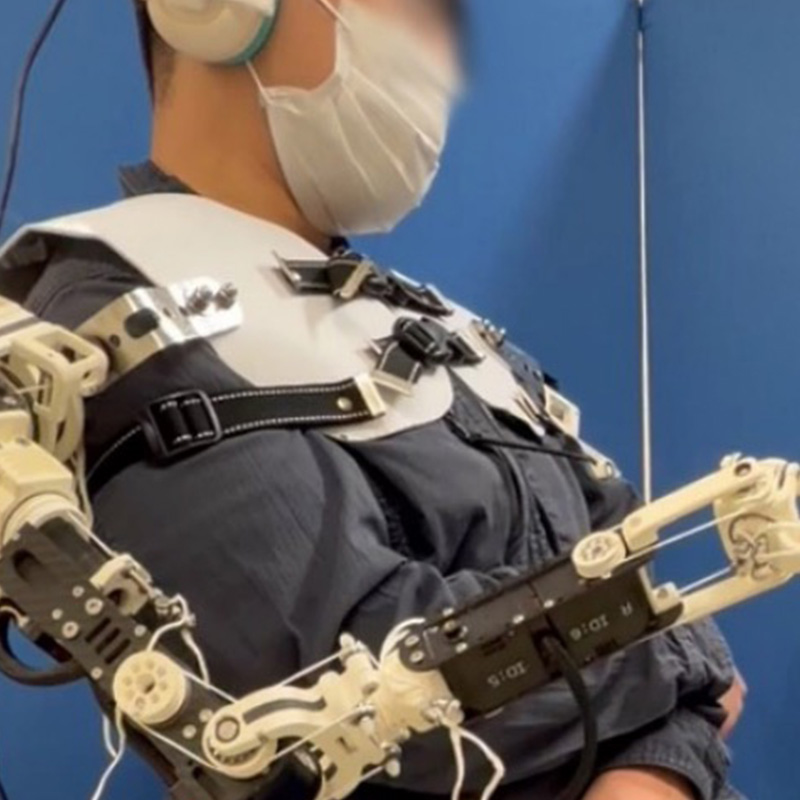
肩と足部の動作を組み合わせて,電動肩義手を操作するシステムを開発しました
国内学会発表
髙田 燎,木暮 祥吾,姜 銀来,横井 浩史,東郷 俊太,”装着者の肩部および足部の動作計測による多自由度電動肩義手の制御”,ロボティクス・メカトロニクス講演会2026,1A1-E09,福岡国際会議場,2026年6月28日–7月1日.
髙田 燎,姜 銀来,横井 浩史,東郷 俊太,”多自由度電動肩義手制御のための肩部運動計測デバイスの検討”,第26回計測自動制御学会システムインテグレーション部門講演会(SI2025),1C3-17,広島国際会議場,2025年12月10–12日.SI2025 優秀講演賞受賞
髙田 燎,姜 銀来,横井 浩史,東郷 俊太,“多自由度肩義手制御のための頭部装着型肩部運動計測デバイスの開発”,第43回日本ロボット学会学術講演会,3B2-04,東京科学大学大岡山キャンパス,2025年9月2–5日.
永山 泰弘,姜 銀来,横井 浩史,東郷 俊太,“SHAPを用いた多自由度筋電肩義手の上肢機能評価”,第24回計測自動制御学会システムインテグレーション部門講演会(SI2023),1A5-09,朱鷺メッセ 新潟コンベンションセンター,2023年12月14–16日.
外部資金
- 公益財団法人JKA 機械振興補助事業(代表)「超軽量な多自由度電動肩義手とその手先操作系の研究開発補助事業」[2024.04.01 – 2026.03.31]
多自由度筋電肩義手の開発
2020 〜 2022
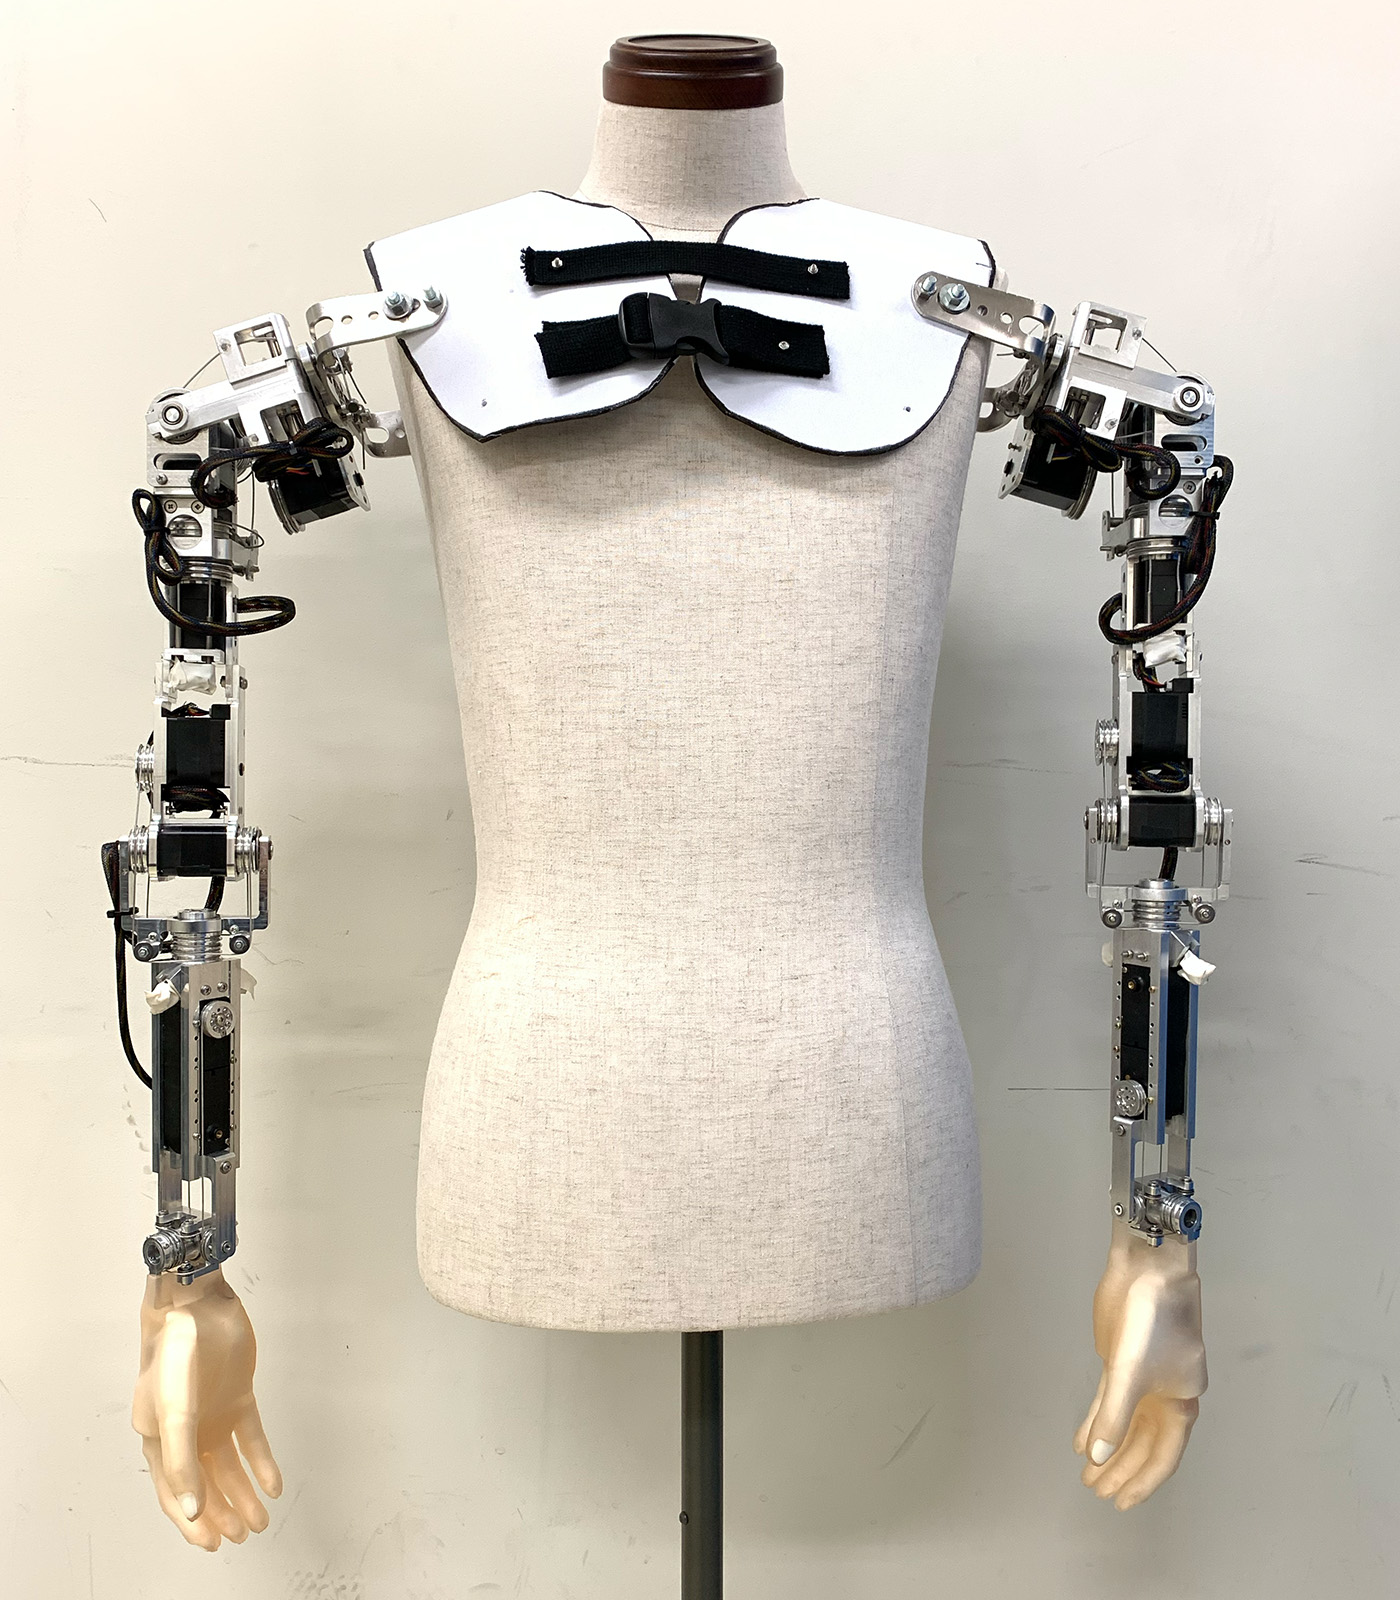
研究概要
本研究では,簡易筋電肩義手ではできなかった,多くの日常生活動作を実行するために,軽量・高出力なロボットアームと知的制御法を開発し,多自由度筋電肩義手を構築する.
技術的特徴
- ワイヤ干渉駆動機構を適用し,軽量・高出力なロボットアームを実現
- ヒトと同等な7自由度を持つロボットアームを身体に装着可能
- 画像認識に基づいた,物体への到達把持運動が可能
スペック
- 本体重量:片腕約2.6 kg
- 可搬重量:約1.5 kg
- 制御方式:学習制御,半自動制御
研究の成果
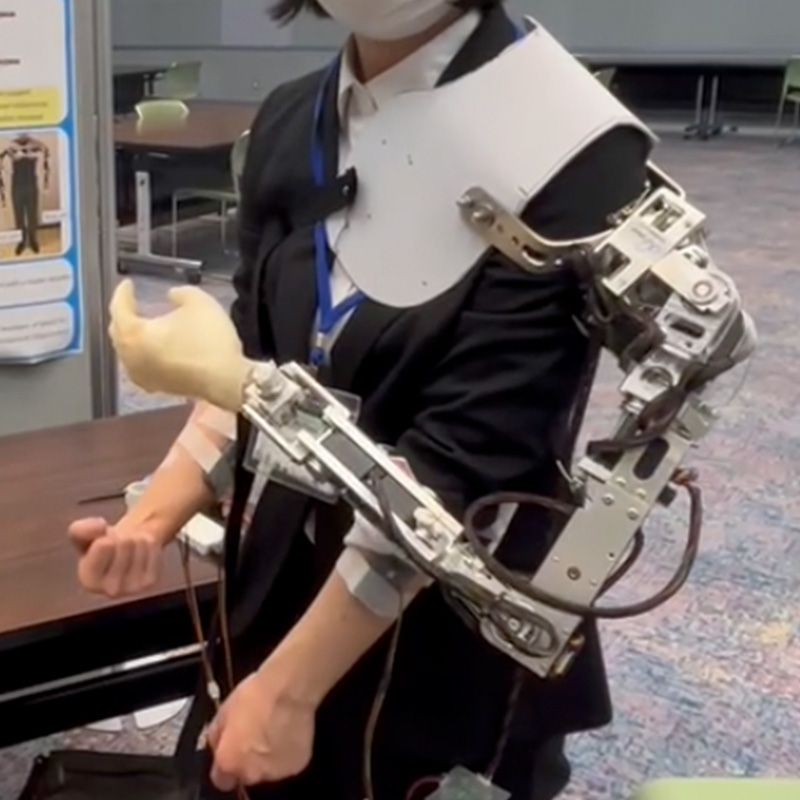
身体に装着可能で,軽量・高出力な7自由度ロボットアームを開発しました
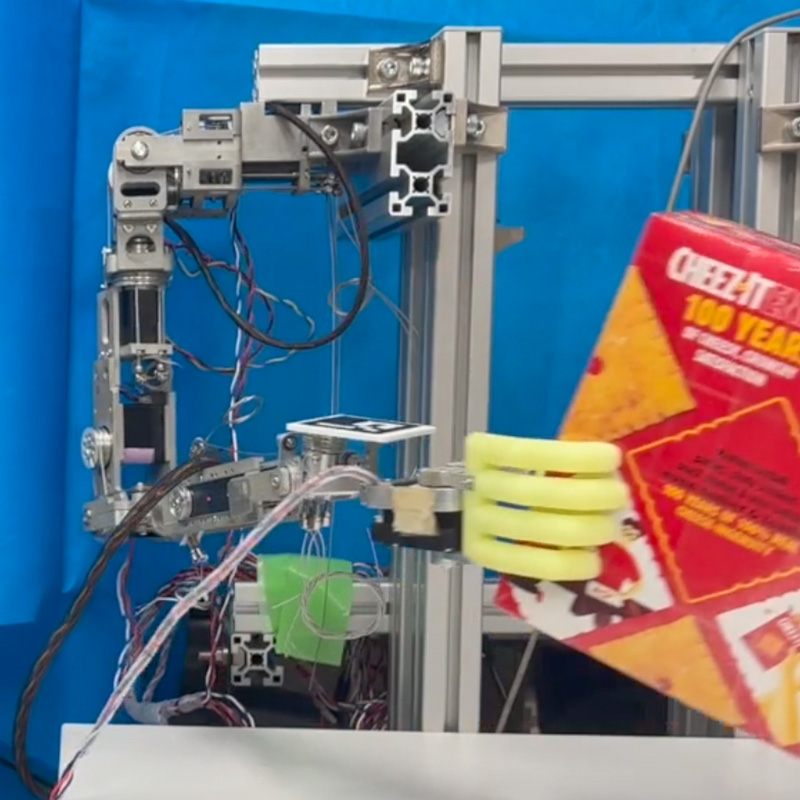
カメラ情報から把持対象物を推定し,自動で到達把持運動を行う制御系を開発しました
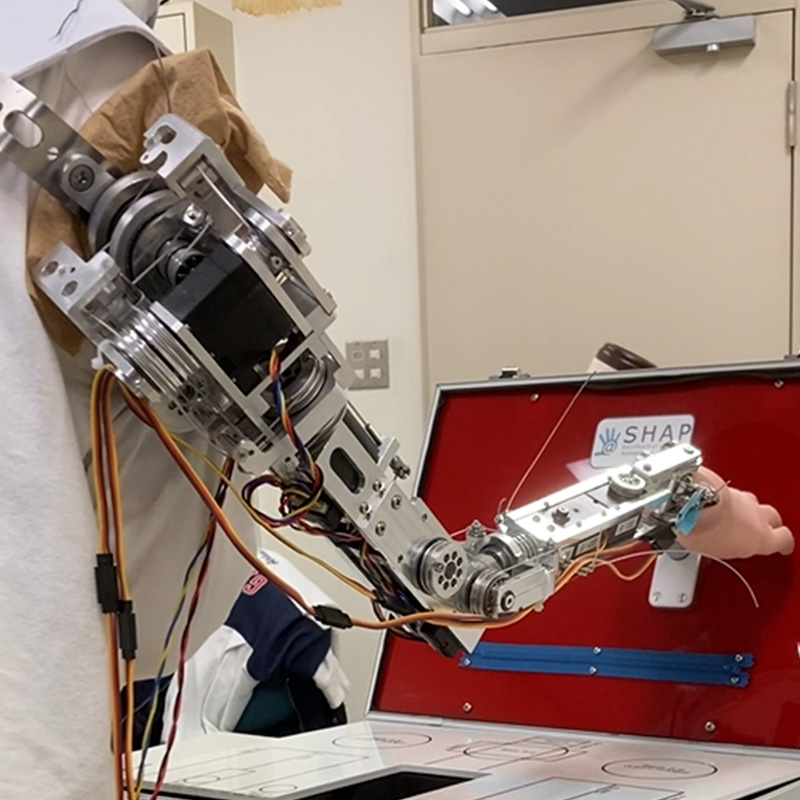
多自由度筋電肩義手の性能をSHAPで評価しました
査読付き学術論文
国際会議発表
Yuko Nakamura, Yinlai Jiang, Hiroshi Yokoi and Shunta Togo, “Development of a 7 DOF electric shoulder disarticulation prosthesis using a return routing tendon driven mechanism,” 2022 IEEE 4th Global Conference on Life Science and Technologies (LifeTech2022), pp. 142–143, Osaka, Japan, 7-9 Mar. 2022. (Poster and Demo)IEEE LifeTech 2022 Excellent Paper Award for Demo Presentation
国内学会発表
中村 優子,姜 銀来,横井 浩史,東郷 俊太,“折り返しワイヤ干渉駆動機構を用いた7自由度筋電肩義手の開発”,第42回バイオメカニズム学術講演会,C8-2,オンライン,2021年11月27–28日.
宮崎 健太,姜 銀来,横井 浩史,東郷 俊太,“体幹筋電から上肢運動の動作意図を抽出するシステムの開発”,第41回バイオメカニズム学術講演会,1B3-1オンライン開催,2020年12月5–6日.
中村 優子,姜 銀来,横井 浩史,東郷 俊太,“肩義手のための腕の手先位置のフィードバックシステムに適した振動刺激の検討”,第38回日本ロボット学会学術講演会,2I3–01,オンライン,2020年10月9-11日.
外部資金
- 公益財団法人JKA 機械振興補助事業(代表)「軽量かつ高操作性を有する筋電肩義手の研究開発補助事業」[2020.04.01 – 2022.03.31]
簡易筋電肩義手の開発
2016 〜 2020
研究概要
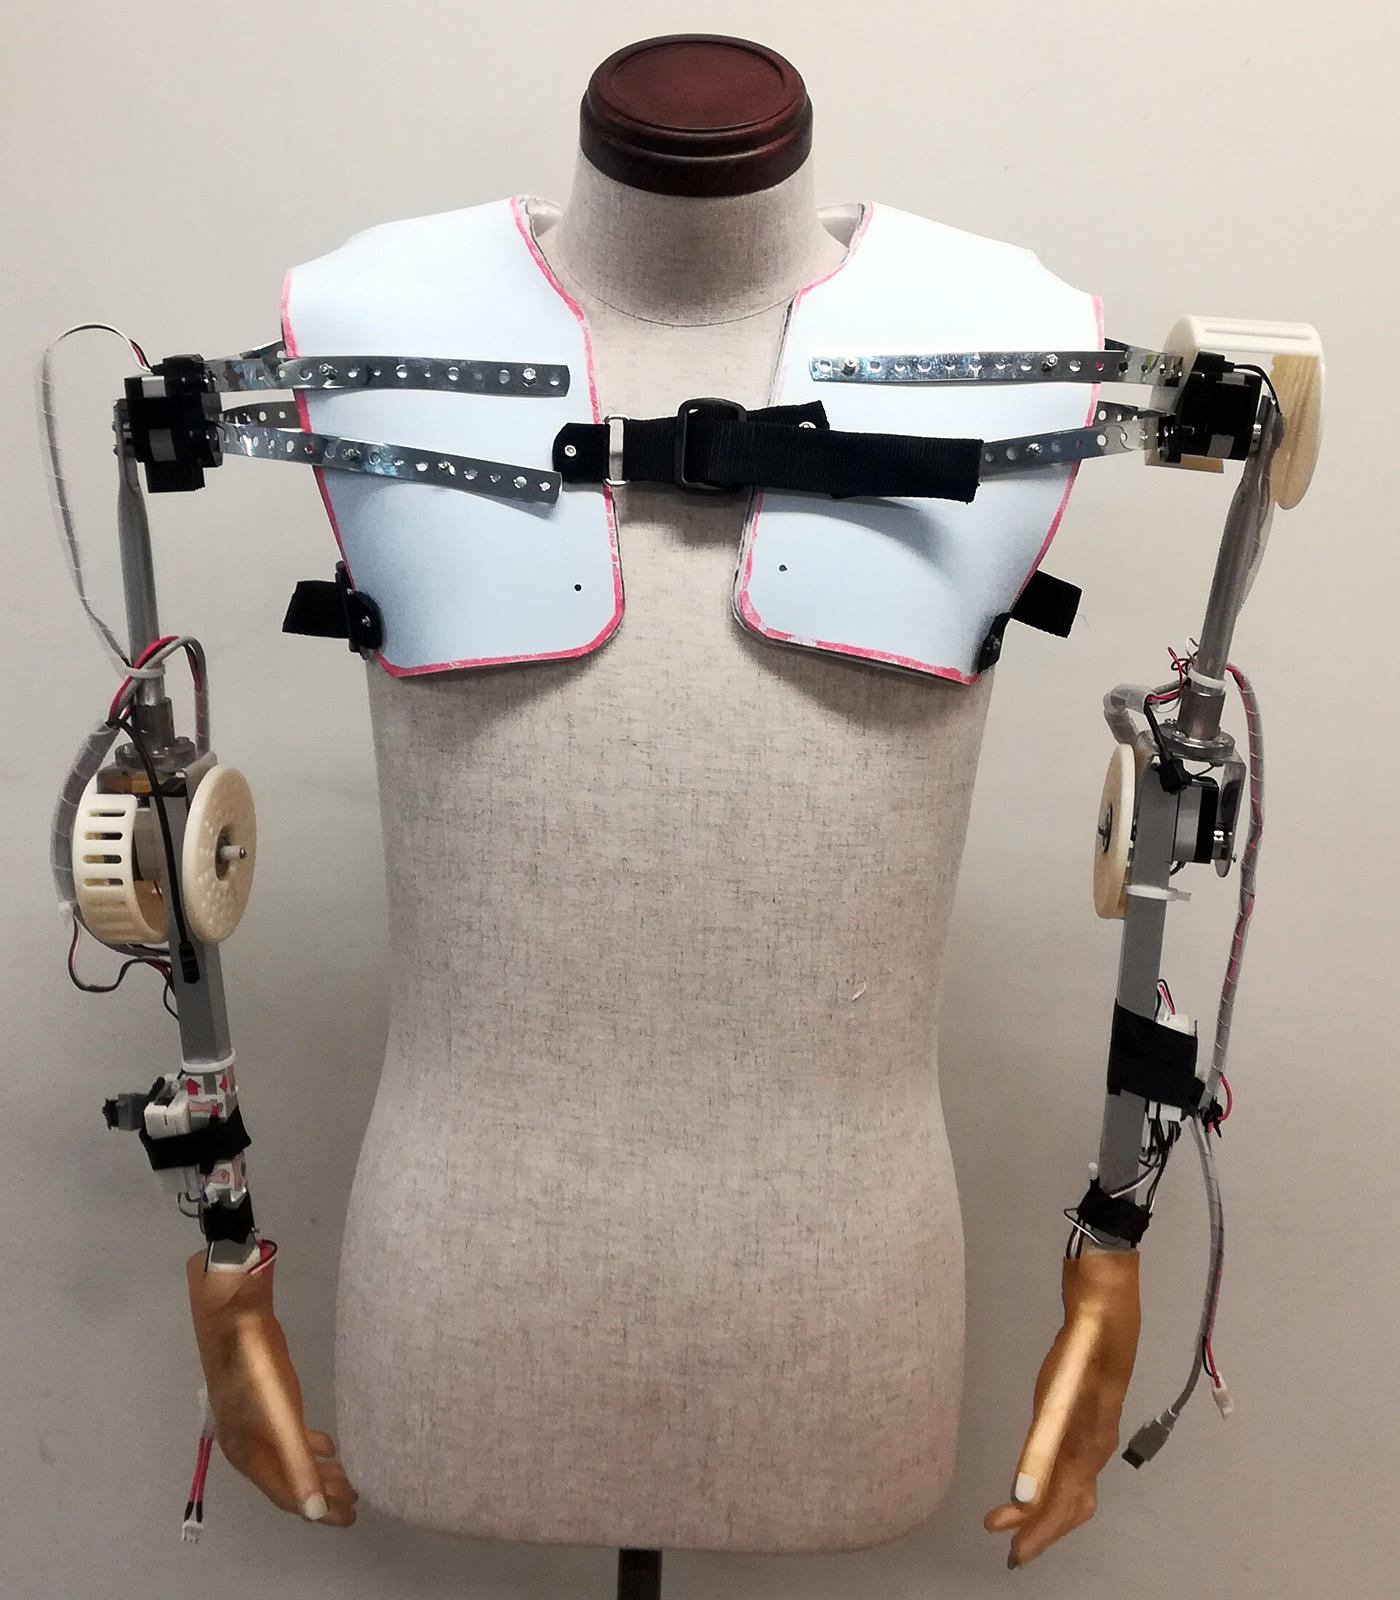
筋電肩義手は,少数の制御入力で多様な上肢運動を制御しなければならない問題がある.本研究ではロボットアームの自由度を2自由度に低減することで,この問題を解決する.
技術的特徴
- 機構を単純化したため,非常に軽量
- 学習制御系により,非常に短時間で筋電と義手動作の対応関係を学習
- 手の握り・開き,腕の上昇下降の動作が実行可能
スペック
- 本体重量:片腕約1.6 kg
- 可搬重量:約500 g(短時間)
- 制御方式:学習制御,半自動制御
研究の成果
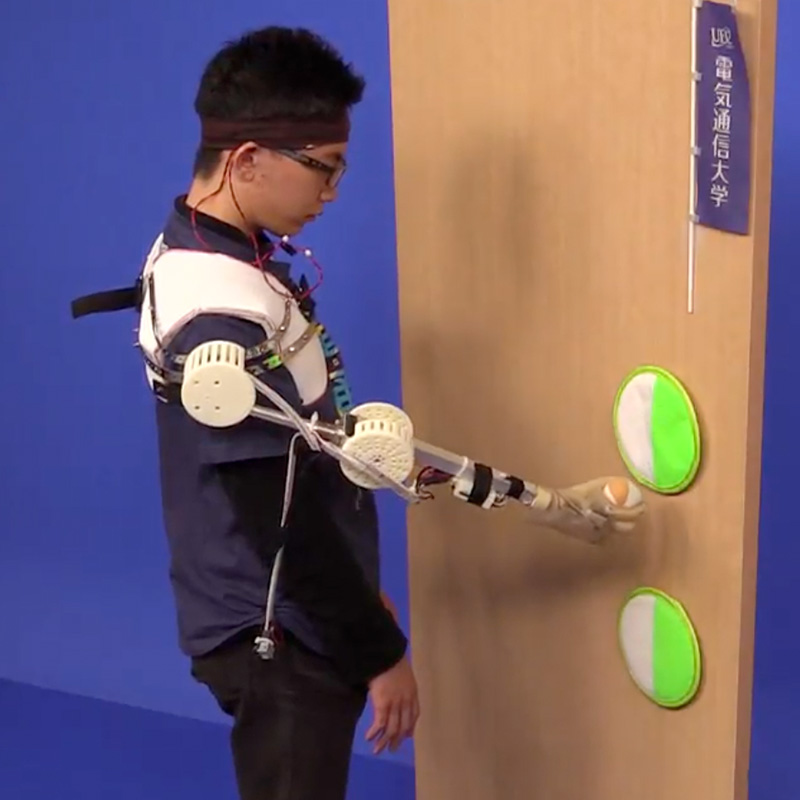
学習制御系により,壁に貼り付けたボールの把持移動ができるようになりました
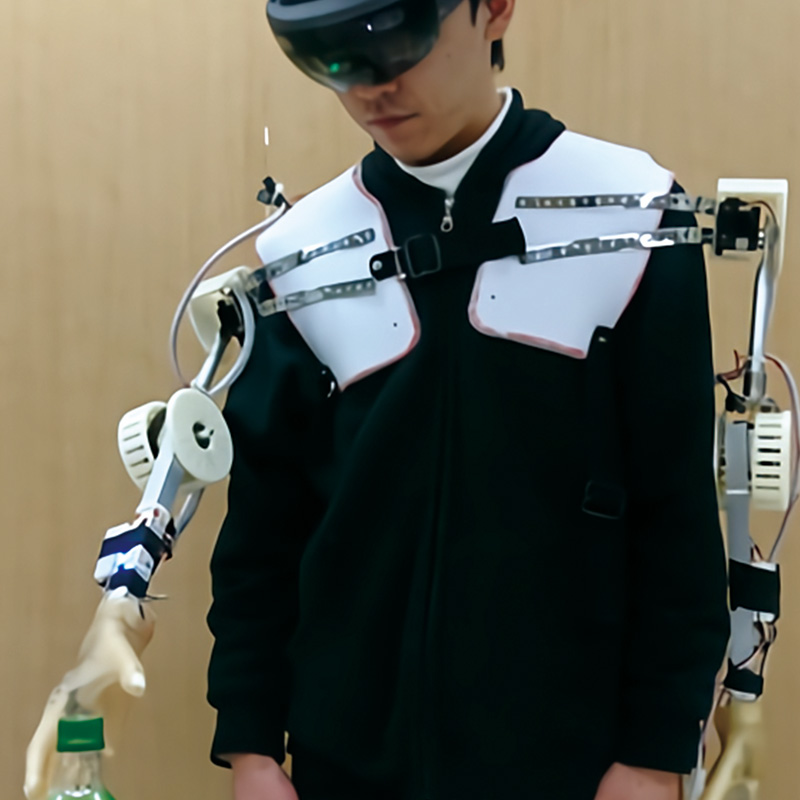
MRデバイスを利用して,使用者の視線の先に手先を半自動で移動させる制御系を構築しました
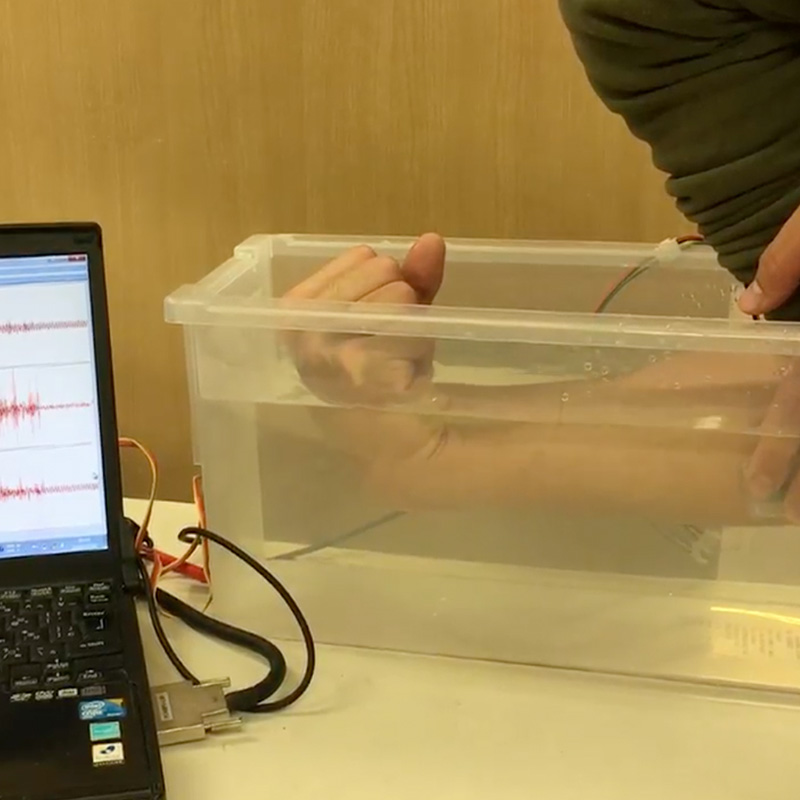
シリコーンで電極および基盤を覆うことで,防水の筋電センサを開発しました
査読付き学術論文
国際会議発表
Susumu Kimizuka, Yutaro Hiyoshi, Hesong Ye, Shunta Togo, Youhei Tanaka, Yinlai Jiang and Hiroshi Yokoi, “Development of an intuitive operation type shoulder prosthesis hand system using the surface myoelectric potential of trunk,” 2018 IEEE International Conference on Cyborg and Bionic Systems (CBS 2018), pp.597–602, Shenzhen China, 25–27 Oct. 2018.
Kazuaki Matsumoto, Susumu Kimizuka, Shunta Togo, Yinlai Jiang and Hiroshi Yokoi, “Reduction of malfunction of myoelectric shoulder prosthesis by removing ECG noise,” 2018 IEEE International Conference on Cyborg and Bionic Systems (CBS 2018), pp.489–493, Shenzhen China, 25–27 Oct. 2018.
国内学会発表
松本 一朗,君塚 進,東郷 俊太,姜 銀来,横井 浩史,“心電ノイズ除去による筋電肩義手の誤動作の低減”,第39回バイオメカニズム学術講演会,1C-2-1,筑波大学,2018年11月10–11日.
君塚 進,日吉 祐太郎,叶 鶴松,田中 洋平,東郷 俊太,姜 銀来,横井 浩史,“体幹部の表面筋電位を用いた直感操作型肩義手システムの開発”,第36回日本ロボット学会学術講演会,3P2-04,中部大学春日井キャンパス,2018年9月4–7日.
君塚 進,日吉 祐太郎,東郷 俊太,田中 洋平,姜 銀来,横井 浩史,“両肩離断者のための表面筋電位を用いた電動肩義手の開発”,第38回バイオメカニズム学術講演会,pp.167–170,別府国際コンベンションセンター,2017年11月4–5日.
君塚 進,叶 鶴松,日吉 祐太郎,田中 洋平,東郷 俊太,姜 銀来,横井 浩史,“多点計測手法を用いた肩周辺筋群の独立筋活動パターンの解析および適切な計測箇所の特定”,第29回自律分散システム・シンポジウム,2B3-3,調布クレストンホテル,2017年1月30–31日.
君塚 進,叶 鶴松,日吉 祐太郎,谷 直行,馮 翔,田中 洋平,森下 壮一郎,東郷 俊太,姜 銀来,横井 浩史,“多点計測手法を用いた肩周りの筋群における独立筋活動パターンの解析”,LIFE2016,2A2-B02,東北大学青葉山キャンパス,2016年9月4–6日.
外部資金
- 科学研究費助成事業 若手研究(B)(代表)「随意独立活性に着目したヒトの多筋制御システムのモデル化と筋電肩義手制御への応用」(17K17724)[2017.04.01 – 2019.03.31]
補助事業
本研究開発は,公益財団法人JKAの機械振興補助事業(競輪の補助)により実施されています.
関連する研究紹介動画
2020年度 論文 MRデバイスを用いた筋電肩義手における到達運動の半自動制御
2020年度 修論 筋電肩義手制御のための体幹表面筋電位から上肢動作を復元するシステムの開発
2021年度 修論 折り返しワイヤ干渉駆動機構を用いた多自由度電動肩義手に関する研究
2022年度 卒論 多自由度筋電肩義手の上肢機能評価に関する研究
2024年度 修論 多自由度電動肩義手制御のための肩甲骨の動作計測デバイスに関する研究
2024年度 修論 使用者の身体運動情報を用いた多自由度電動肩義手の制御に関する研究
2024年度 卒論 多⾃由度肩義⼿制御のための頭部装着型肩部運動計測デバイスの開発
2025年度 卒論 足部装着型デバイスによる多自由度電動肩義手の制御に関する研究