
ロボティクス
ワイヤ干渉駆動二足歩行ロボットの研究開発
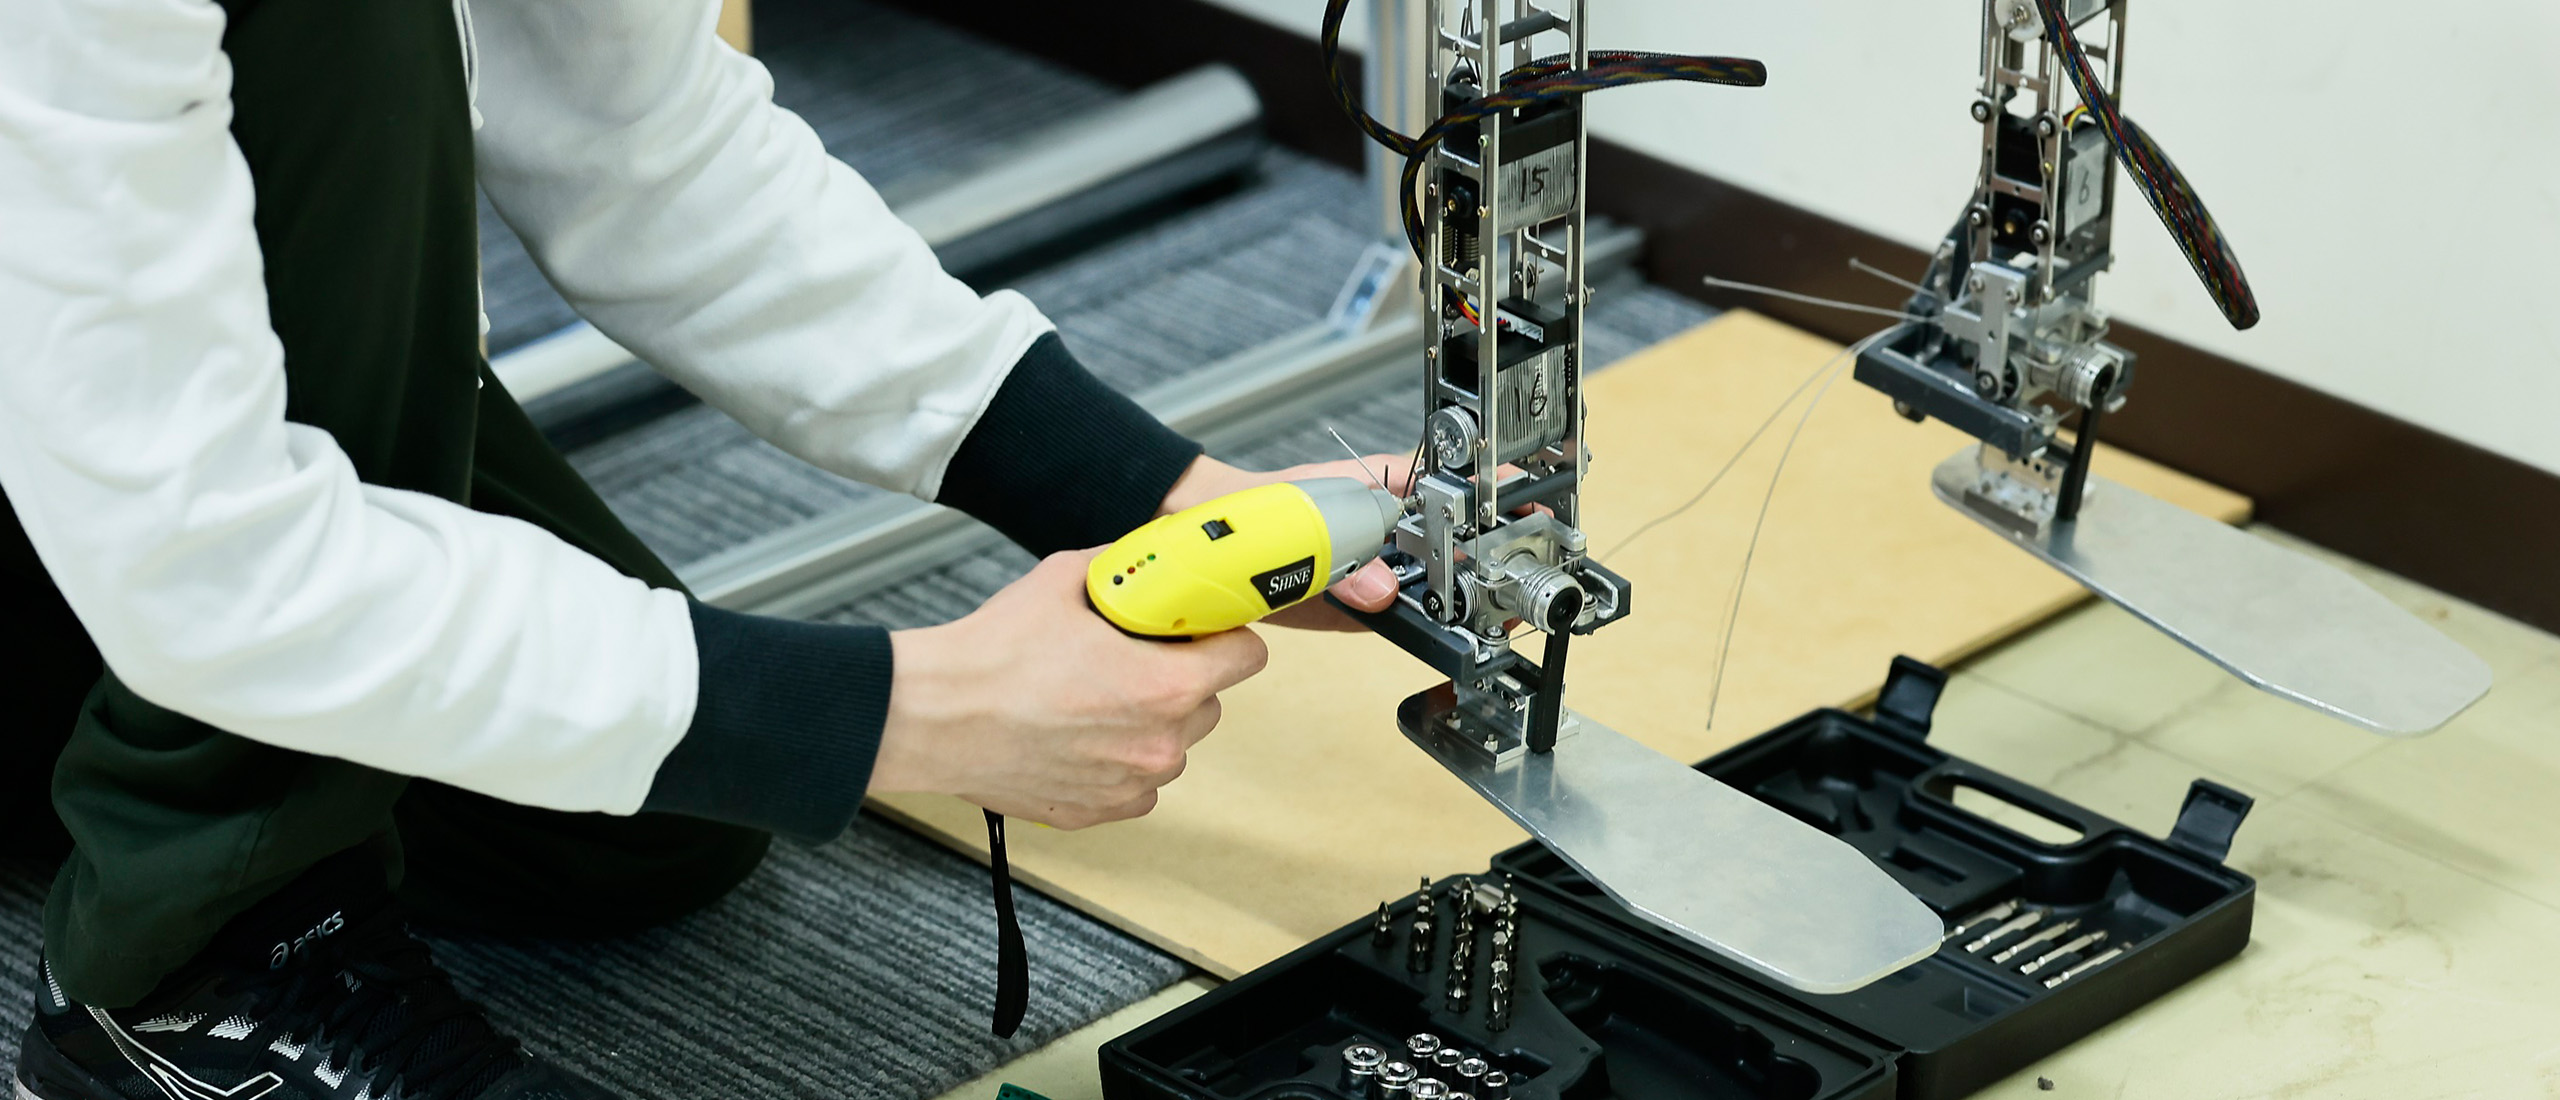
ワイヤ干渉駆動機構を脚ロボットに適用し,頑健さと柔軟さを兼ね備えた二足歩行ロボットを開発しました.等身大ヒト型脚ロボットの実機開発,重力補償機構の適用,冗長自由度を活用した関節角軌道の最適化などに取り組みました.
状態:現在は人体模倣足部・脚プロジェクトに統合されています。
ワイヤ干渉駆動二脚ロボット
2019 〜 2025
研究概要
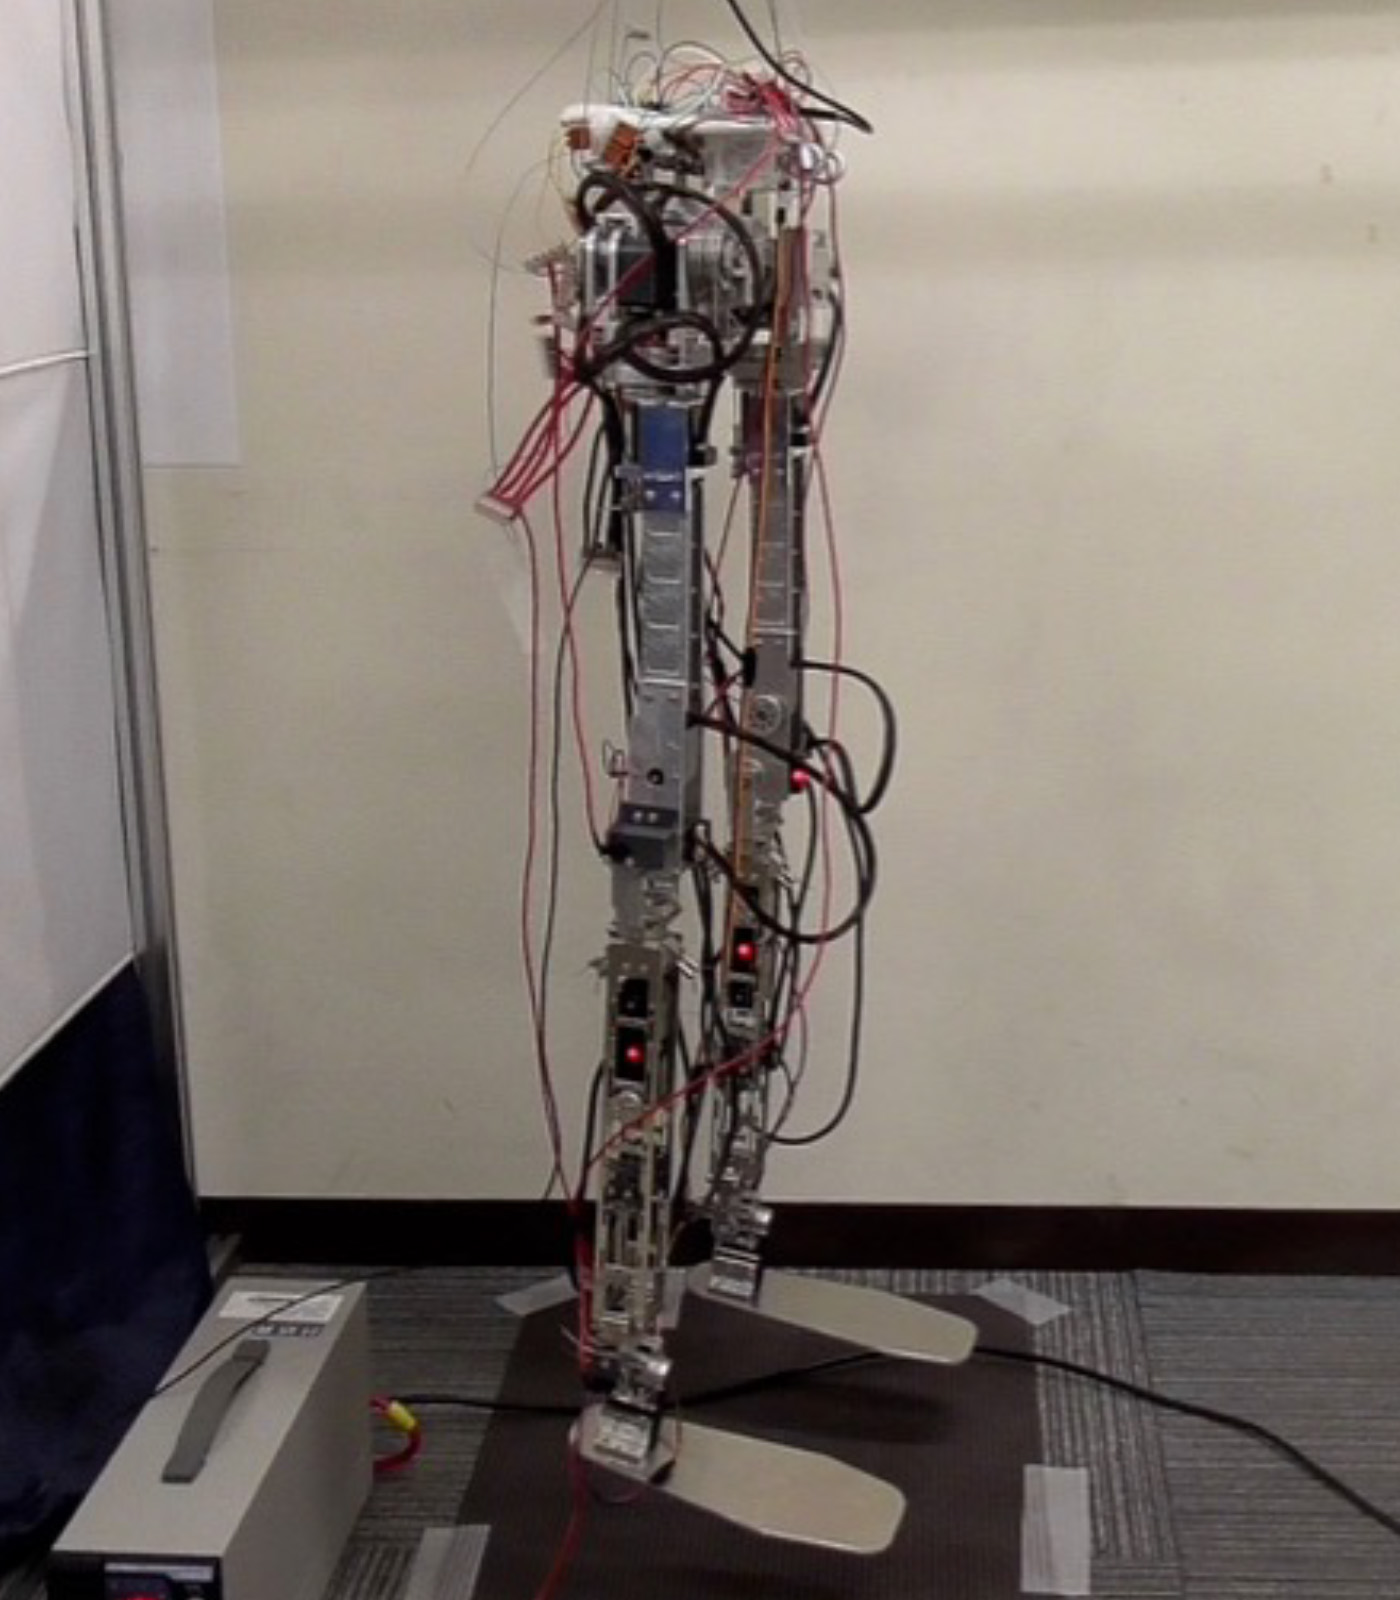
ワイヤ干渉駆動機構を脚に適用した二脚ロボットを開発しました.重力補償機構により駆動負荷を低減し,頑健さと柔軟さを兼ね備えた脚ロボットを目指したプロジェクトです.
技術的特徴
- ワイヤ干渉駆動による軽量・高出力な脚機構
- 足首・膝関節の重力補償機構
- シミュレータと実機を併用した開発
スペック
- 駆動方式:ワイヤ干渉駆動
- 機構:足首・膝の重力補償機構を搭載
- 開発環境:実機+歩行シミュレータ
研究の成果
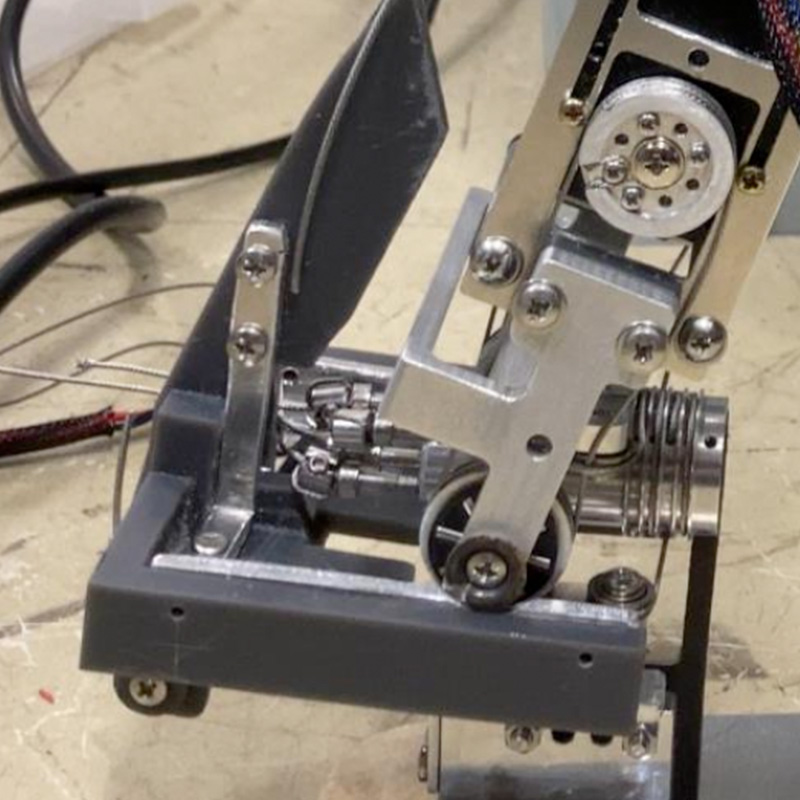
足首関節の重力補償機構を開発しました
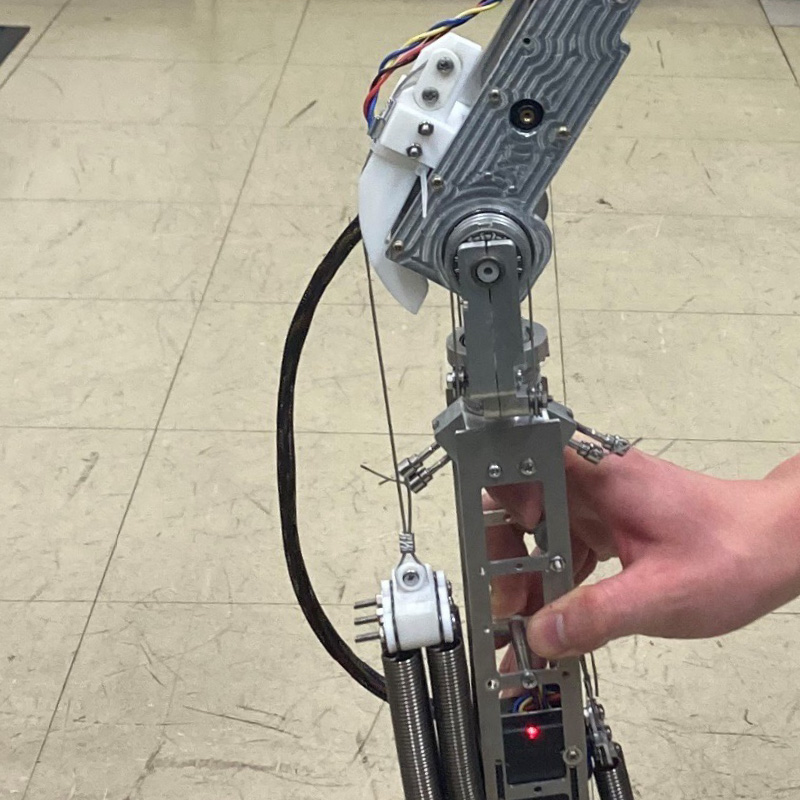
膝関節の重力補償機構を開発しました
シミュレータで歩行動作を生成しました
関連する研究紹介動画
2020年度 卒論 ワイヤ干渉駆動型脚ロボットの開発
2021年度 卒論 ワイヤ干渉駆動を用いた脚ロボットの重力補償に関する研究
2022年度 卒論 シミュレーションに基づく脚ロボット運動時の負荷トルクに関する研究
2022年度 卒論 ワイヤ干渉駆動を用いた脚ロボットの重力負荷を低減する膝関節機構に関する研究
2023年度 卒論 ワイヤ駆動脚ロボットの歩行制御に関する研究
2025年度 修論 ワイヤ⼲渉駆動型多関節ロボットの冗⻑⾃由度を活⽤した制御法に関する研究
関連研究実績
国内学会発表
倉持 悠太,姜 銀来,横井 浩史,東郷 俊太,”冗長自由度を有するワイヤ干渉駆動型脚ロボットに固有な最適関節角軌道”,第26回計測自動制御学会システムインテグレーション部門講演会(SI2025),2D4-05,広島国際会議場,2025年12月10–12日.
橋本 悟,岡田 琉意,小林 隼矢,姜 銀来,横井 浩史,東郷 俊太,“ワイヤ干渉駆動機構と重力補償機構を用いた等身大ヒト型脚ロボットの開発”,第40回日本ロボット学会学術講演会,1E1-04,東京大学本郷キャンパス,2022年9月5–9日.